
一种基于FABRIK算法的连续体机器人启发式避障算法
连续体机器人是一种新型的仿生机器人,具有可以连续变形的骨架结构。连续体机器人广泛应用于航空原位检修,核电设施维护,医疗手术操作等领域。由于超冗余的自由度和受限的工作环境,连续体机器人的避障和运动规划存在着运算效率低,运算求解过程复杂,难以添加全局约束等问题。
近日,北京航空航天大学于靖军教授和裴旭教授课题组在Science China Technological Sciences发表了题为“A novel obstacle avoidance heuristic algorithm of continuum robotbased on FABRIK”的论文,裴旭教授为通信作者,吴昊然硕士为第一作者。该文章基于正向反向协同逆运动学算法提出了一种启发式避障算法,为解决连续体机器人的避障及运动规划问题提供了新的思路。
该算法通过对关键节点施加全局约束,并提前判断障碍物的位置,进而实现了连续体机器人在复杂环境中的避障及路径跟随运动(图1)。在避障过程中,关键节点的更新可看作是电荷在电场中的运动(图2),提出了一种关键节点的启发式距离作用函数,从而避免了复杂的非线性运算。
图1连续体机器人启发式避障算法。
(a)碰撞检测;(b)更新发生碰撞的节点;(c)更新其他节点;(d)节点移动示意图
图2连续体机器人避障策略。(a)障碍物对检测点的作用函数;(b)关键节点的更新
该算法具有运算效率高,收敛速度快,鲁棒特性强等优点。得益于算法较强的适用性,可以被应用于基座移动和基座固定的连续体机器人(图3,4)。
图3基座固定的连续体机器人避障
图4基座移动的连续体机器人避障
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
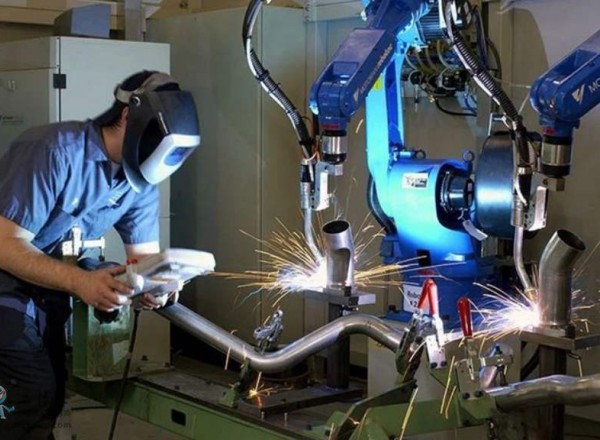 川崎工业焊接机器人 焊接管架
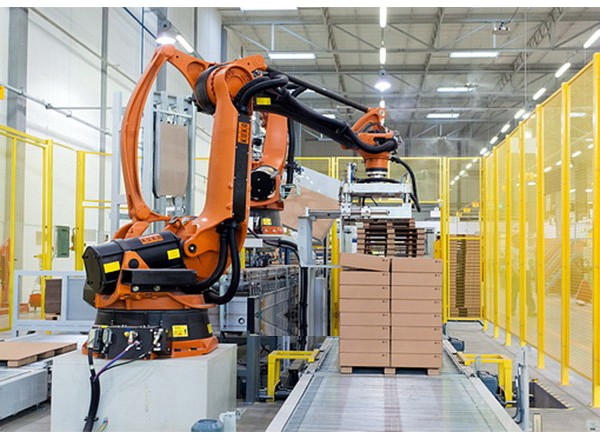 KUKA 库卡摩多机器人流水线作业
 Ehave
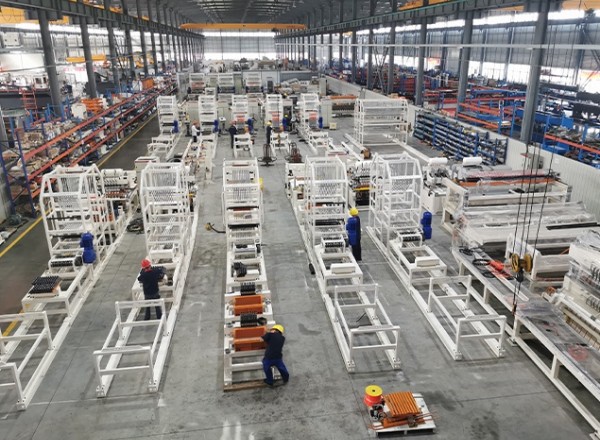 全自动焊接流水线
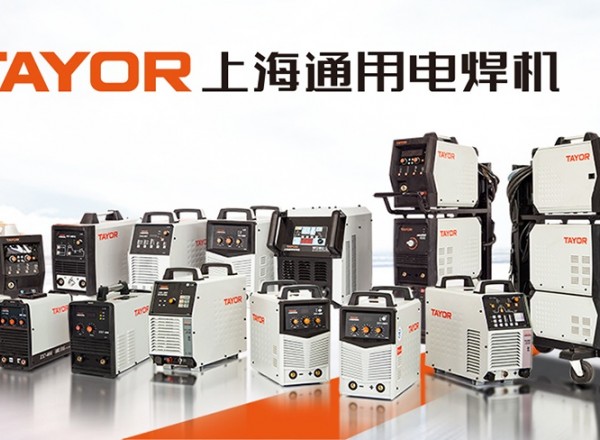 上海通用电气 全焊机系列展示
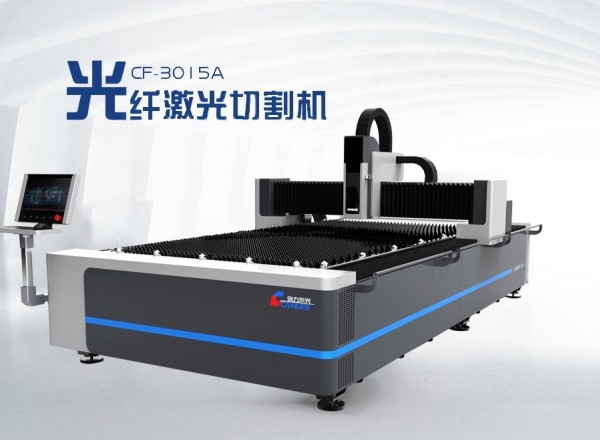 创力 CANLEE光纤激光切割机
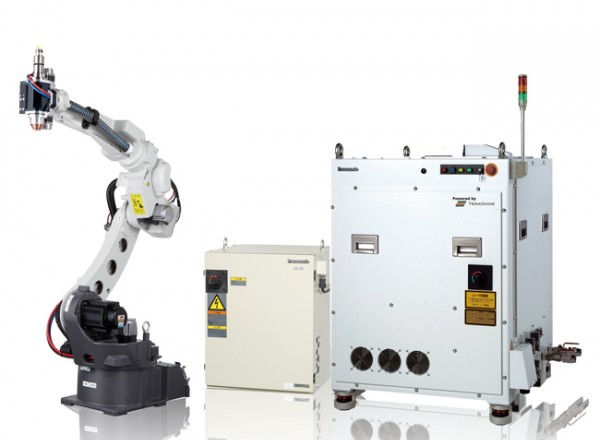 松下 旗下LAPRISS机器人激光焊接系统
 大焊 焊机匠心品质 精工之作 行家之选
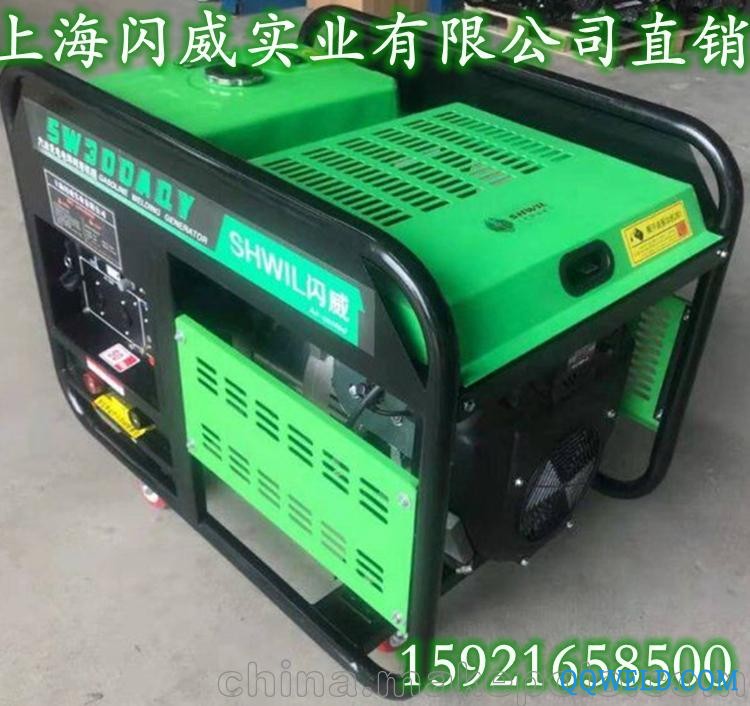 黑龙江鸡西供应300a汽油发电电焊机
 2立方储气罐8公斤 2立方储气罐10公斤
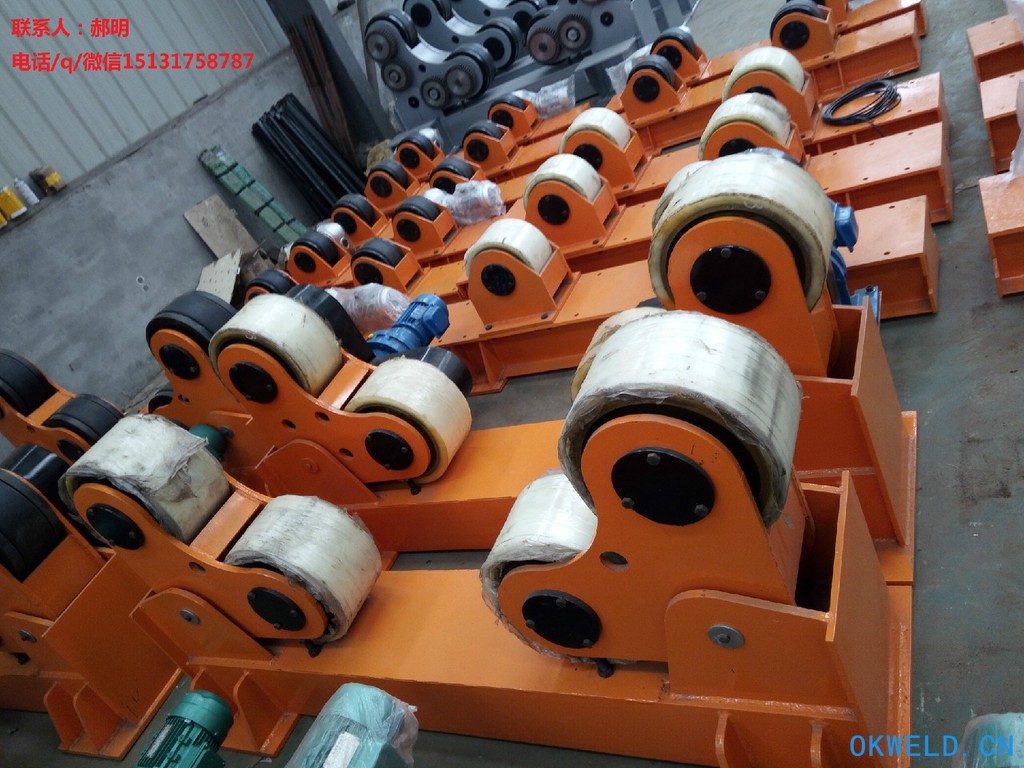 辉腾 自调滚轮架 自调5吨滚轮架 自调10吨滚轮架 自调15吨滚轮架
 保证原装正品Z011-A依博罗EBRO气动蝶阀规格齐全速发货
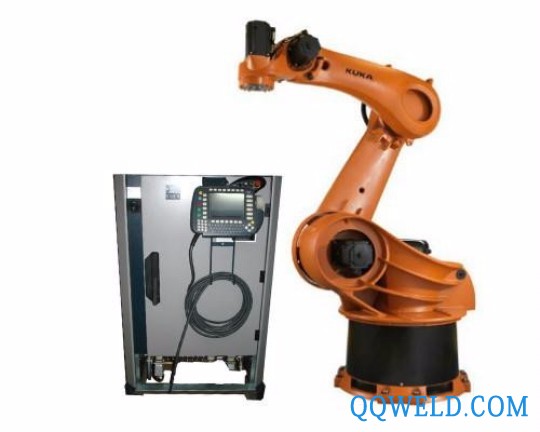 武汉市库卡kuka210 点焊焊接机器人机器人销售维修维护保养等一站式服务 湖南焊接机器人
 中坚直销小型家用逆变直流电焊机ZX7-250 IGBT单板焊
 供应KT-5可调式焊接滚轮架,5吨滚轮架,河北滚轮架量大从优
 机器人激光焊接 机器人焊接机 机器人自动化 东莞焊接


