
6月23日,记者从中国科学院官方网站获悉,最近,中国科学家实现了绳驱动连续体机器人柔性自我感知,并使用类皮肤凝胶传感器。
据报道,相关研究结果发表在AdvancedfuncerobotPtionusinusingSkin-LikeHydrogensors上,题为Cabl-DrivenconuumRotPtionusingensors。
绳驱动器连续体机器人(CDCR)是一种重要的软体机器人,具有结构轻、安全性和自由度高的特点,能够产生大弯曲、扭转变形等动作。基于其自身的灵活性和可拉伸性,因此它可以在狭窄和复杂的环境中工作得很好。目前,光纤布拉格传感器在CDCR系统中经常使用,具有高模量、极低的伸长率、缺乏粘附机制,限制了软体机器人的运动,容易与机器人分层,使得这种刚性传感器不适合集成系统。如何为CDCR的自我感知和运动监控设计柔性粘附传感器仍然是一个挑战。
中国科学院宁波材料技术与工程研究所智能高分子材料研究团队研究员陈涛,副研究员高国荣,与精密运动机器人团队研究员张郑天江等高级工程师合作,基于离子导电凝胶领域的两支团队(Adv.Matery,2020、32、20004、290;NanoEngy,2021、90、106614等)研究成果,采用离子导电聚丙烯酰胺/海藻酸盐/纳米粘土聚合物凝胶制成的类皮肤型水凝胶传感器,实现CDR柔性自感。
非共价交联动态网络结构的引入使水凝胶具有良好的可拉伸性(1840%)、自粘附性(6.6kpa粘附强度)和自我修复性能,同时,可以对各种变形(拉伸、压缩、弯曲、扭转)进行广泛的敏感反应,将其作为皮肤传感器粘附在CDR表面上,CDCR可以获得感知运动的体感和感知障碍以及陷阱的外部感知。进一步模仿人类的感觉系统,研究构建了一个用于调节CDCR弯曲的闭环控制系统,可以构建一个由驱动-传感-反馈引导的后继驱动的闭环控制系统。该研究为连续体软机器人的传感器和闭环系统建立了一个有效的方法,用于设计和应用于绳索驱动。
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
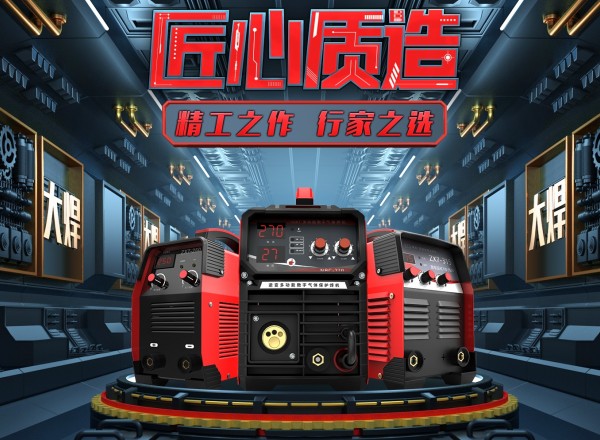 大焊 焊机匠心品质 精工之作 行家之选
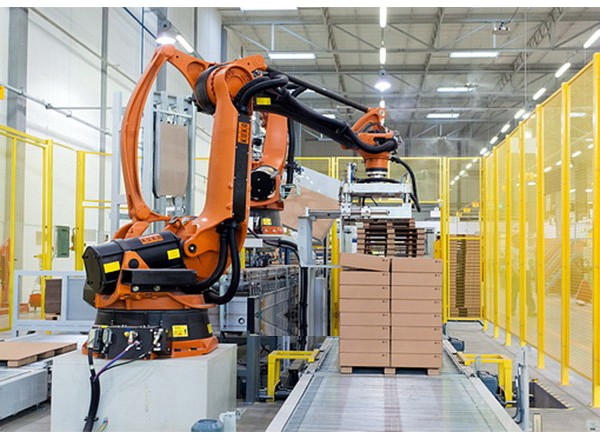 KUKA 库卡摩多机器人流水线作业
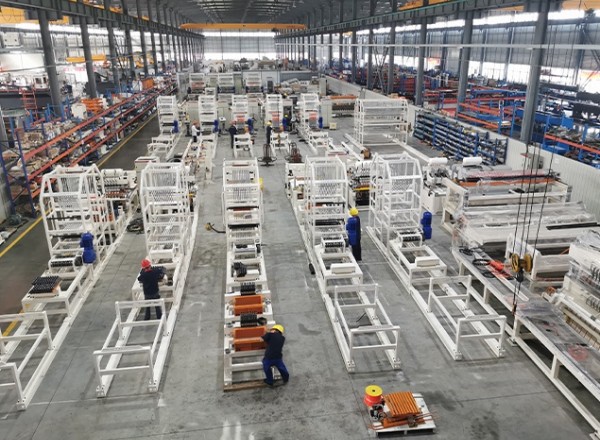 全自动焊接流水线
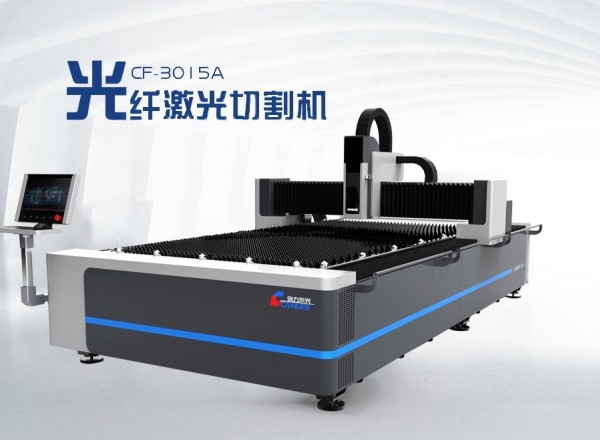 创力 CANLEE光纤激光切割机
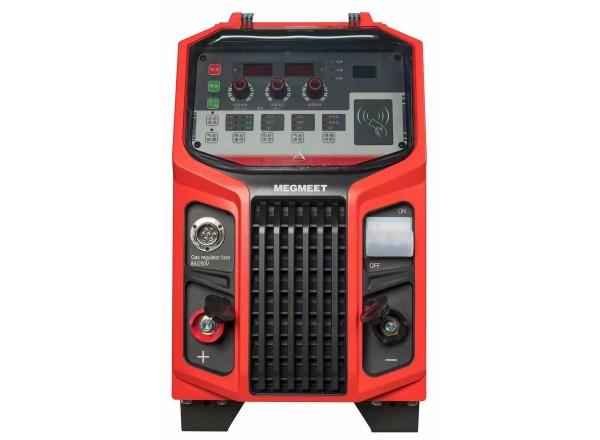 Ehave
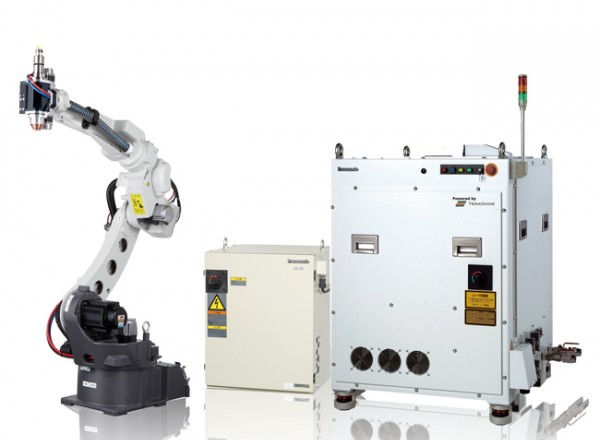 松下 旗下LAPRISS机器人激光焊接系统
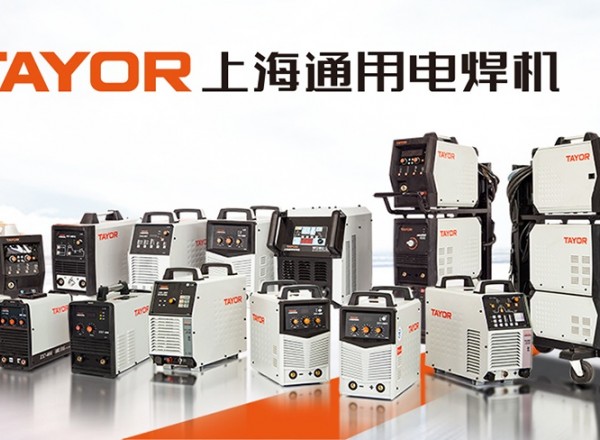 上海通用电气 全焊机系列展示
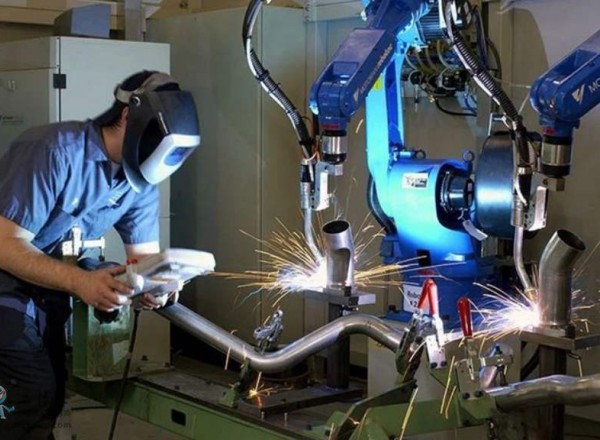 川崎工业焊接机器人 焊接管架
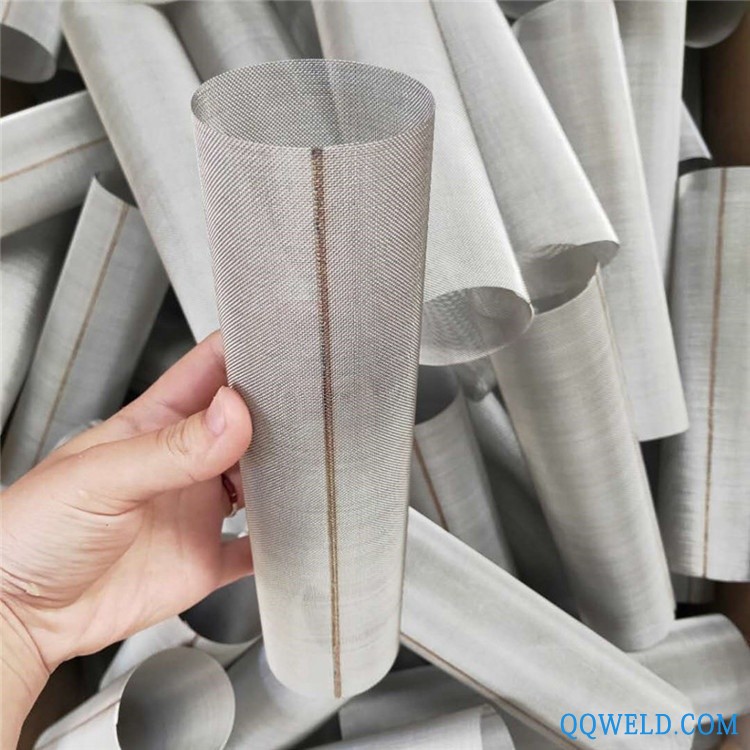 加工油除杂质不锈钢滤筒
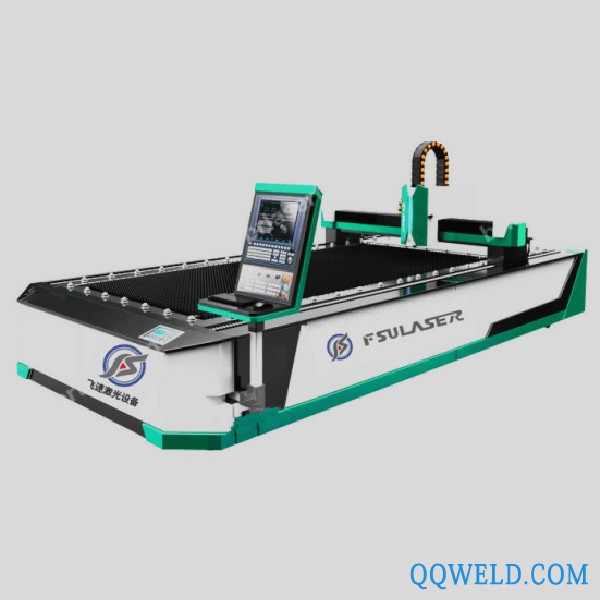 金属激光切割机 ,激光切割机,大型激光切割机厂家 飞速激光
 供应18650 10.8V 17.5Ah锂电池组
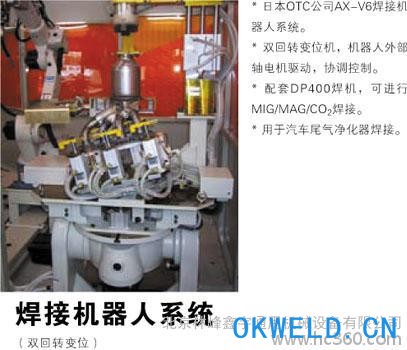 FD-V6LOTC焊接机器人系统,OTC焊接机,数字节能环保焊机
 博大氩弧焊机WS-250直流数显全铜单用不锈钢薄壁管焊接氩弧焊机
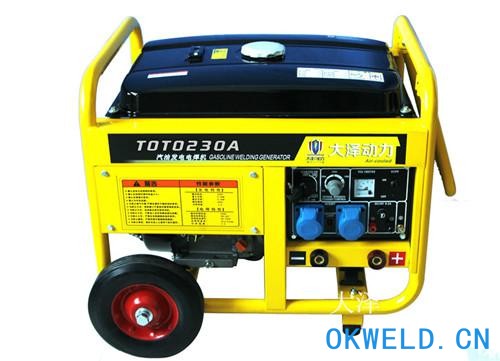 行业联保汽油发电电焊机_林肯电焊机230A 发电焊机品牌
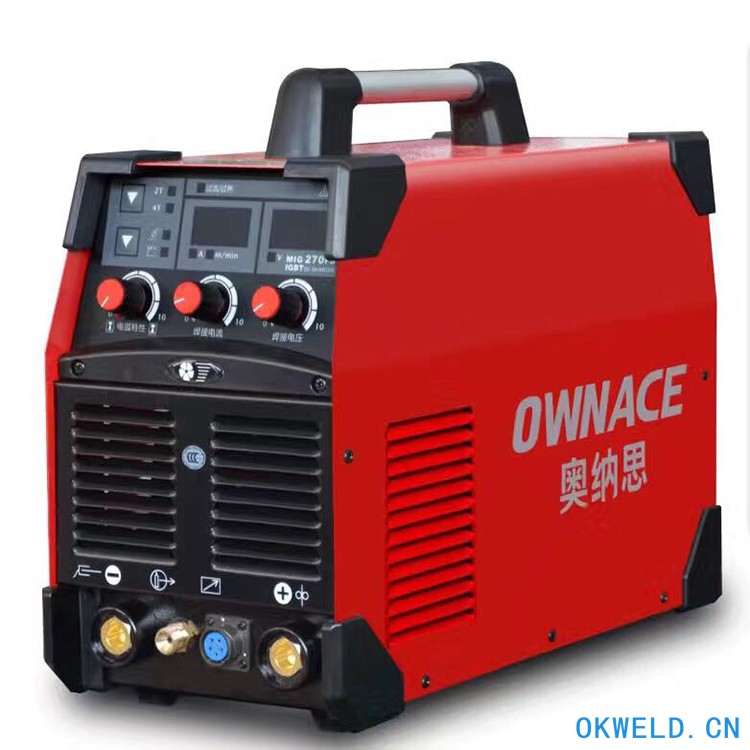 海瑞祥科技 瑞凌焊机 淮南气保焊机MIG270F 不锈钢焊条焊接电缆焊接机器人
 杰伟浩厂家直销出售转让变位机二手设备二手机床二手机械


