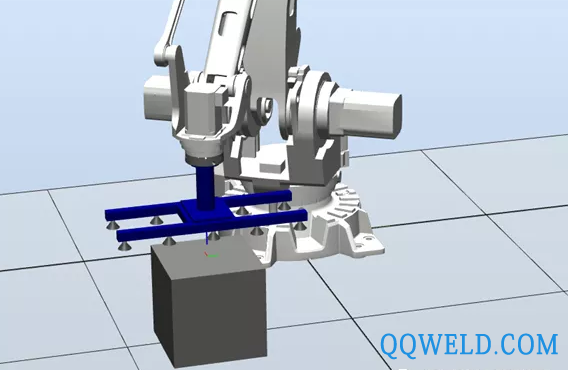
1. 要完上述视频的抓取与放置,通常都需要创建Smart组件,在Smart组件里对传感器,attacher,信号等进行一堆设置,通常很快把人绕晕。
2. 我只是想搬砖,为什么搬砖这么累???

3. Robotstudio提供一种非常简单的抓取与放置方法,不需要创建smart组件,几分钟搞定。
4. 例如上图视频,在ABB机器人到达抓取位置时,会将doGrip信号置为1以完成抓取。
5. 点击“仿真”下“配置”右下角三角,进入事件管理器
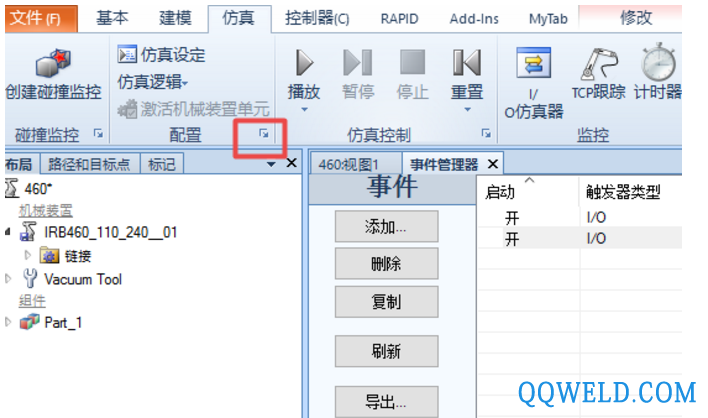
6. 点击“添加”,选择如下:
启动:开, 表示程序启动时生效
关, 表示程序启动时不生效
仿真, 表示仅启动仿真时生效

7. 选择信号doGrip为1时的动作

8. 附加对象表示抓取(对应英语为attach)
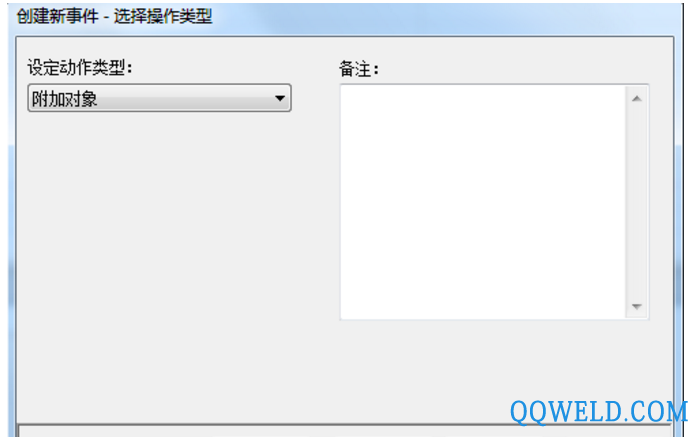
9. 选择要Attach的对象为最接近TCP的对象,安装到选择工具,选择“保持位置”(若选择更新位置,则会将最接近TCP 的对象的本地原点和安装工具的本地原点重合),点击完成

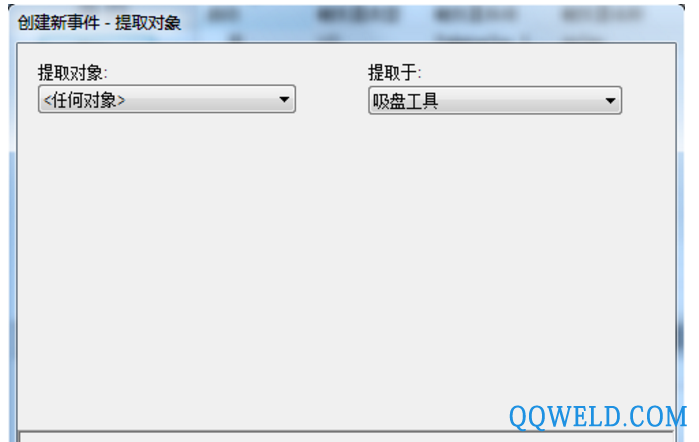
10. 再次新建一个事件,设置放置

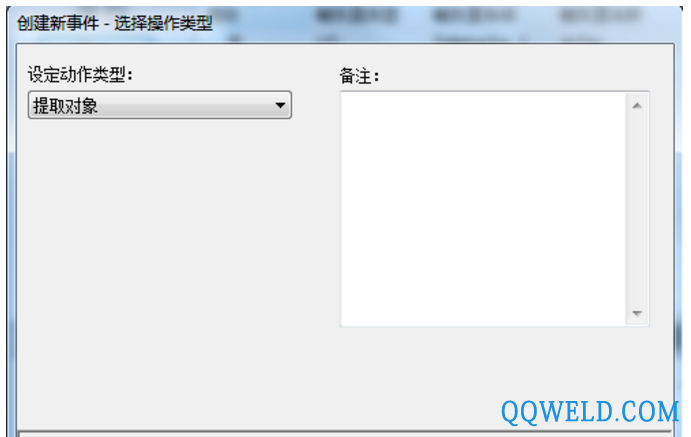
(提取对象对应英文是Detach)
完成运行机器人程序,即可看到机器人开始搬砖了!!!
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
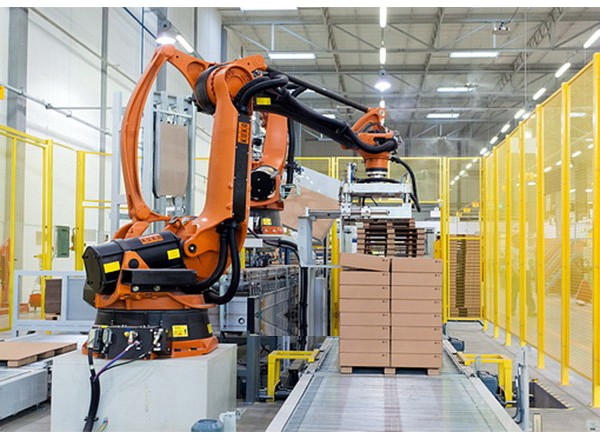 KUKA 库卡摩多机器人流水线作业
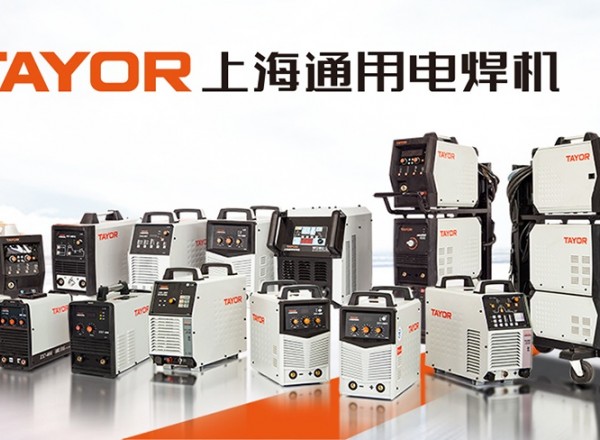 上海通用电气 全焊机系列展示
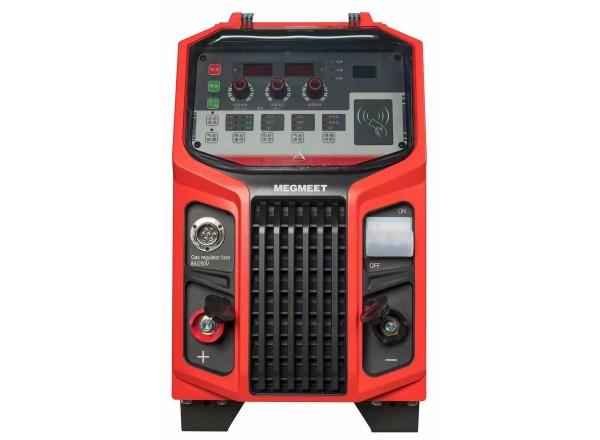 Ehave
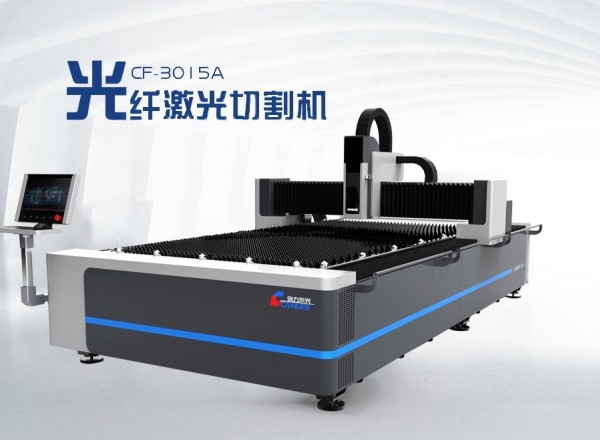 创力 CANLEE光纤激光切割机
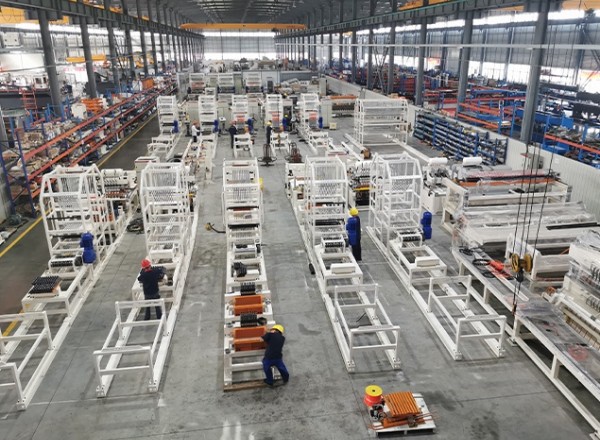 全自动焊接流水线
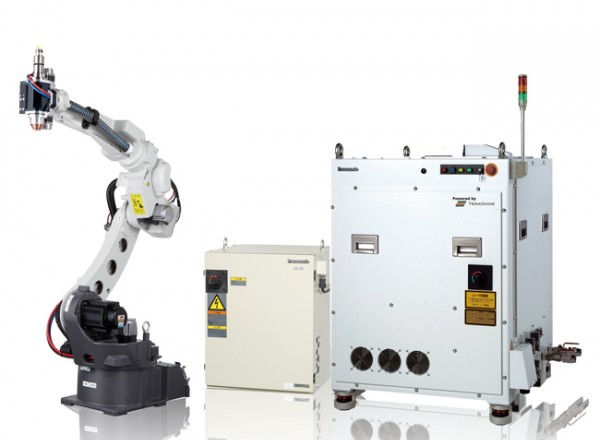 松下 旗下LAPRISS机器人激光焊接系统
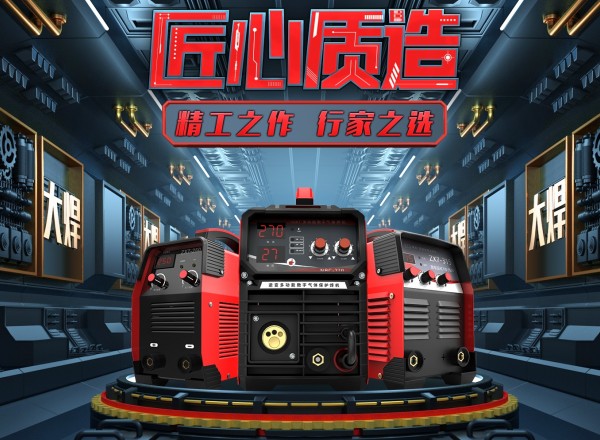 大焊 焊机匠心品质 精工之作 行家之选
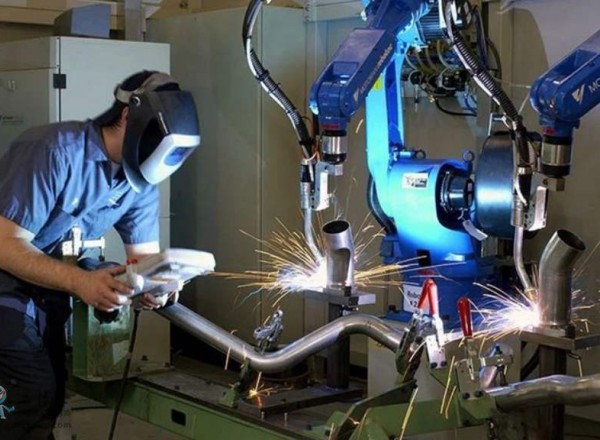 川崎工业焊接机器人 焊接管架
 MS2-115R, MS2-122R爱德利变频
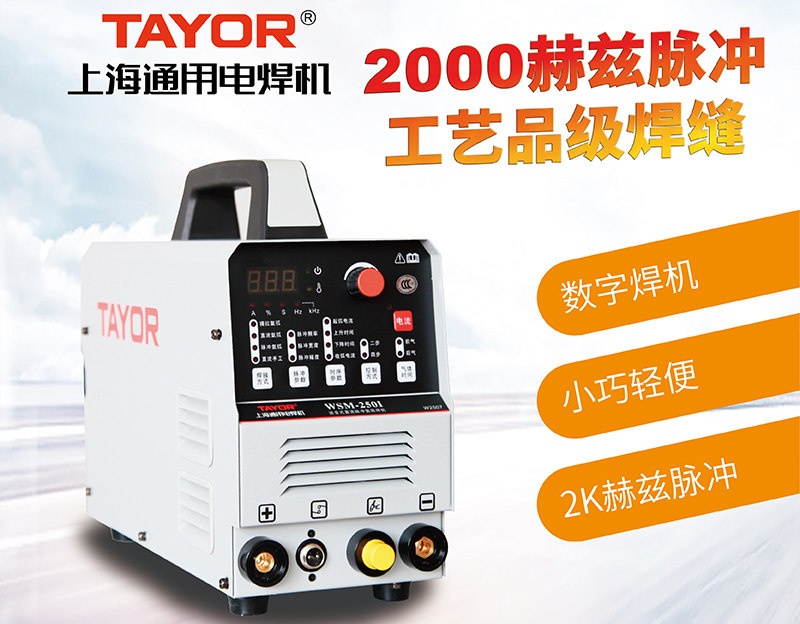 上海通用电焊机 WSM-250I 数字化直流 脉冲 氩弧焊机
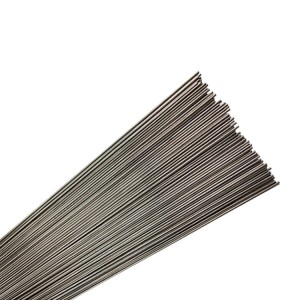 纯钛钛丝氩弧焊焊接钛丝ERTI-2 3.0x1000现货焊丝
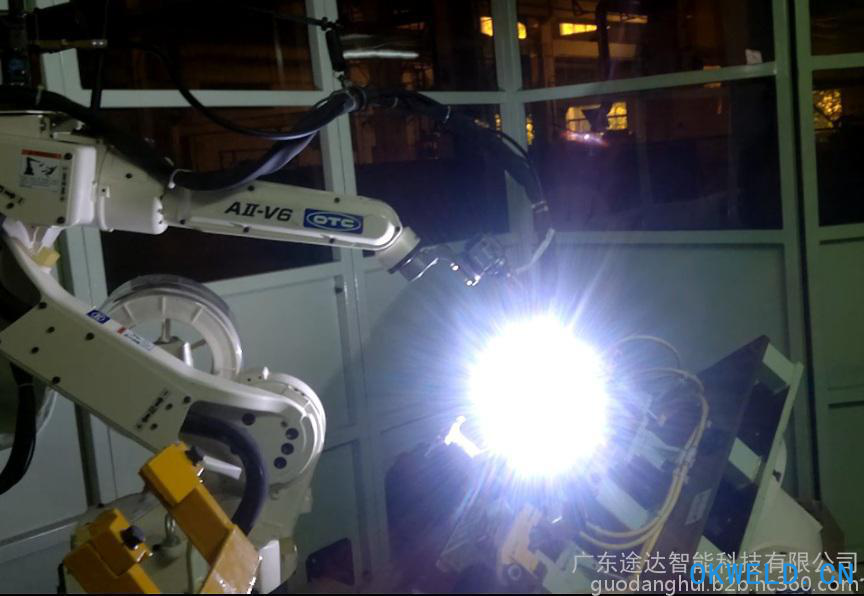 广东途达OTC焊接机器人 点焊机器人 氩弧焊机器人 工业机器人
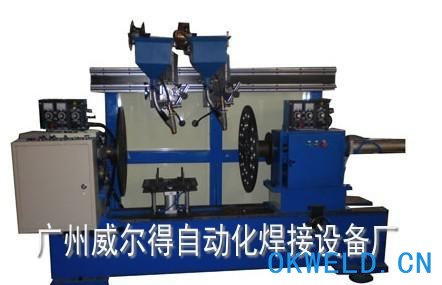 自动环缝焊机 氩弧焊环缝焊机 CO2环缝焊机
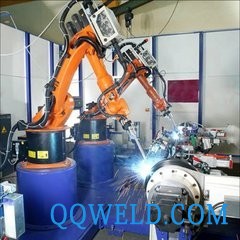 广州市 二手库卡碳钢焊接机器人 二手机器人
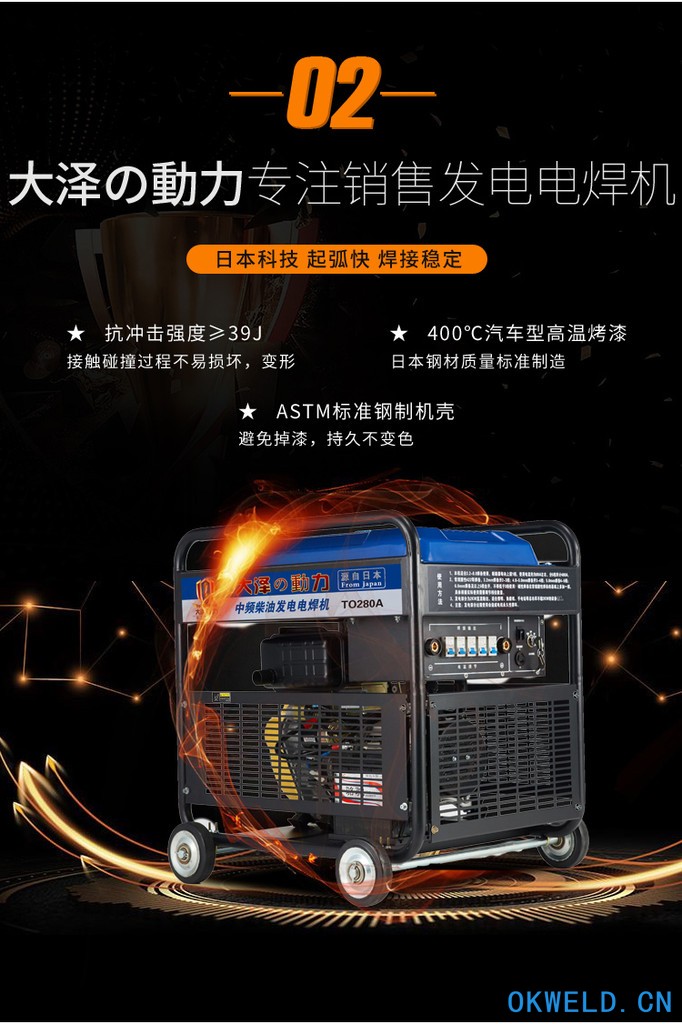 家用电焊机190A柴油发电电焊机参数及报价
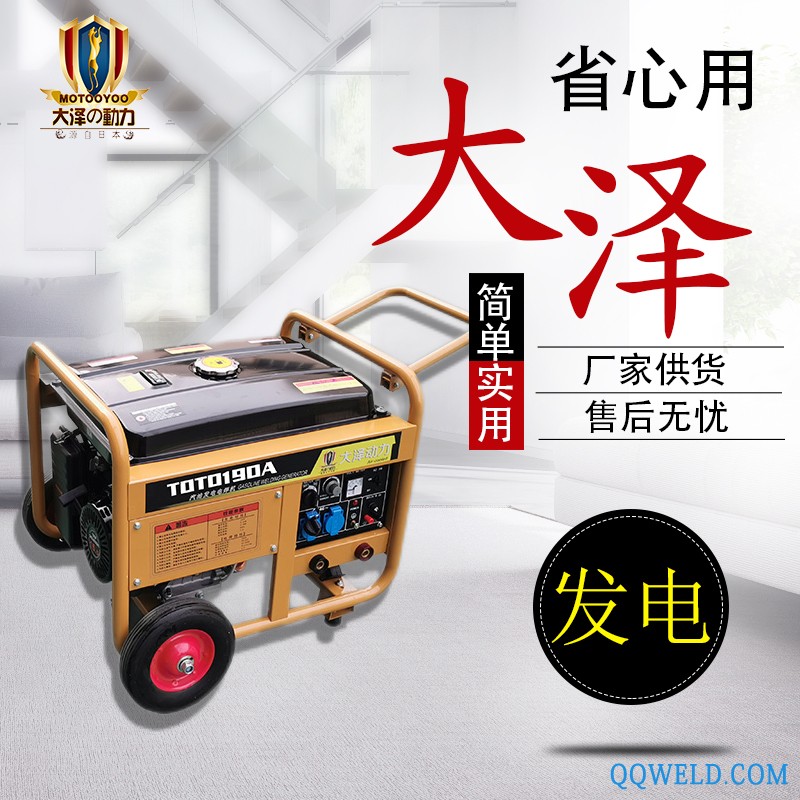 大泽动力250A多功能汽油电焊机