
1)2台机器人,如果有多个信号要通讯,除了IO接线外,有没有更方便和经济的方法?
2)可以使用总线,诸如PROFIENET,ETHERNETIP等,但都需要购买选项
3)大多数ABB机器人都配置了709-1DEVICENETMASTER/SLAVE选项
4)完成两台机器人接线和相应配置后,就可以通过devicenet通讯,经济,快速。
5)如果2台机器人都是compact紧凑柜,则只需把两台机器人的xs17 DEVICENET上的2,4针脚互联,(1和5为柜子供电,不需要互联)原有终端电阻保持(不要拿掉)。
6)Devicenet回路上至少有一个终端电阻,或者链路两端各有一个终端电阻。紧凑柜本身只有一个终端电阻,故2台机器人连接后链路只有2个终端电阻,不需要拆除
7)如果是2台标准柜,因为柜内本身就有2处终端电阻,在相应devicenet接线处把2台柜子的devicenet针脚2和4互联(1和5为供电,不需要互联),然后柜内各拆除一个终端电阻(保证整个链路上只有2个终端电阻)
8)打开作为slave的机器人,控制面板-配置-主题IO,IndustryNetwork-Devicenet,设slave的地址(默认为2,如果master为2,slave不能为2,可以比如改为3)
9)控制面板-配置-主题IO,DevicenetInternal Device,设置输入输出字节数
10) 建立信号,所属device为DN Internal Device
11) 打开作为master的机器人,控制面板-配置-主题IO,DeviceNet Device
12) 添加,选择模板
修改对应slave的地址
注意,connection type要修改为Polled(默认COS,但2台机器人之间通讯不支持)
13) 建立信号,所属设备选择刚刚建立的slave设备DN_Device
14) 重启后即可测试
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
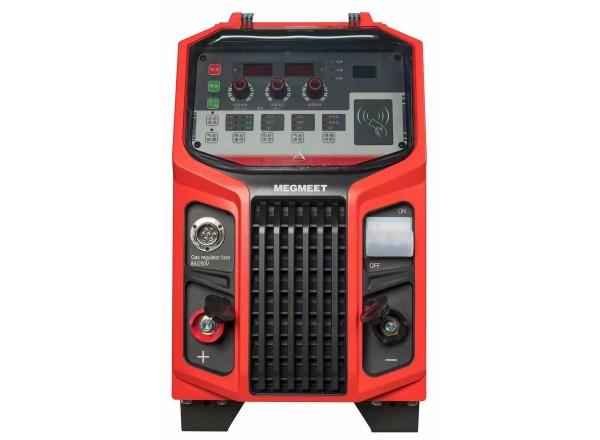 Ehave
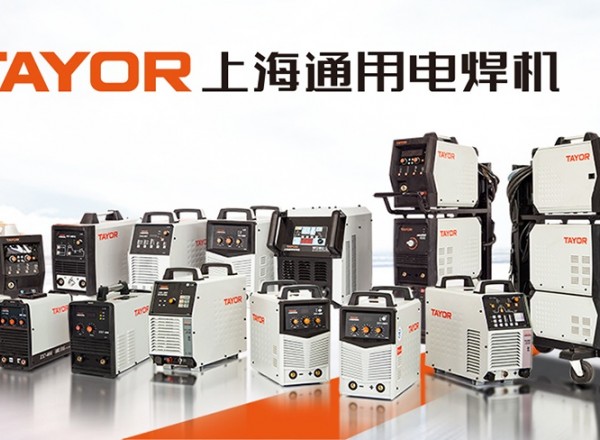 上海通用电气 全焊机系列展示
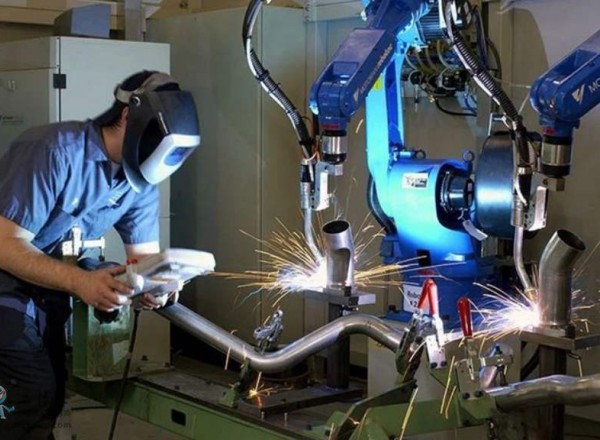 川崎工业焊接机器人 焊接管架
 大焊 焊机匠心品质 精工之作 行家之选
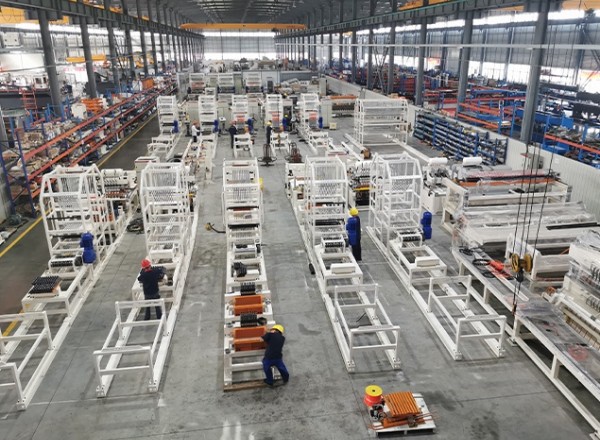 全自动焊接流水线
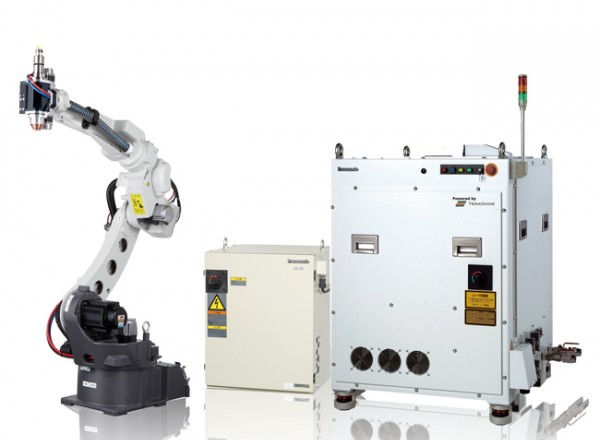 松下 旗下LAPRISS机器人激光焊接系统
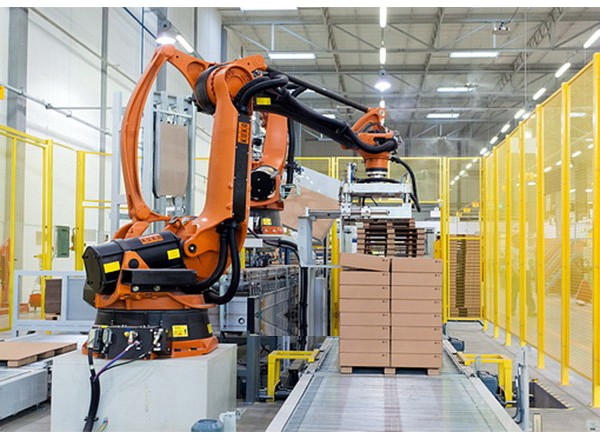 KUKA 库卡摩多机器人流水线作业
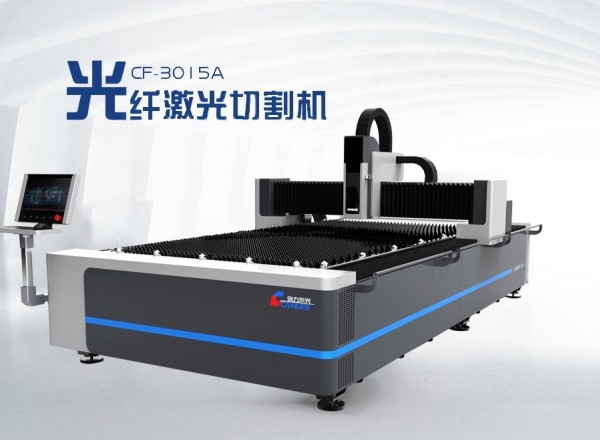 创力 CANLEE光纤激光切割机
 parker高速电机MGV系列-北京德和天成
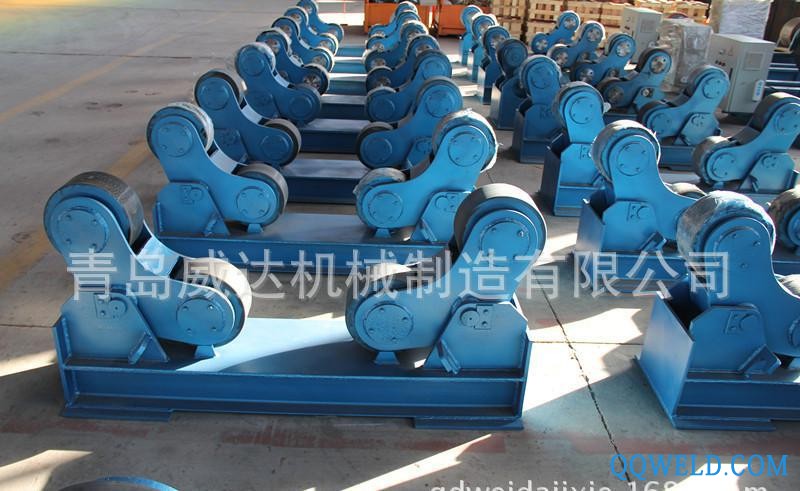 80吨自调式焊接滚轮架 焊接滚轮架 滚轮架
 诺博泰H2H(L)260 H2H(L)500 三轴H2H型变位机 厂家直销 欢迎来电咨询
 工厂销售150目钢丝网 不锈钢方孔网
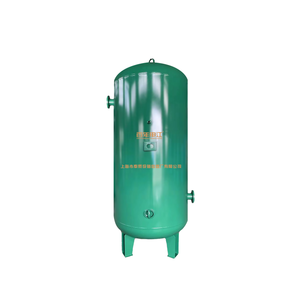 6立方卧式申江牌储气罐 压力容器罐 不锈钢材质 支持定制
 刀架电机的基本要求
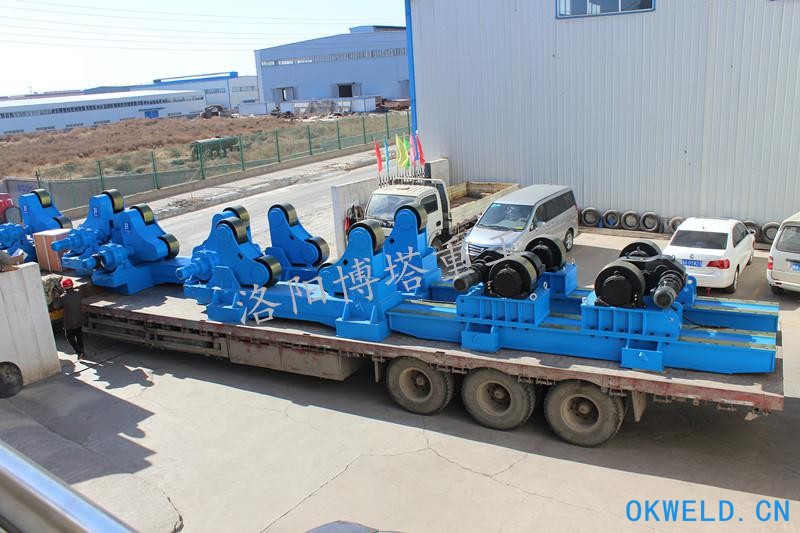 供应博塔重工可调式60吨滚轮架 焊接滚轮架
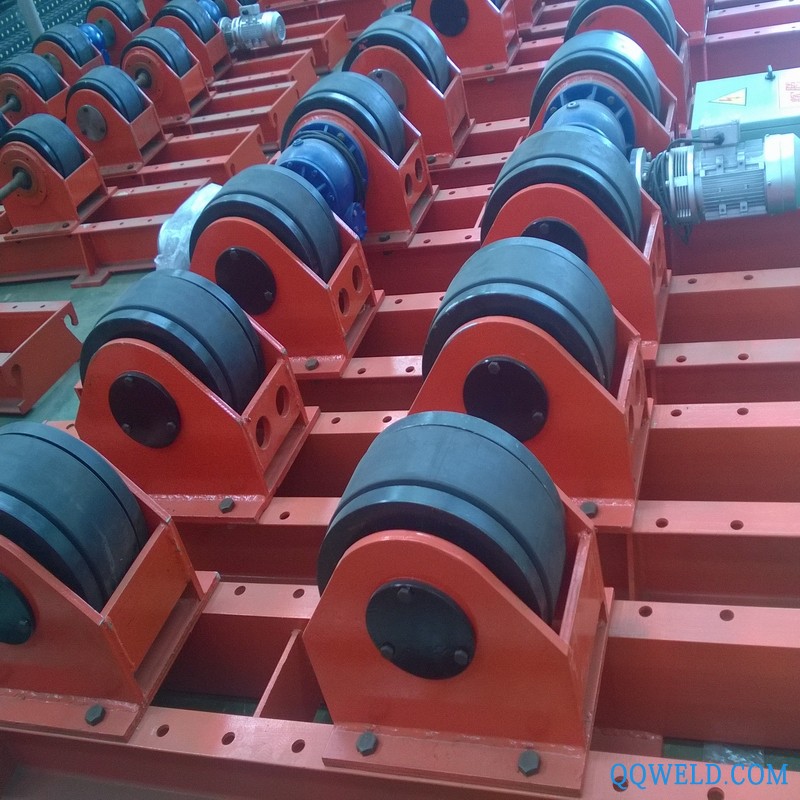 厂家直销 焊接滚轮架5T,质优价廉


