10.4.3 坐标系标定

标定时先确定所标定坐标系的类型,通过坐标系标定方法右侧的下拉菜单选择所需的坐标系类型。然后选中标定方法,选中 Point1,点击设置路点,进入示教界面,标定坐标系原点。用同样的方法标定 Point2 和 Point3。输入坐标系名称,点击添加按钮保存坐标系参数。
➢ 修改坐标系时,先在列表中选中该坐标系,点击修改,可以修改 Point1 到 Point3,
➢ 坐标系名称也可以修改,设置好之后,点击修改按钮,保存修改参数。
➢ 删除坐标系时,先在列表中选中该坐标系,点击删除按钮,坐标系被移除。
➢ 清除按钮功能为清空标定下的 Point1 到 Point3 的标定结果。
➢ 显示模式功能是显示已标定坐标系三个路点的数值,在列表中选中一个坐标系后,自动进入显示模式中,点击 Point1 到 Point3,在仿真界面中会显示出标定该坐标系时使用的三个路点。
➢ 移动到这里功能是运动到某个路点,具体操作方法为在标定模式中,选中Point1 到 Point3 任意一个按钮,点击移动到这里会运动到对应的标定点中;在显示模式中,选中选中 Point1 到 Point3 任意一个按钮,点击移动到这里会运动到标定该坐标系时使用的路点中。
坐标系标定方法
坐标系标定方法有九种类型,分别为:xOy、yOz、zOx、xOxy、xOxz、yOyz、yOyx、zOzx、zOzy。
坐标系的类型命名规则和每种坐标系的标定点要求如下:


 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
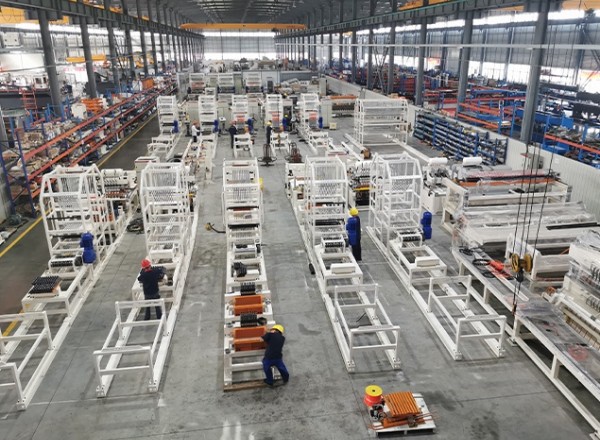 全自动焊接流水线
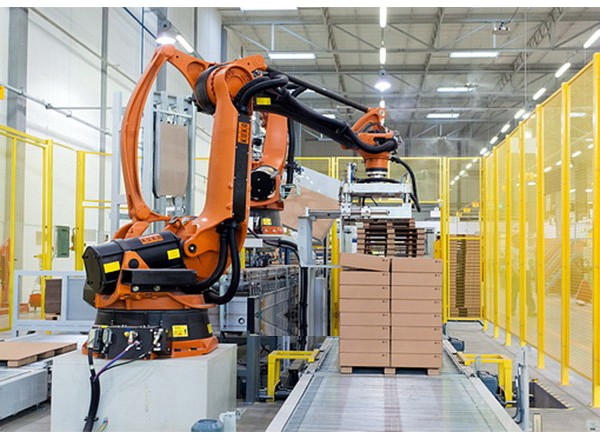 KUKA 库卡摩多机器人流水线作业
 Ehave
 上海通用电气 全焊机系列展示
 松下 旗下LAPRISS机器人激光焊接系统
 大焊 焊机匠心品质 精工之作 行家之选
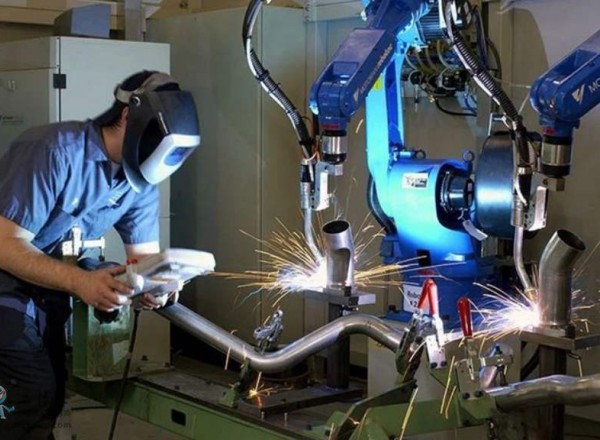 川崎工业焊接机器人 焊接管架
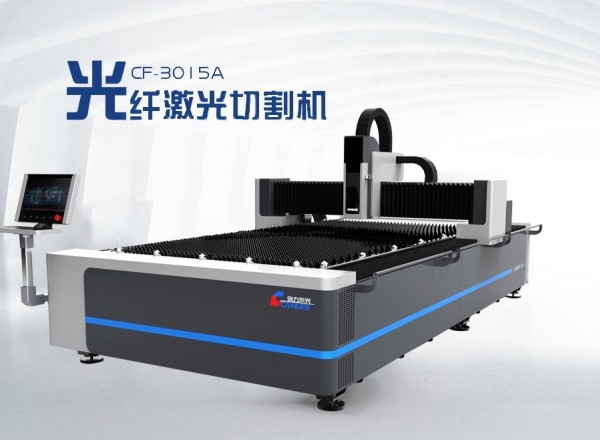 创力 CANLEE光纤激光切割机
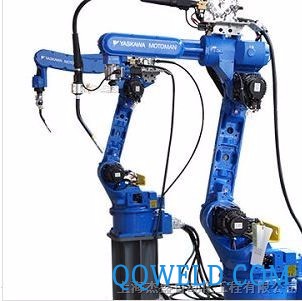 长沙市 YASKAWA/安川 MA2010 焊接机器人 工业机器人 氩弧焊机器人
 现货供应 KTQ 轻型可调滚轮架 KT焊接滚轮架 ZT滚轮架 河北专业生产
 萧山15公斤和面机/萧山全钢和面机/萧山全钢和面机厂家
 华荣ZX7-250IGBT 逆变直流手工焊机 焊缝美观 家用
 管道自动焊机厂家用于暖通管道 全位置焊接
 全自动焊机 机器人焊接 氩弧焊接机器人
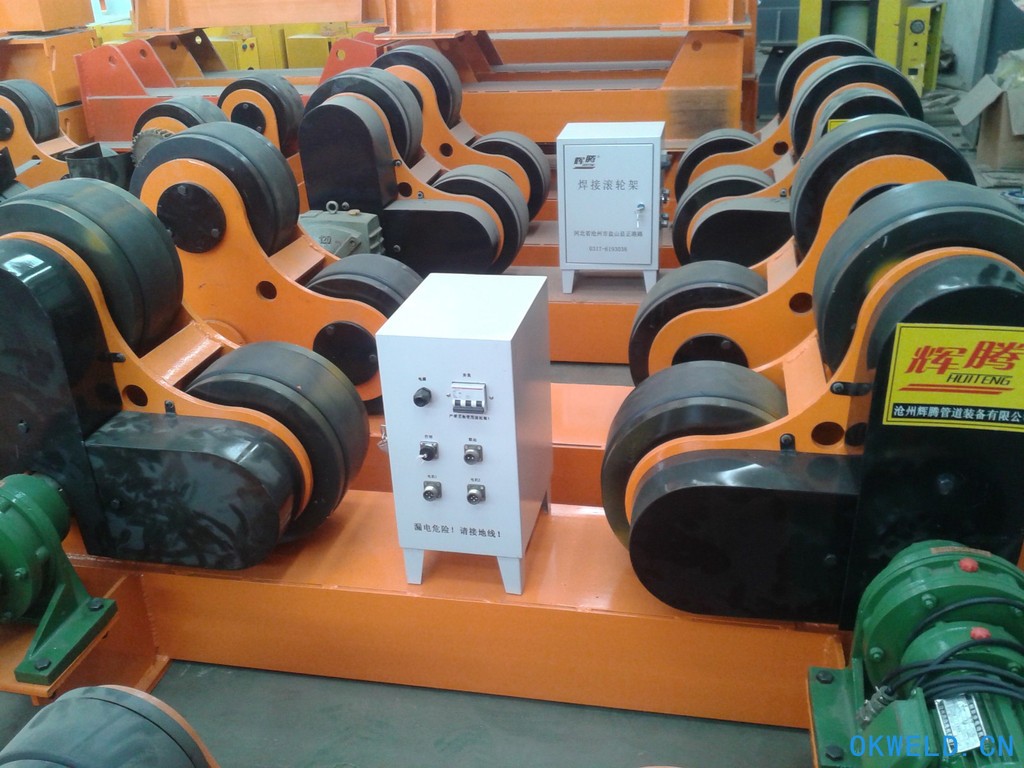 专业定做 重型滚轮架 ZT500焊接滚轮架 河北沧州 重型滚轮架 质优价廉
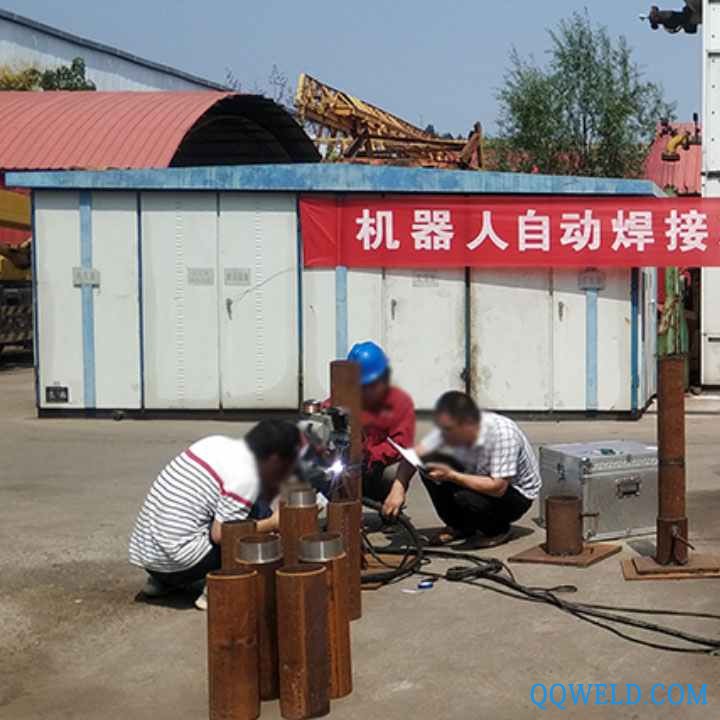 览众化工建设气保焊机