
一.概要:
已使用过库卡机器人的老铁们,应该知道要表示一个机器人的直角坐标系的位置会用到frame/POS/E3POS/E6POS类型的数据,其中:
-X/Y/Z:表示直角坐标系直线坐标;
-A/B/C: 表示直角坐标系旋转坐标;
-S/T : 表示机器人的状态与转角;
-E1..E6:表示外部轴的角度;
库卡的欧拉角Euler-A-B-C对应的是Z->Y->X;
二.欧拉角说明:
1.库卡机器人坐标转换的遵循的准则:
- 第一步:X/Y/Z变换(顺序无关);
- 第二步:A/B/C变换(先A,再B,最后C);
2.案例:
-绕X转90°,再绕Y转90°,最后绕Z转90°:

-绕Y转90°,再绕X转90°,最后绕Z转90°:

三.几何运算符:
用几何运算符可以以几何方式相加位置。几何相加也被称之为“frame 运算”。在 KRL 中通过冒号“:” 表示几何运算符。
1.适用数据类型:frame/POS/E6POS类型数据;
2.两个运算数的运算:

3.三个运算数的运算:

四.应用场景:
1.机器人基于当前位置沿工具Z向移动100mm:
-传统:LIN_REL {Z 100} #TOOL
-几何运算符:

2.机器人基于当前位置沿基座标Z向移动100mm:
-传统:LIN_REL {Z 100} #base
-几何运算符:

注意:不推荐使用相对运动指令;
3.视觉相机知会机器人应该沿着基座标X方向偏-0.5,沿着Y方向偏移1.1,沿着A方向旋转0.2,由于视觉每一次修正值不一定一样,常规做法:

最好的做法是用几何运算符:
五.扩展(偏移功能)
1.计算点相对基座标CS偏移:

2.计算点相对工具CS偏移:

 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
 Ehave
 上海通用电气 全焊机系列展示
 全自动焊接流水线
 创力 CANLEE光纤激光切割机
 松下 旗下LAPRISS机器人激光焊接系统
 川崎工业焊接机器人 焊接管架
 大焊 焊机匠心品质 精工之作 行家之选
 KUKA 库卡摩多机器人流水线作业
 二手库卡法兰焊接机器人 二手库卡机器人零配件销售
 供应济南远航氩弧焊机
 精密逆变电阻缝焊电源
 供应102050 1000mAh聚合物锂电池
 RV320E-129济南焊接机器人用摩特利RV减速机
 直销焊接机器人 冲压自动化 变位器 工装夹具
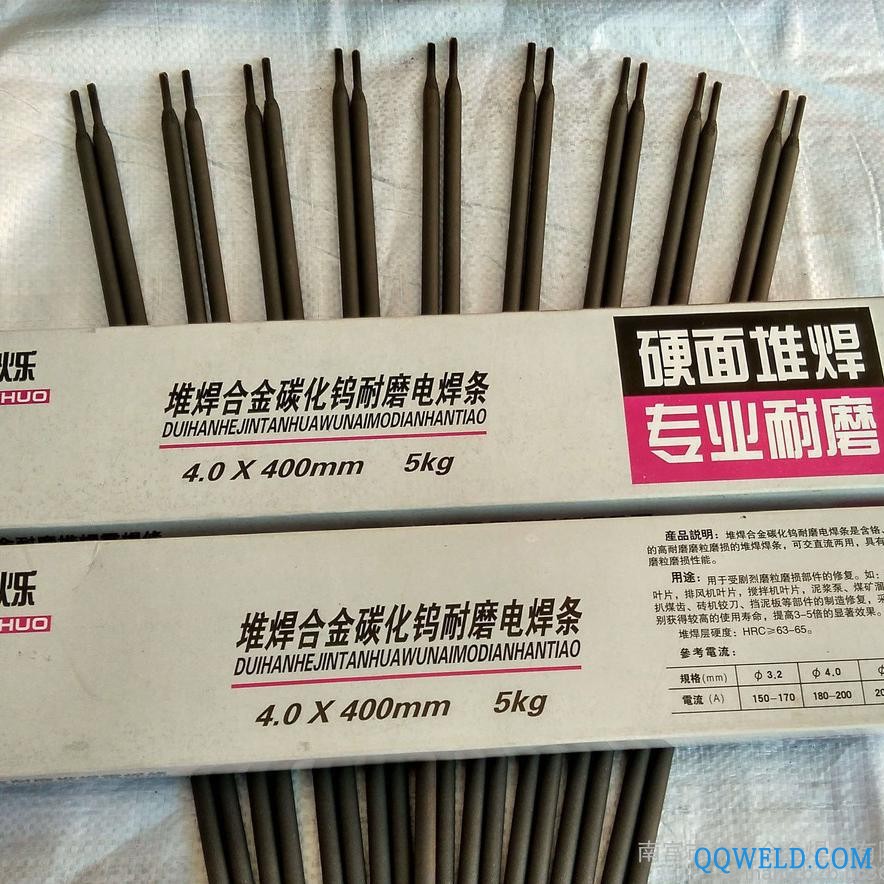 供应森烁堆焊焊条 堆焊电焊条 高合金耐磨焊条 堆焊焊条 焊条厂家批发 全网价低 专业焊条
 焦作 ABB MIG 焊接机器人


