

假设现场有工件坐标系Workobject_1,已知ABB机器人在Workobject_1下的robtarget是p10,若希望计算该点在wobj0下的坐标,可以使用如下方法:
即先将Workobject_1下的p10转化为jointtarget类型jtmp,再将jtmp转化为wobj0下的p0
jtmp:=CalcJointT(p10,tWeldGunWObj:=Workobject_1);
p0:=CalcRobT(jtmp,tWeldGunWObj:=wobj0);
2. 假设wobj0到wobj1.uframe的坐标转化关系为
wobj1.uframe到wobj1.oframe的坐标转化关系为,
p10在wobj1.oframe下的位姿为p10,

其中可用形式的位姿矩阵
来表示,或者用[[px,py,pz],[q1,q2,q3,q4]]的Pose形式来表示。

3. 对于Pose的右乘,可以使用RAPID PoseMult函数,若计算p10在wobj0下的位置p0:
假设pose类型数据pose1等于p10的坐标,假设pose类型数据pose3为p0对应的坐标,
pose1.trans:=p10.trans;
pose1.rot:=p10.rot;
pose3:=posemult(Workobject_1.uframe,Workobject_1.oframe);
pose3:=PoseMult(pose3,pose1);
4. 若已知p0在wobj0下的位置,要计算对应p0在workobject_1下的位置p10,则满足(注意矩阵运算乘法不满足交换律!!!)

其中 表示对
 的求逆
5. 对于位姿Pose的求逆,RAPID 可以使用PoseInv函数,
假设pose类型数据pose2等于p10的坐标,假设pose类型数据pose4为p0对应的坐标,
pose2:=PoseMult(PoseInv(Workobject_1.oframe),PoseInv(Workobject_1.uframe));
pose2:=posemult(pose2,pose4);
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
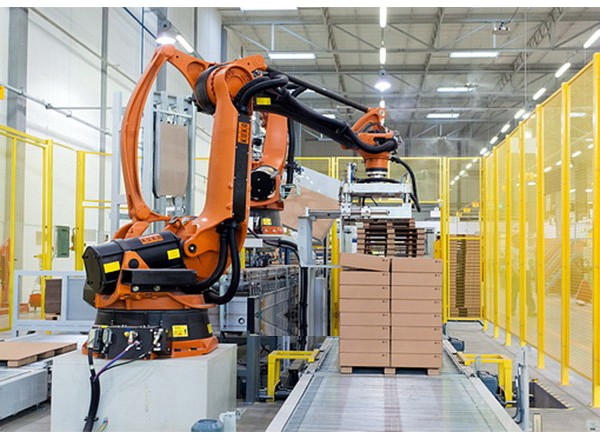 KUKA 库卡摩多机器人流水线作业
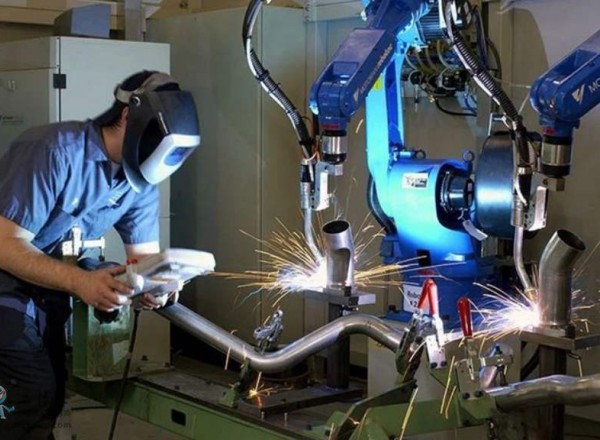 川崎工业焊接机器人 焊接管架
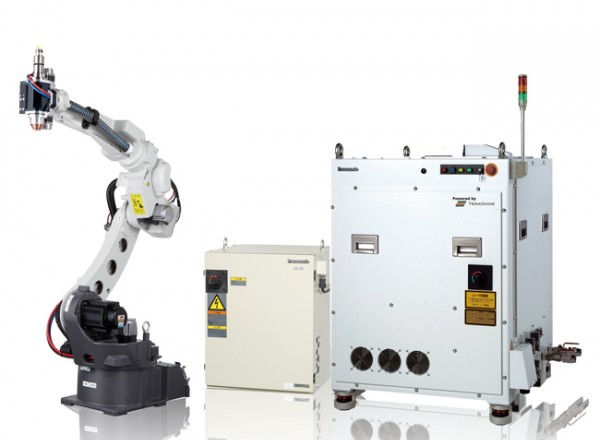 松下 旗下LAPRISS机器人激光焊接系统
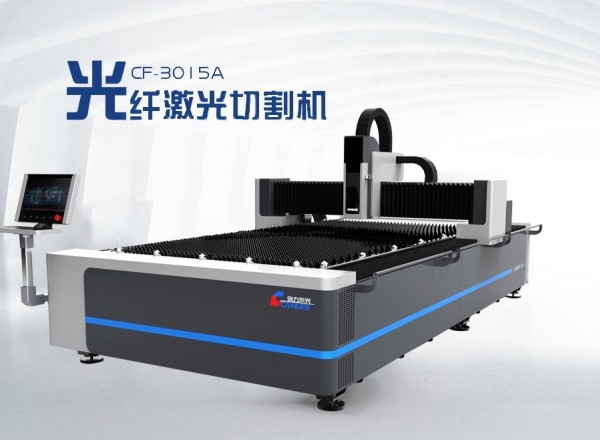 创力 CANLEE光纤激光切割机
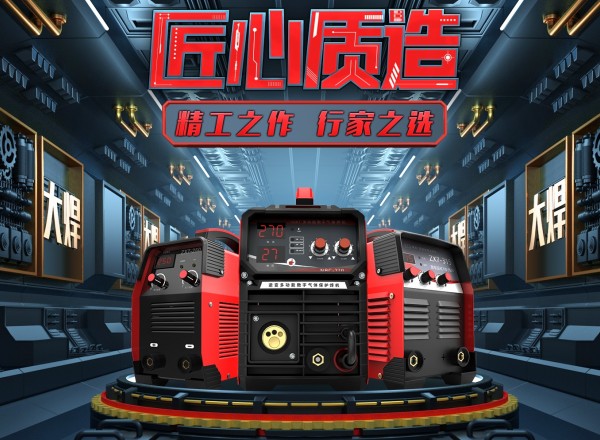 大焊 焊机匠心品质 精工之作 行家之选
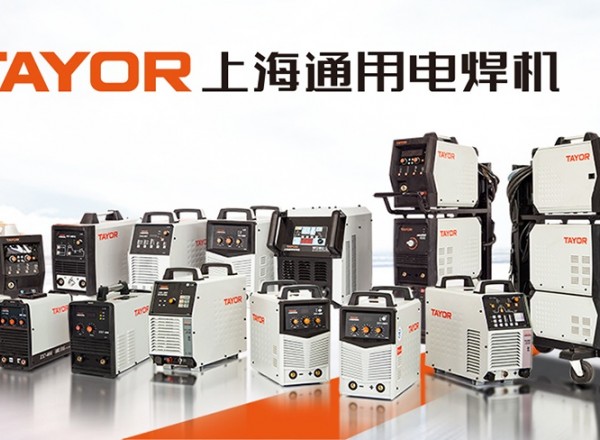 上海通用电气 全焊机系列展示
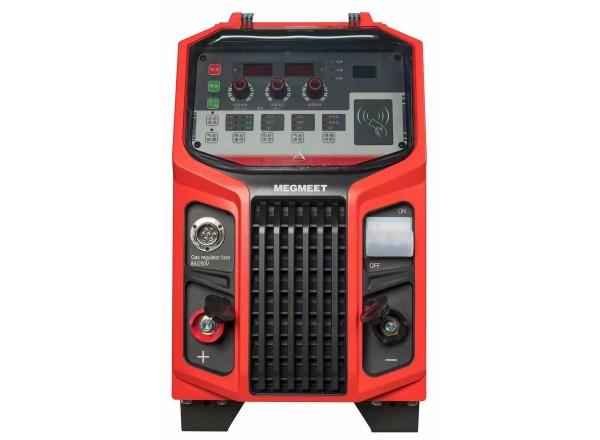 Ehave
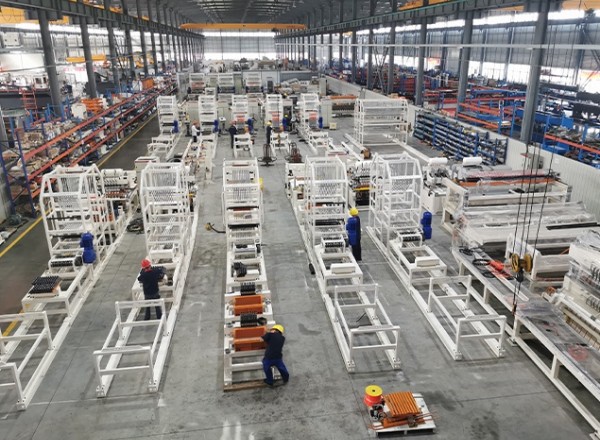 全自动焊接流水线
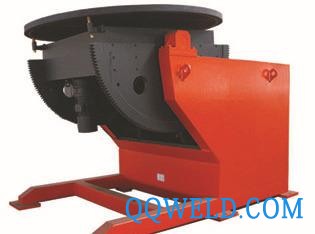 郑州越达-大通孔变位机 管法兰自动焊接专机 ZHB型焊接变位机
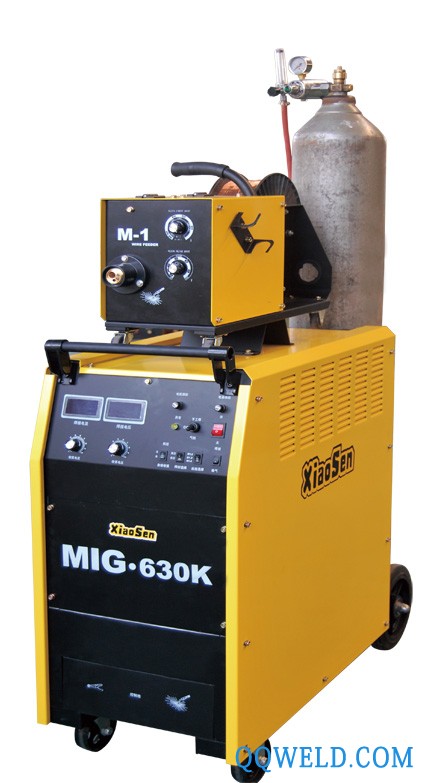 半自动气保焊机
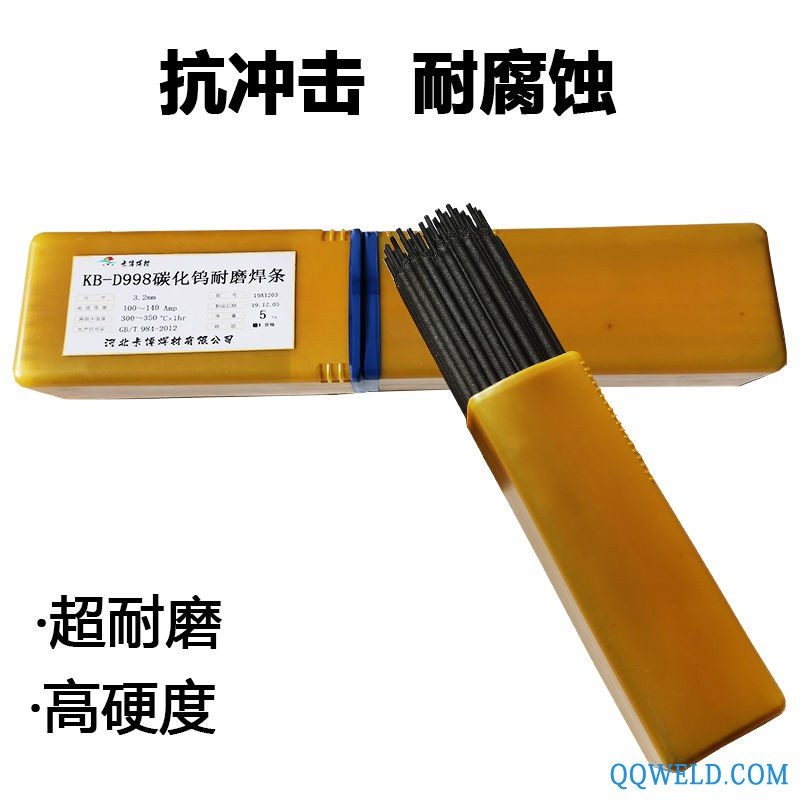 厂家直供D998耐磨焊条 D998堆焊焊条 阀门焊条 银焊条 模具焊条 量大从优
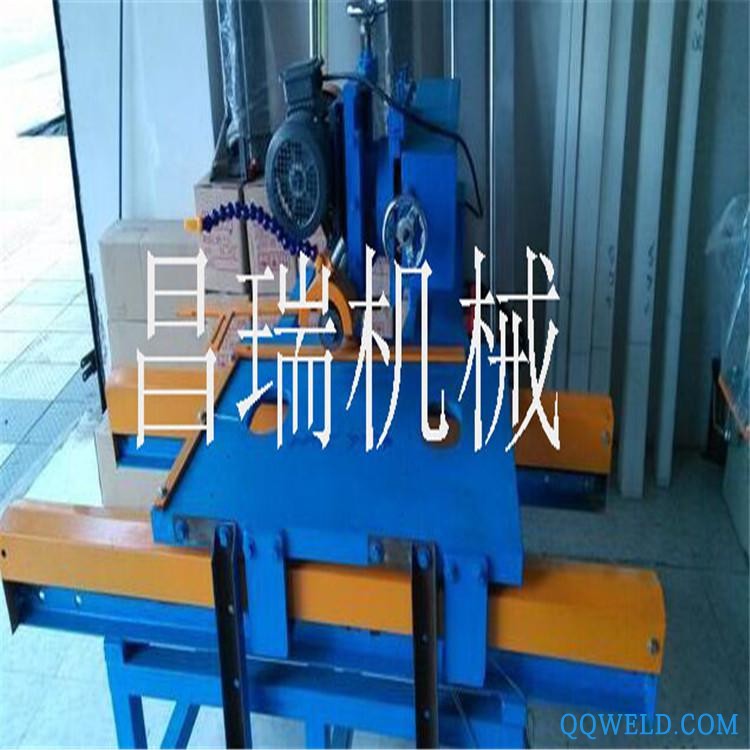 河北昌瑞 陶瓷切割机 激光陶瓷切割机 激光切割机报价
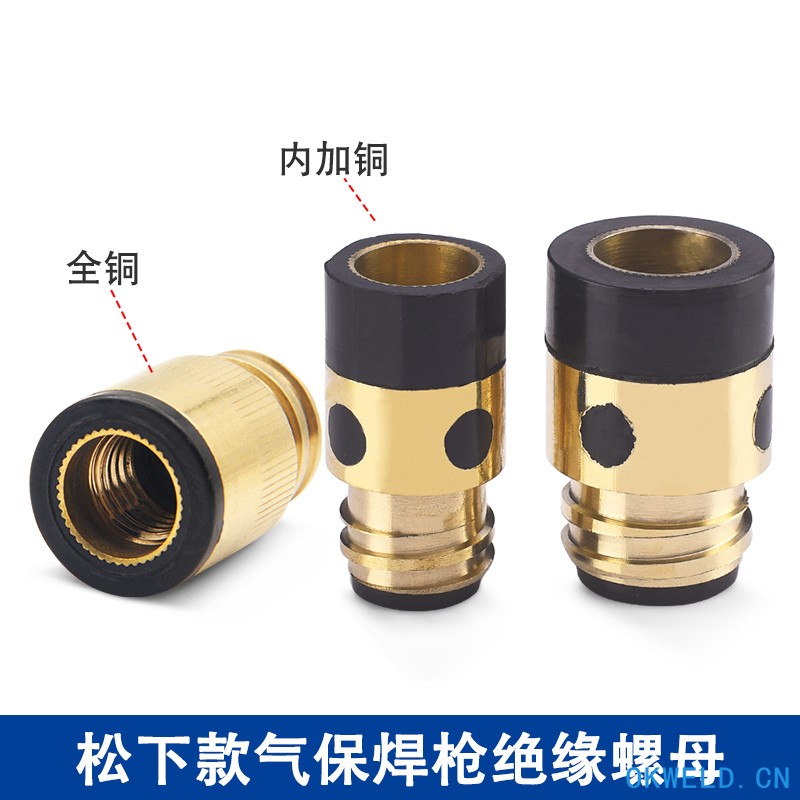 CO2气保焊机绝缘套350a松下350a铜绝缘套500a松下500a铜绝缘套 350a松下绝缘套
 郑州塑料板 塑料焊条 PVC焊条 pp聚丙烯焊条 pp塑料焊条 pp焊条
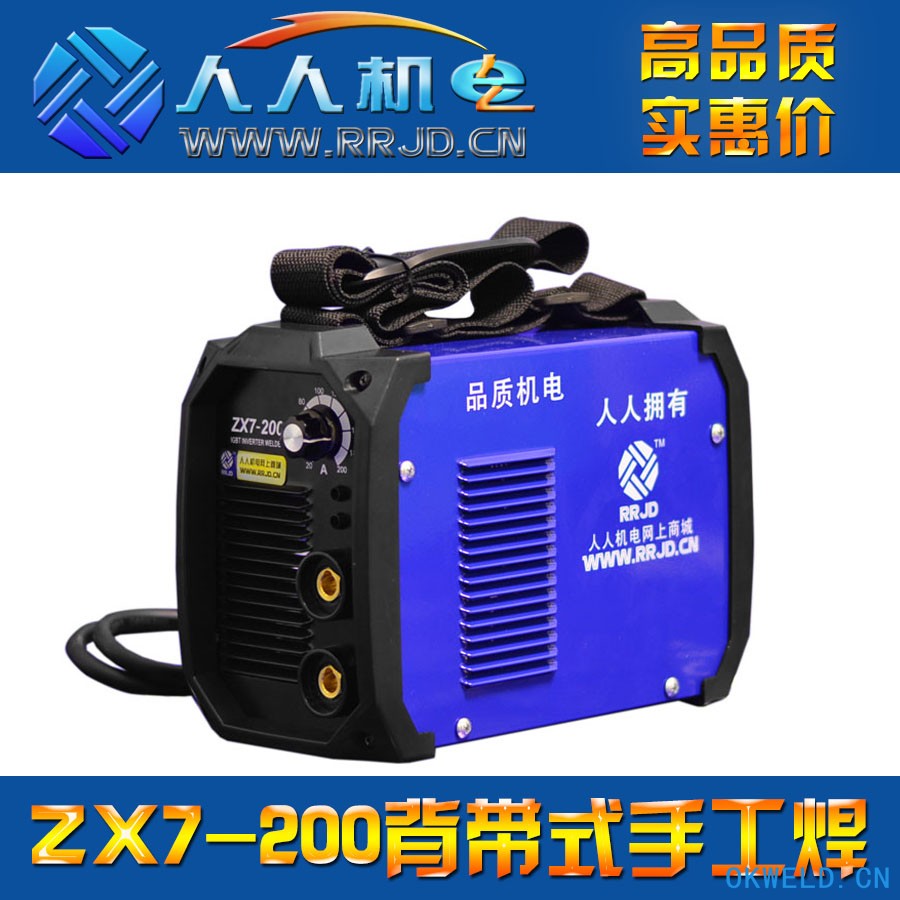 人人机电逆变直流手工焊机 ZX7-200小型背带式家用广告焊机
 瑞凌东升NBC-270二保焊机厂家专业生产各型号气保焊机二氧化碳气体保护焊机二保焊机


