
焊接机器人的焊接路径规划是操作和使用焊接机器人从事焊接生产任务的首要问题。通常规划焊接接头的路径方法有3种:
① 一层一道焊
② 一层多道焊
③ 多层多道焊
其中一层一道焊和一层多道焊的区别是选择直线焊接摆动来规划路径,但摆动虽然减少了焊接道数,却会对焊接机器人产生更高的要求;多层多道焊是以上两种焊接方法的结合。
解决方案:焊接机器人的焊接路径规划如何实施?
焊接机器人的焊接路径规划主要分为四个方面:
① 焊接机器人的焊接参数规划
② 焊接机器人的焊道截面积规划
③ 焊接机器人的焊接顺序规划
④ 焊接机器人的焊枪姿态规划
以V形坡口为例,首先在完成坡口的探测后,根据坡口总高度来计算坡口填充所需要的总层数;然后在层数确定后,运算出层高,并以此计算出简化为菱形的焊道横截面积,而每层的最后一道焊道设定为梯形。
最后,通过每层横截面的总面积除以单道焊缝横截面面积便可求该层的总道数。完成运算后,根据每层多道焊的数量排布来进行焊接机器人焊缝的填充。为保证焊道的填充饱满致密和焊接过程平稳,选择合适的焊接次序,V形坡口焊道排布及顺序,在确定焊接机器人的焊接次序后,根据焊道的安排,推导出焊道起、收弧点的坐标,继而确定焊枪的位姿及其焊接摆幅,位姿和摆幅的确定决定于上述焊道的排布情况,使焊枪处于规划的每道焊缝的对称轴上,有助于焊接机器人焊接出高质量的焊缝。
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
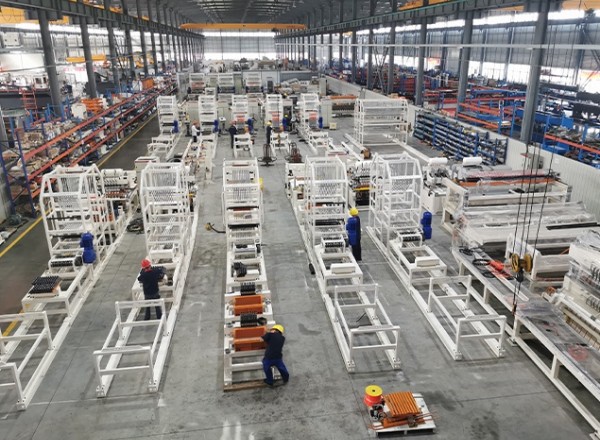 全自动焊接流水线
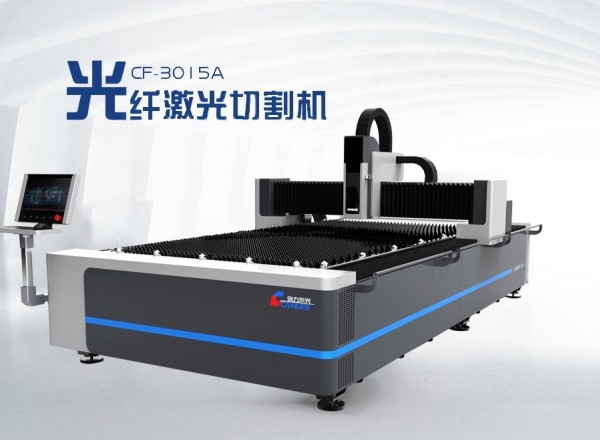 创力 CANLEE光纤激光切割机
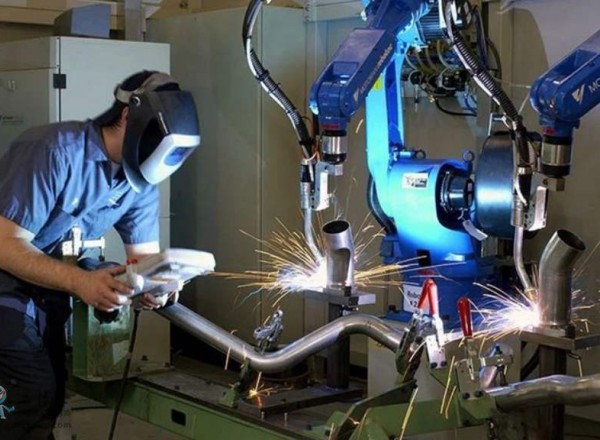 川崎工业焊接机器人 焊接管架
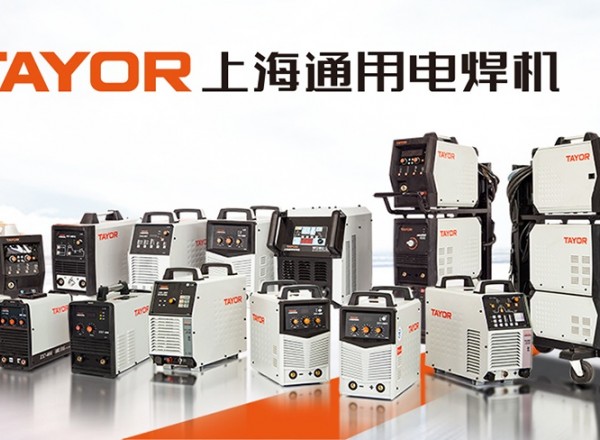 上海通用电气 全焊机系列展示
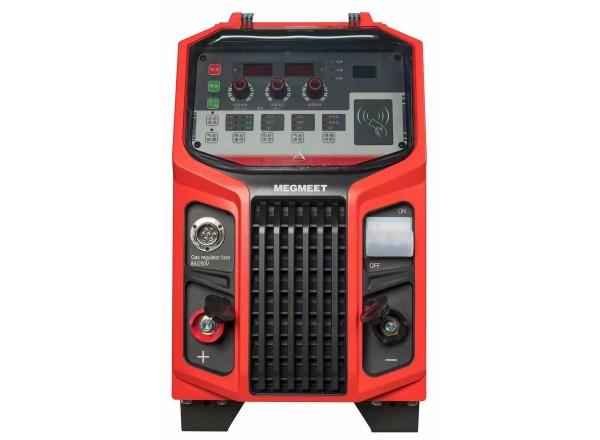 Ehave
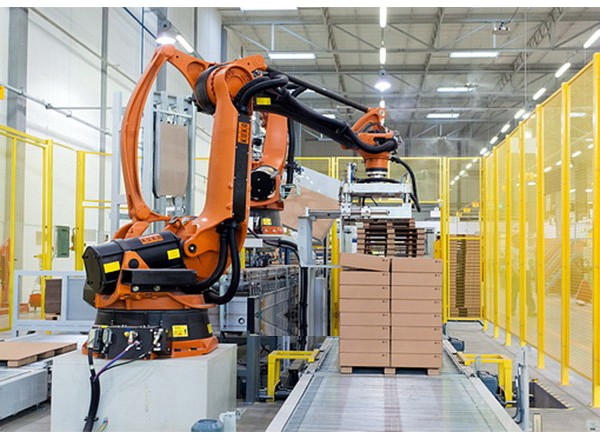 KUKA 库卡摩多机器人流水线作业
 大焊 焊机匠心品质 精工之作 行家之选
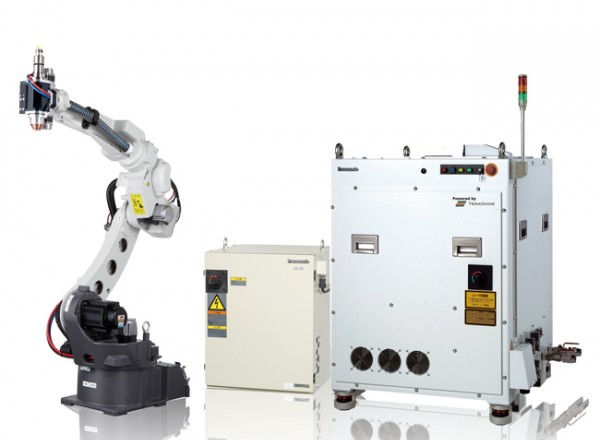 松下 旗下LAPRISS机器人激光焊接系统
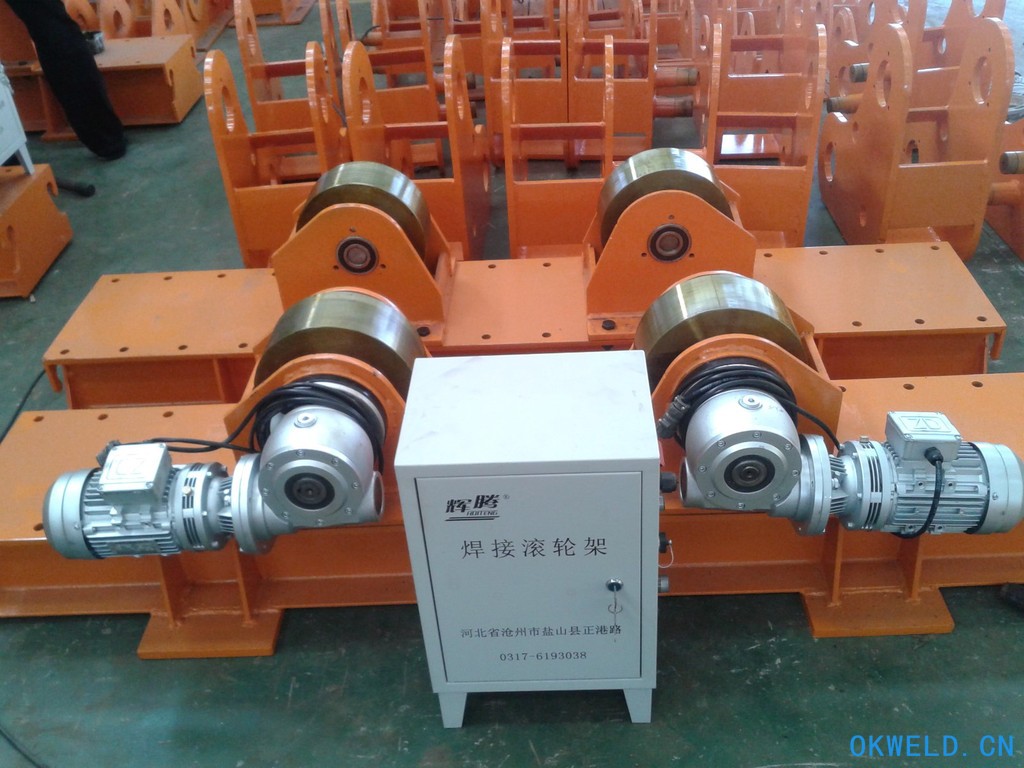 天津辉腾KT10 可调滚轮架 10吨可调式滚轮架 可调式焊接滚轮架价格优惠
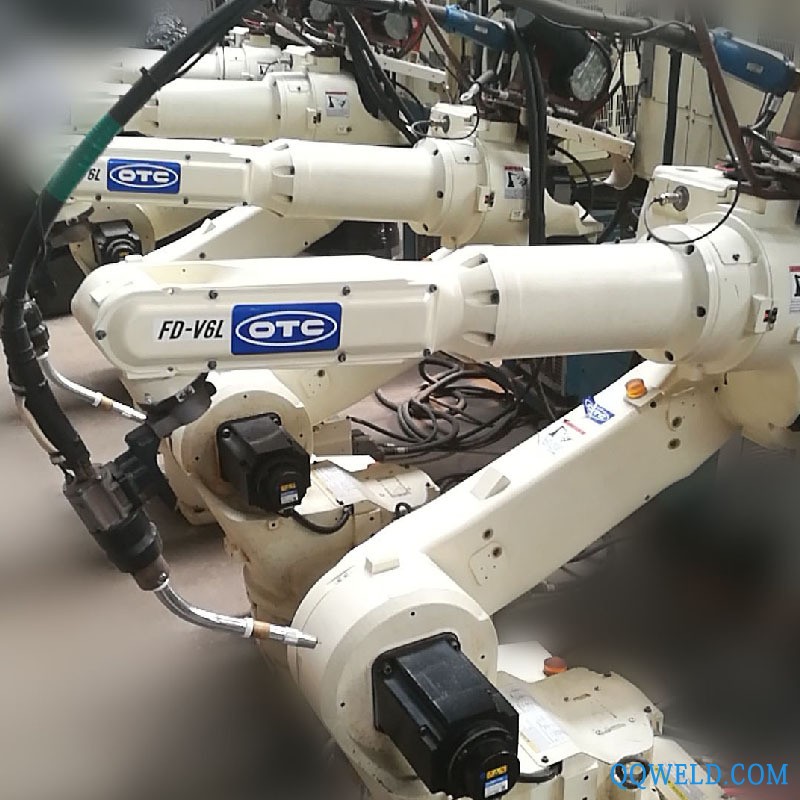 OTC机器人 FD-V6L 汽车配件焊接 自动焊接机器人 焊接机械手
 瑞凌东升MFR280电焊机数字双脉冲气保焊机二保焊机批发铝焊机厂家
 瑞凌东升氩弧焊机 WS-250便携式逆变直流220V电焊/氩弧焊机
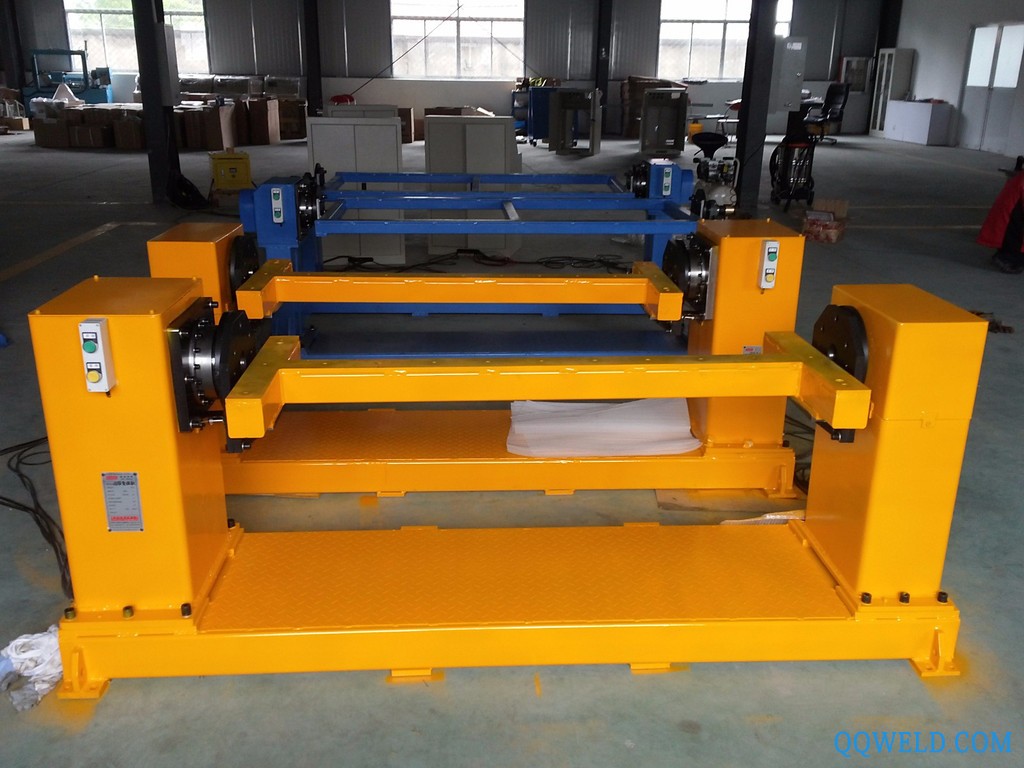 格洛瑞GLR-B1-LR 变位机
 2立方储气罐8公斤 2立方储气罐10公斤
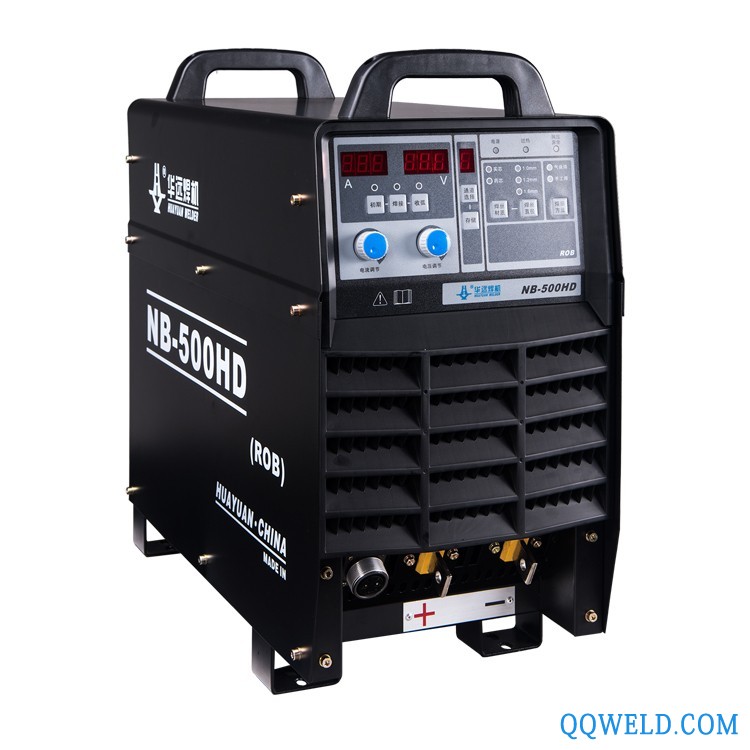 气保焊机 华远厂家供应气保焊焊接电源 NB-350/500HD(ROB)逆变式气体保护焊机
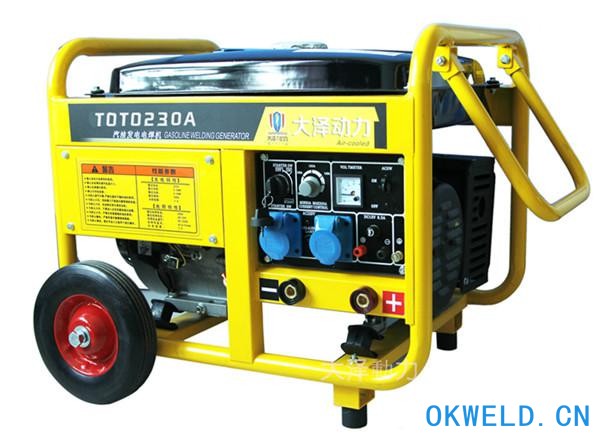 家用电焊机230A汽油焊机介绍


