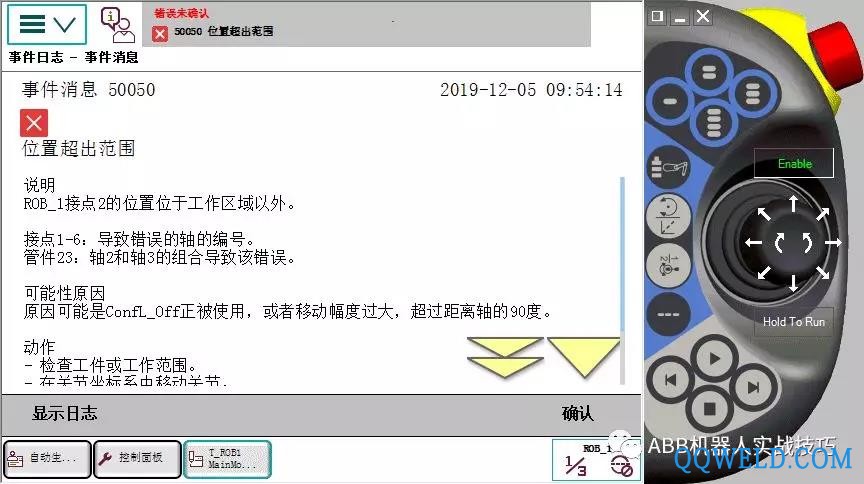
1. 机器人在运行MoveL p100,v1000,z50,tool0WObj:=wobj0;等语句时,若机器人走不到该位置p100,会出现上述报错。
2. p100为robtarget类型数据,即记录的是xyz等数据。
3. 该数据若非示教,而是通过计算或者外部相机拍照发送得到,有时就会发生机器人不可达。
4. 此时只有机器人运行到该行代码时,机器人报警并停机。
5. 是否可以提早对p100进行运算,检测机器人是否可达?
6. 可以使用函数CalcJoint函数,该函数返回p100在tool0下对应的各轴数据
jpos10:=CalcJointT(p100,tool0ErrorNumber:=myerrnum);
7. 增加ErrorNumber可选参数,此时若计算出的位置机器人不可达,则会得到报警代码ERR_ROBLIMIT(单轴超限)或者ERR_OUTSIDE_REACH(机器人不可达),后续对该错误代码处理即可。此时机器人不会停机。
8. 代码如下:
jpos10:=CalcJointT(Home20,tool0ErrorNumber:=myerrnum);
IF myerrnum=ERR_OUTSIDE_REACH THEN
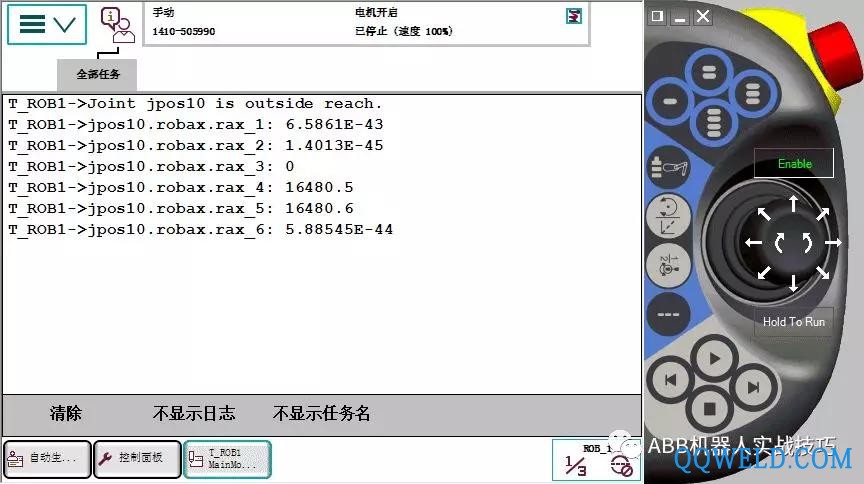
TPWrite "Joint jpos10 is outside reach.";
TPWrite "jpos10.robax.rax_1: "+ValToStr(jpos10.robax.rax_1);
TPWrite "jpos10.robax.rax_2: "+ValToStr(jpos10.robax.rax_2);
TPWrite "jpos10.robax.rax_3: "+ValToStr(jpos10.robax.rax_3);
TPWrite "jpos10.robax.rax_4: "+ValToStr(jpos10.robax.rax_4);
TPWrite "jpos10.robax.rax_5: "+ValToStr(jpos10.robax.rax_5);
TPWrite "jpos10.robax.rax_6: "+ValToStr(jpos10.robax.rax_6);
ENDIF
9. 假设此时Home20位置的x为10000,机器人完全不可达,则输出结果如下:
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
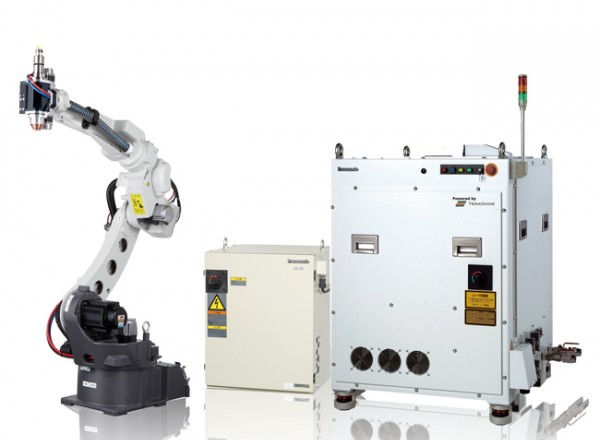 松下 旗下LAPRISS机器人激光焊接系统
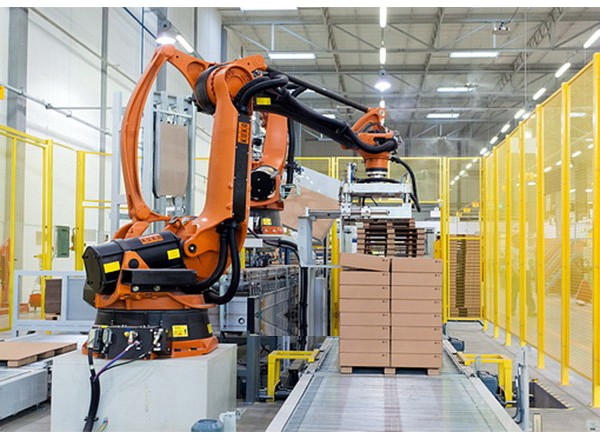 KUKA 库卡摩多机器人流水线作业
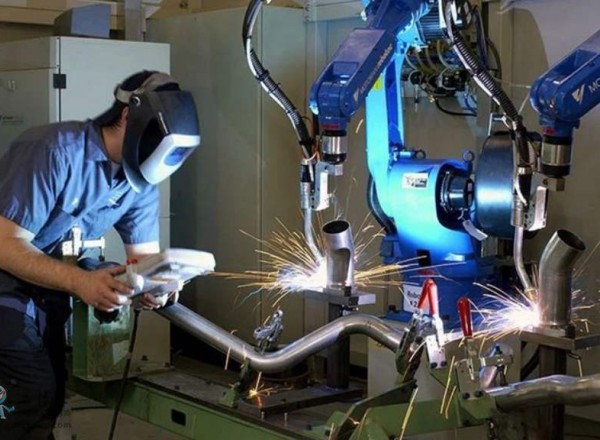 川崎工业焊接机器人 焊接管架
 大焊 焊机匠心品质 精工之作 行家之选
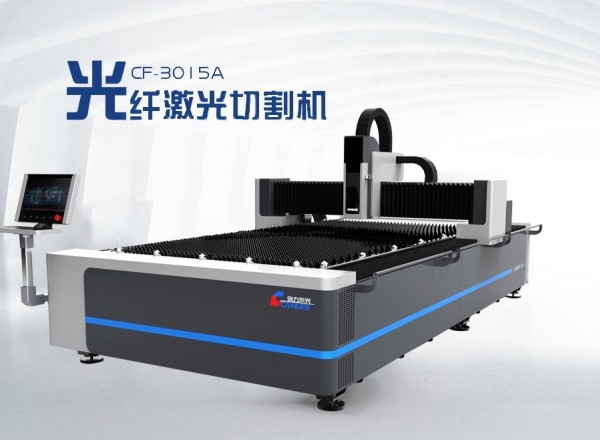 创力 CANLEE光纤激光切割机
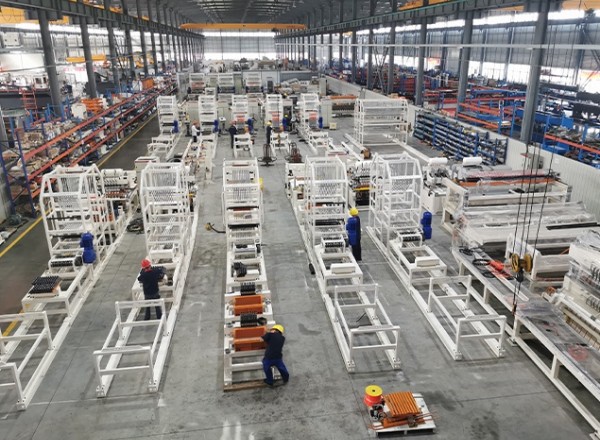 全自动焊接流水线
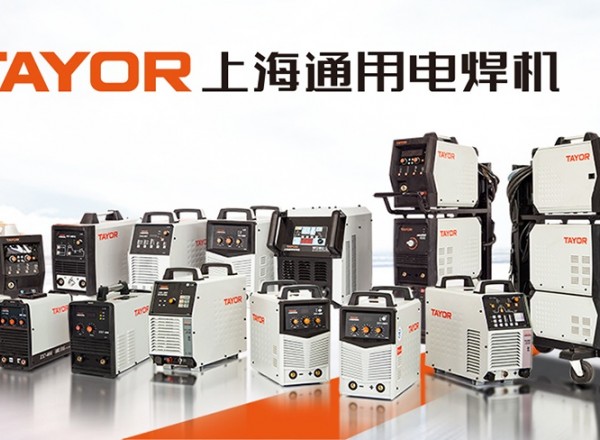 上海通用电气 全焊机系列展示
 Ehave
 25L化工桶为什么会变形?
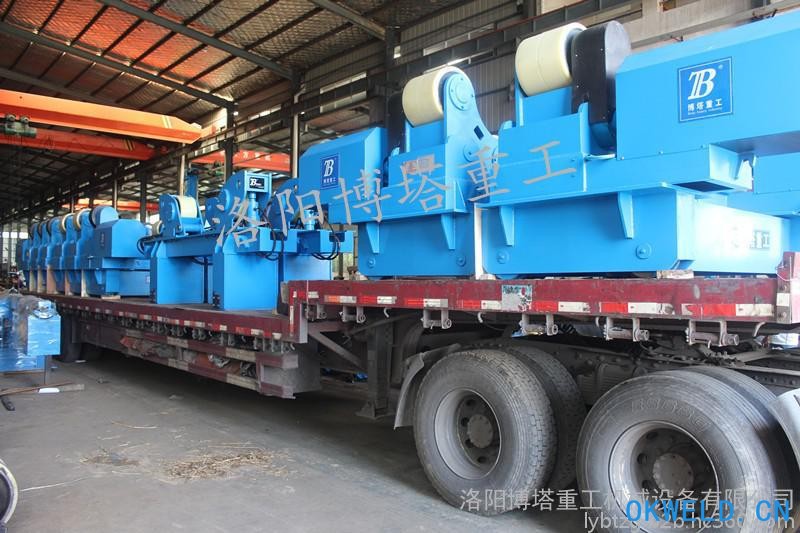 供应喷漆喷砂专用滚轮架
 供应济南远航氩弧焊机
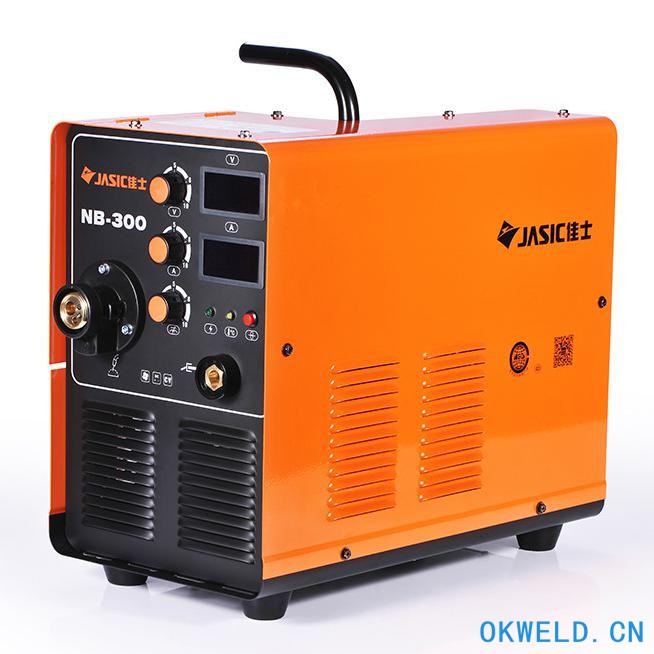 JASIC/佳士NB-300二保焊机气保焊机 二氧化碳气体保护焊300二保焊机一体机220v
 TRM15-BX-01-WH-01负载敏感多路阀
 直流氩弧焊机YC500 交直流氩弧焊接机
 上海自力式减压阀厂家批发价格
 建鹏供应 正宗 沪工交流弧电焊机