1. 函数ReadMotor(1)返回的是当前机器人1轴的电机总角度(单位弧度),即当前电机编码器值+圈数*2π。由于机器人使用单圈绝对值编码器,所以返回的也就是电机运动一圈内的值,用弧度表示,范围0~2π。
2. ABB机器人的电机旋转圈数由SMB板进行存储(控制柜开机时控制柜供电;控制柜关机时,SMB上的电池供电)。通常机器人出现的“转数计数器未更新”,即由于电池等原因导致圈数丢失。
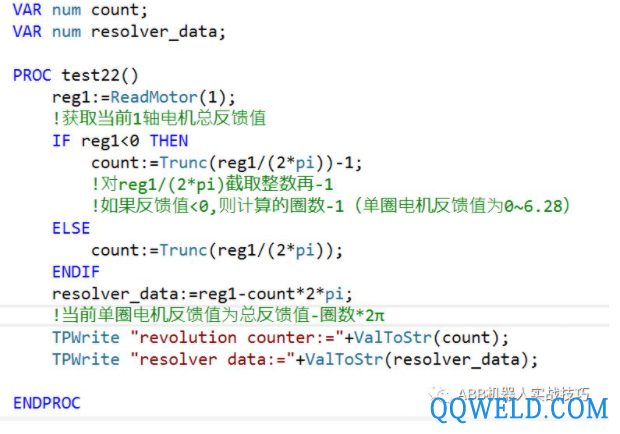
3. 如何获取当前机器人的电机圈数(smb存储的圈数)及当前电机单圈反馈值?
4. ReadMotor=resolver_data+count*2*π
5. 根据以上公式,对ReadMotor/2π取整,即为圈数,余数即为当前编码器单圈反馈值。
6. 插入以下代码
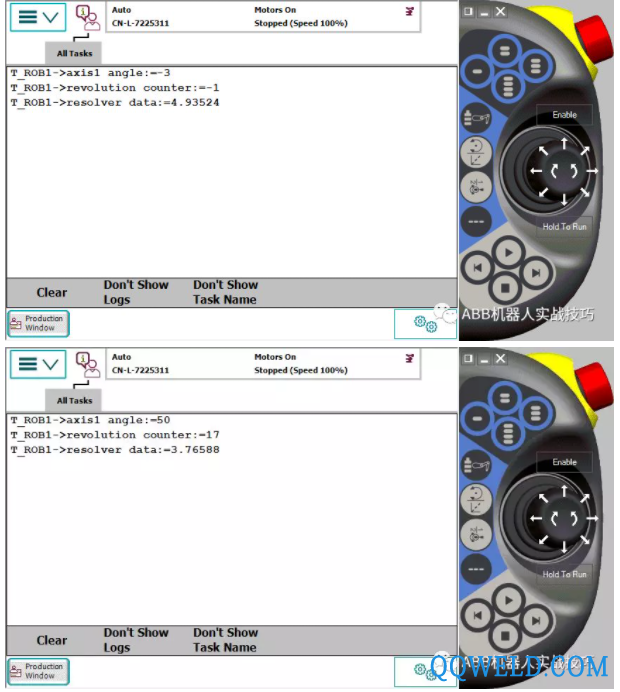
7. 运行以后可以得到结果,测试机器人在-3°,50°时的圈数和单圈值,结果如下。
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
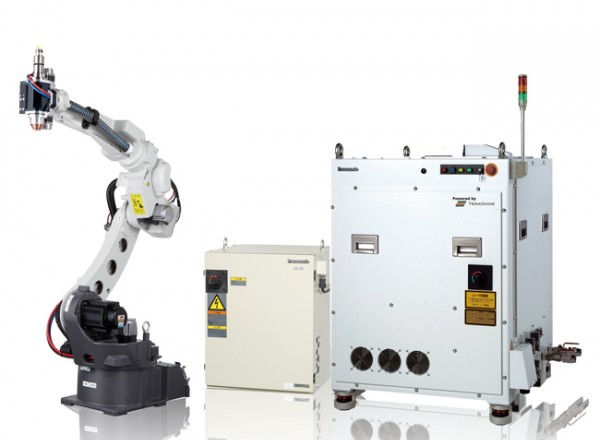 松下 旗下LAPRISS机器人激光焊接系统
 大焊 焊机匠心品质 精工之作 行家之选
 Ehave
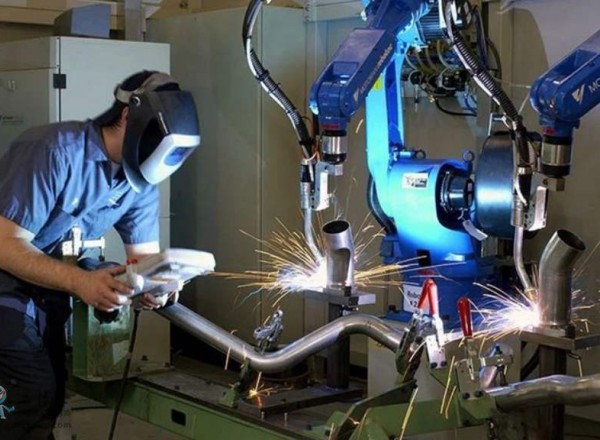 川崎工业焊接机器人 焊接管架
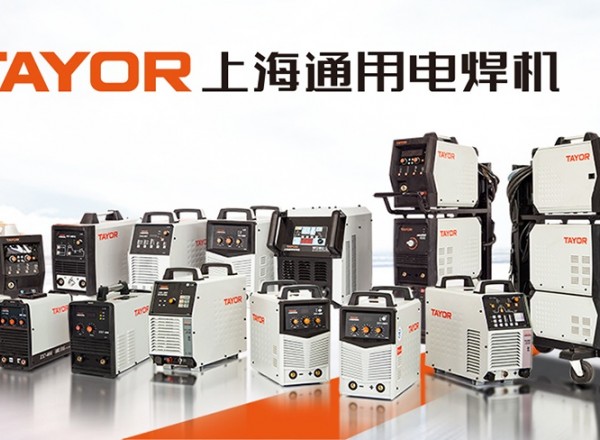 上海通用电气 全焊机系列展示
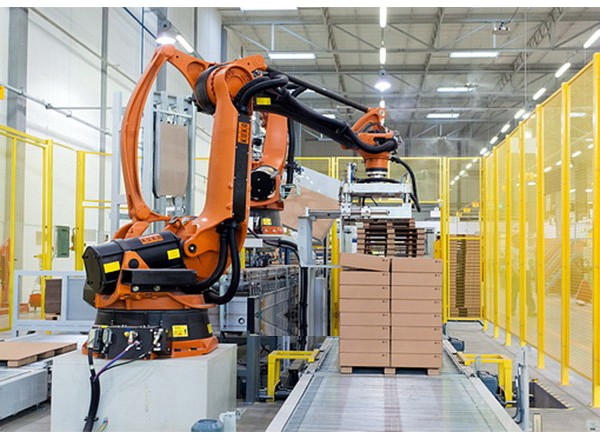 KUKA 库卡摩多机器人流水线作业
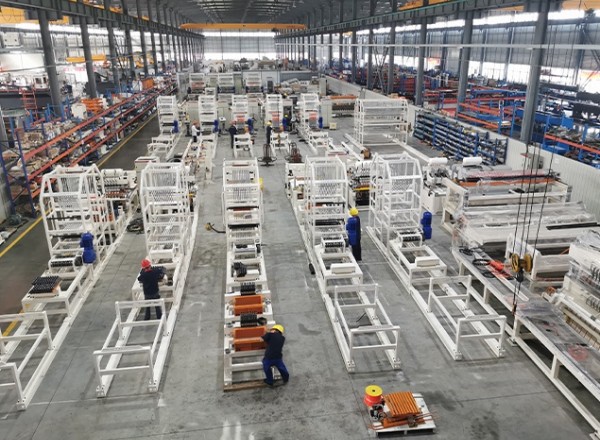 全自动焊接流水线
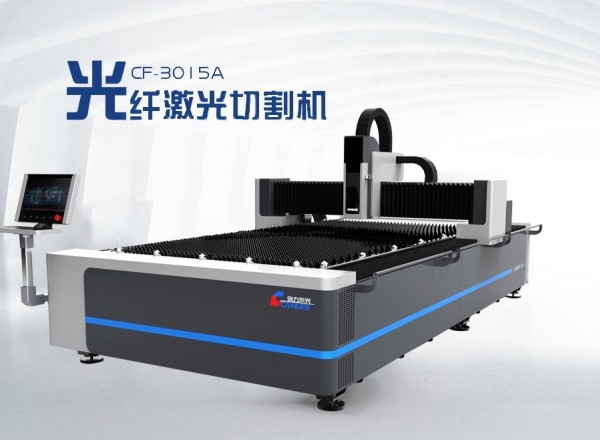 创力 CANLEE光纤激光切割机
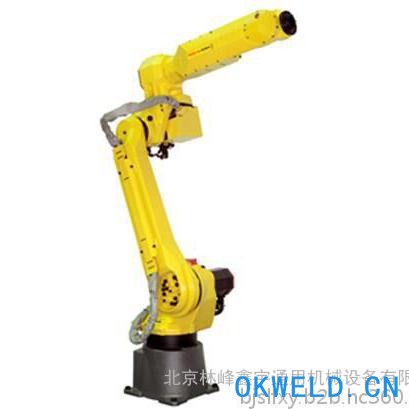 发那科机器人M-10IB发那科机器人机器人自动焊接机器人切割机器人钣金装备解决方案
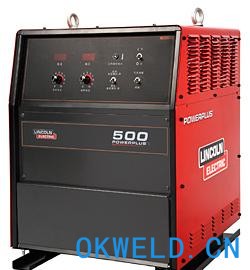 进口气保焊机林肯气保焊机500
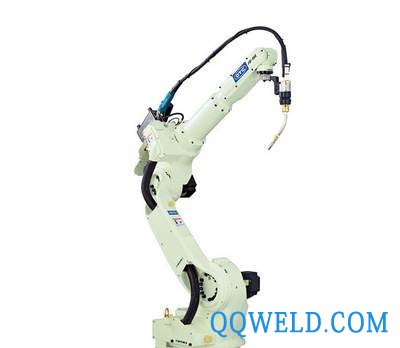 热卖新款OTC焊接机器人/工业机器人/全自动机器人
 AS2-122, AS2-137爱德利变频器
 览众焊接机器人氩弧焊接机器人
 管道自动焊接机器人 览众厂家供应
 美国SMC超合金 镍 Nickel 141焊条
 深圳 大鹏 激光切割机 光纤激光切割机 精密激光切割机 小型激光切割机 激光切割机厂家