6.1.3 机器人的原点位置姿势

6.2 使用检查程序确认有无发生位置偏移
按照以下步骤来确认有无发生位置偏移。
1. 为了确认有无发生位置偏移,调出对检查点进行了示教的程序
(检查点用程序),然后低速移动机器人。

2. 对工具尖端位置进行确认
– 若如下图那样,工具尖端位置相吻合的话,则说明未发生位置
偏移。请接着进行“6.4 第2原点位置的设定”。
– 相对目标检查点,工具尖端位置过前或未到达时,说明发生了
位置偏移。
请通过关节操作,将机器人移向目标位置,其中,若是更换了
马达、编码器等,则仅移动更换了的轴,若是清空了存储装
置,或是机器人与工件发生了碰撞,则应移动全轴。
机器人移动完成后,请进行“6.3.3 原点位置数据修正”。

 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
 Ehave
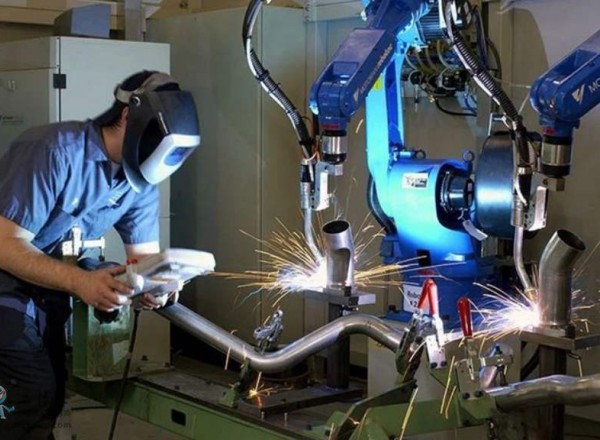 川崎工业焊接机器人 焊接管架
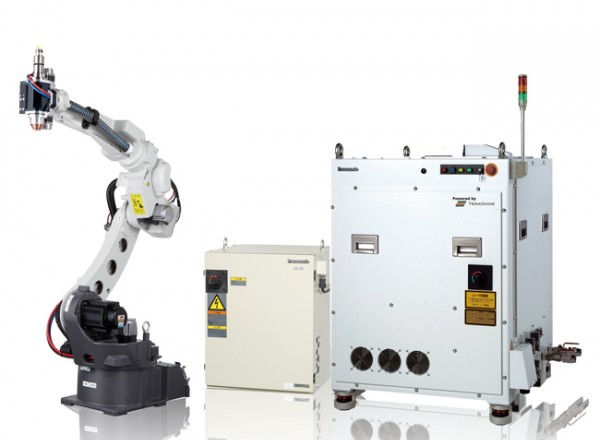 松下 旗下LAPRISS机器人激光焊接系统
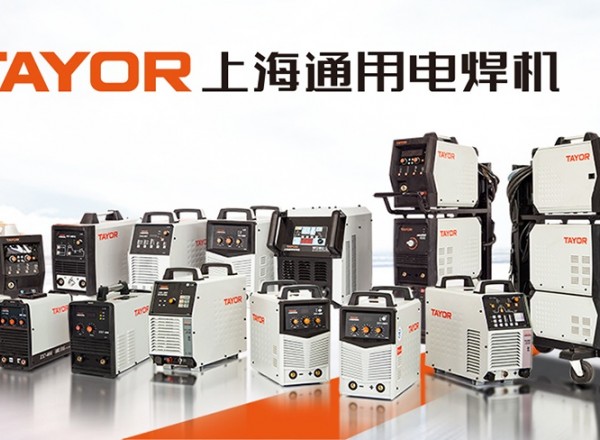 上海通用电气 全焊机系列展示
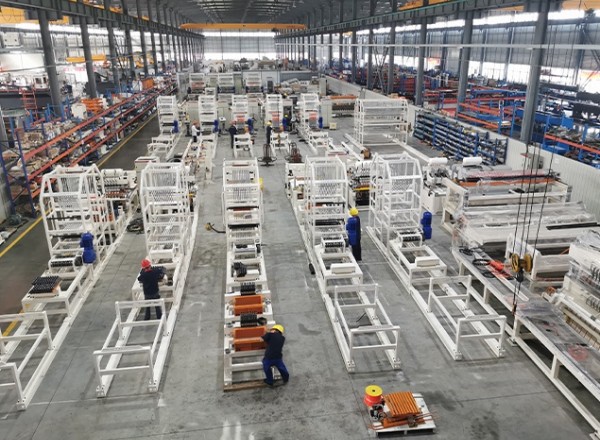 全自动焊接流水线
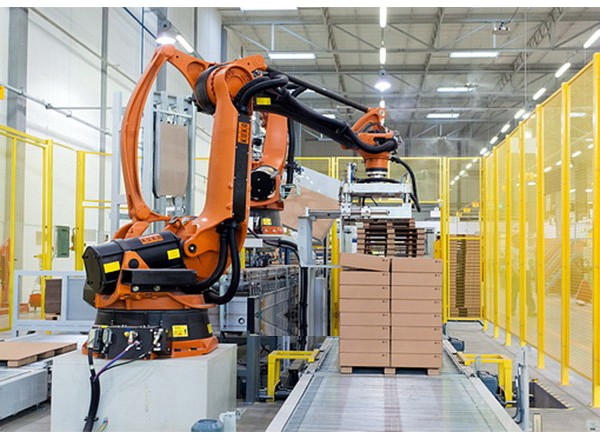 KUKA 库卡摩多机器人流水线作业
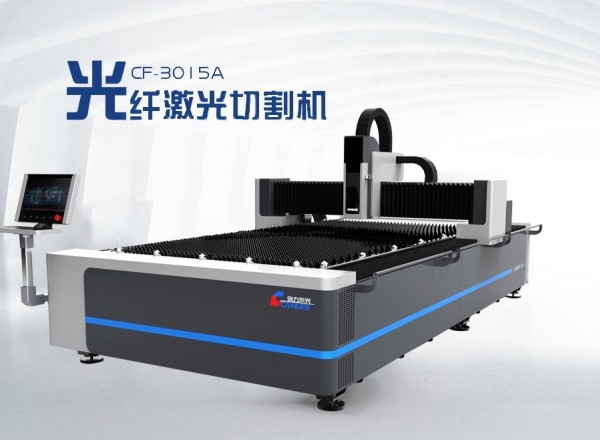 创力 CANLEE光纤激光切割机
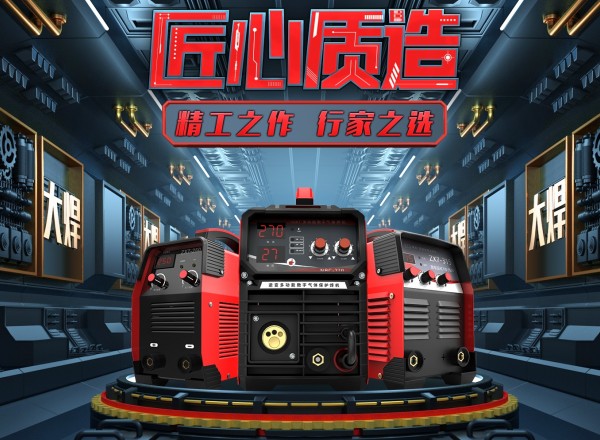 大焊 焊机匠心品质 精工之作 行家之选
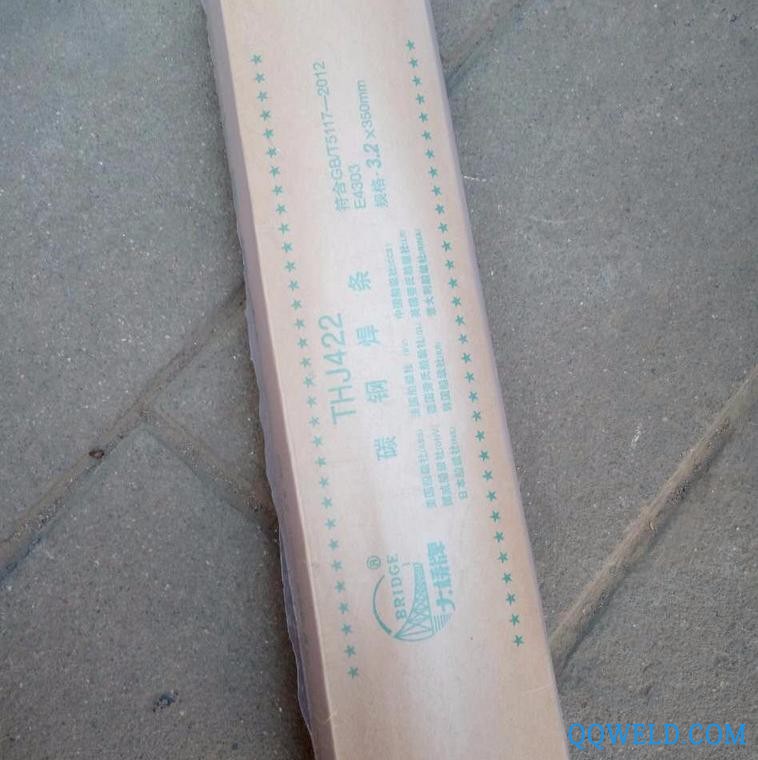 大桥THJ422 焊条
 南常切片机 全自动切片机 商业切片机
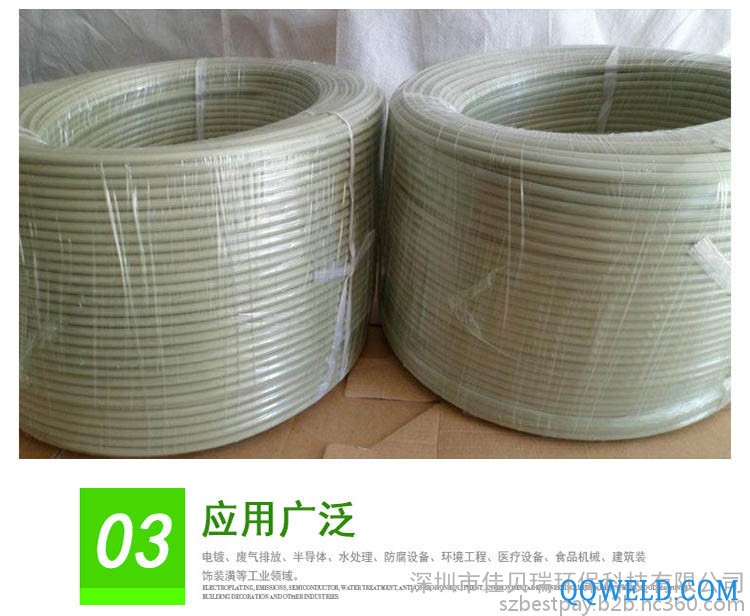 焊条/塑料焊条/环保PP焊条4*4*6mm/易焊接焊接牢固PP焊条
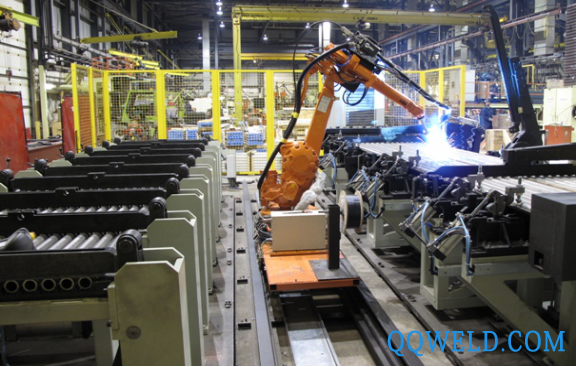 进口焊接机器人
 300A柴油发电电焊机_大泽TO300A发电焊机
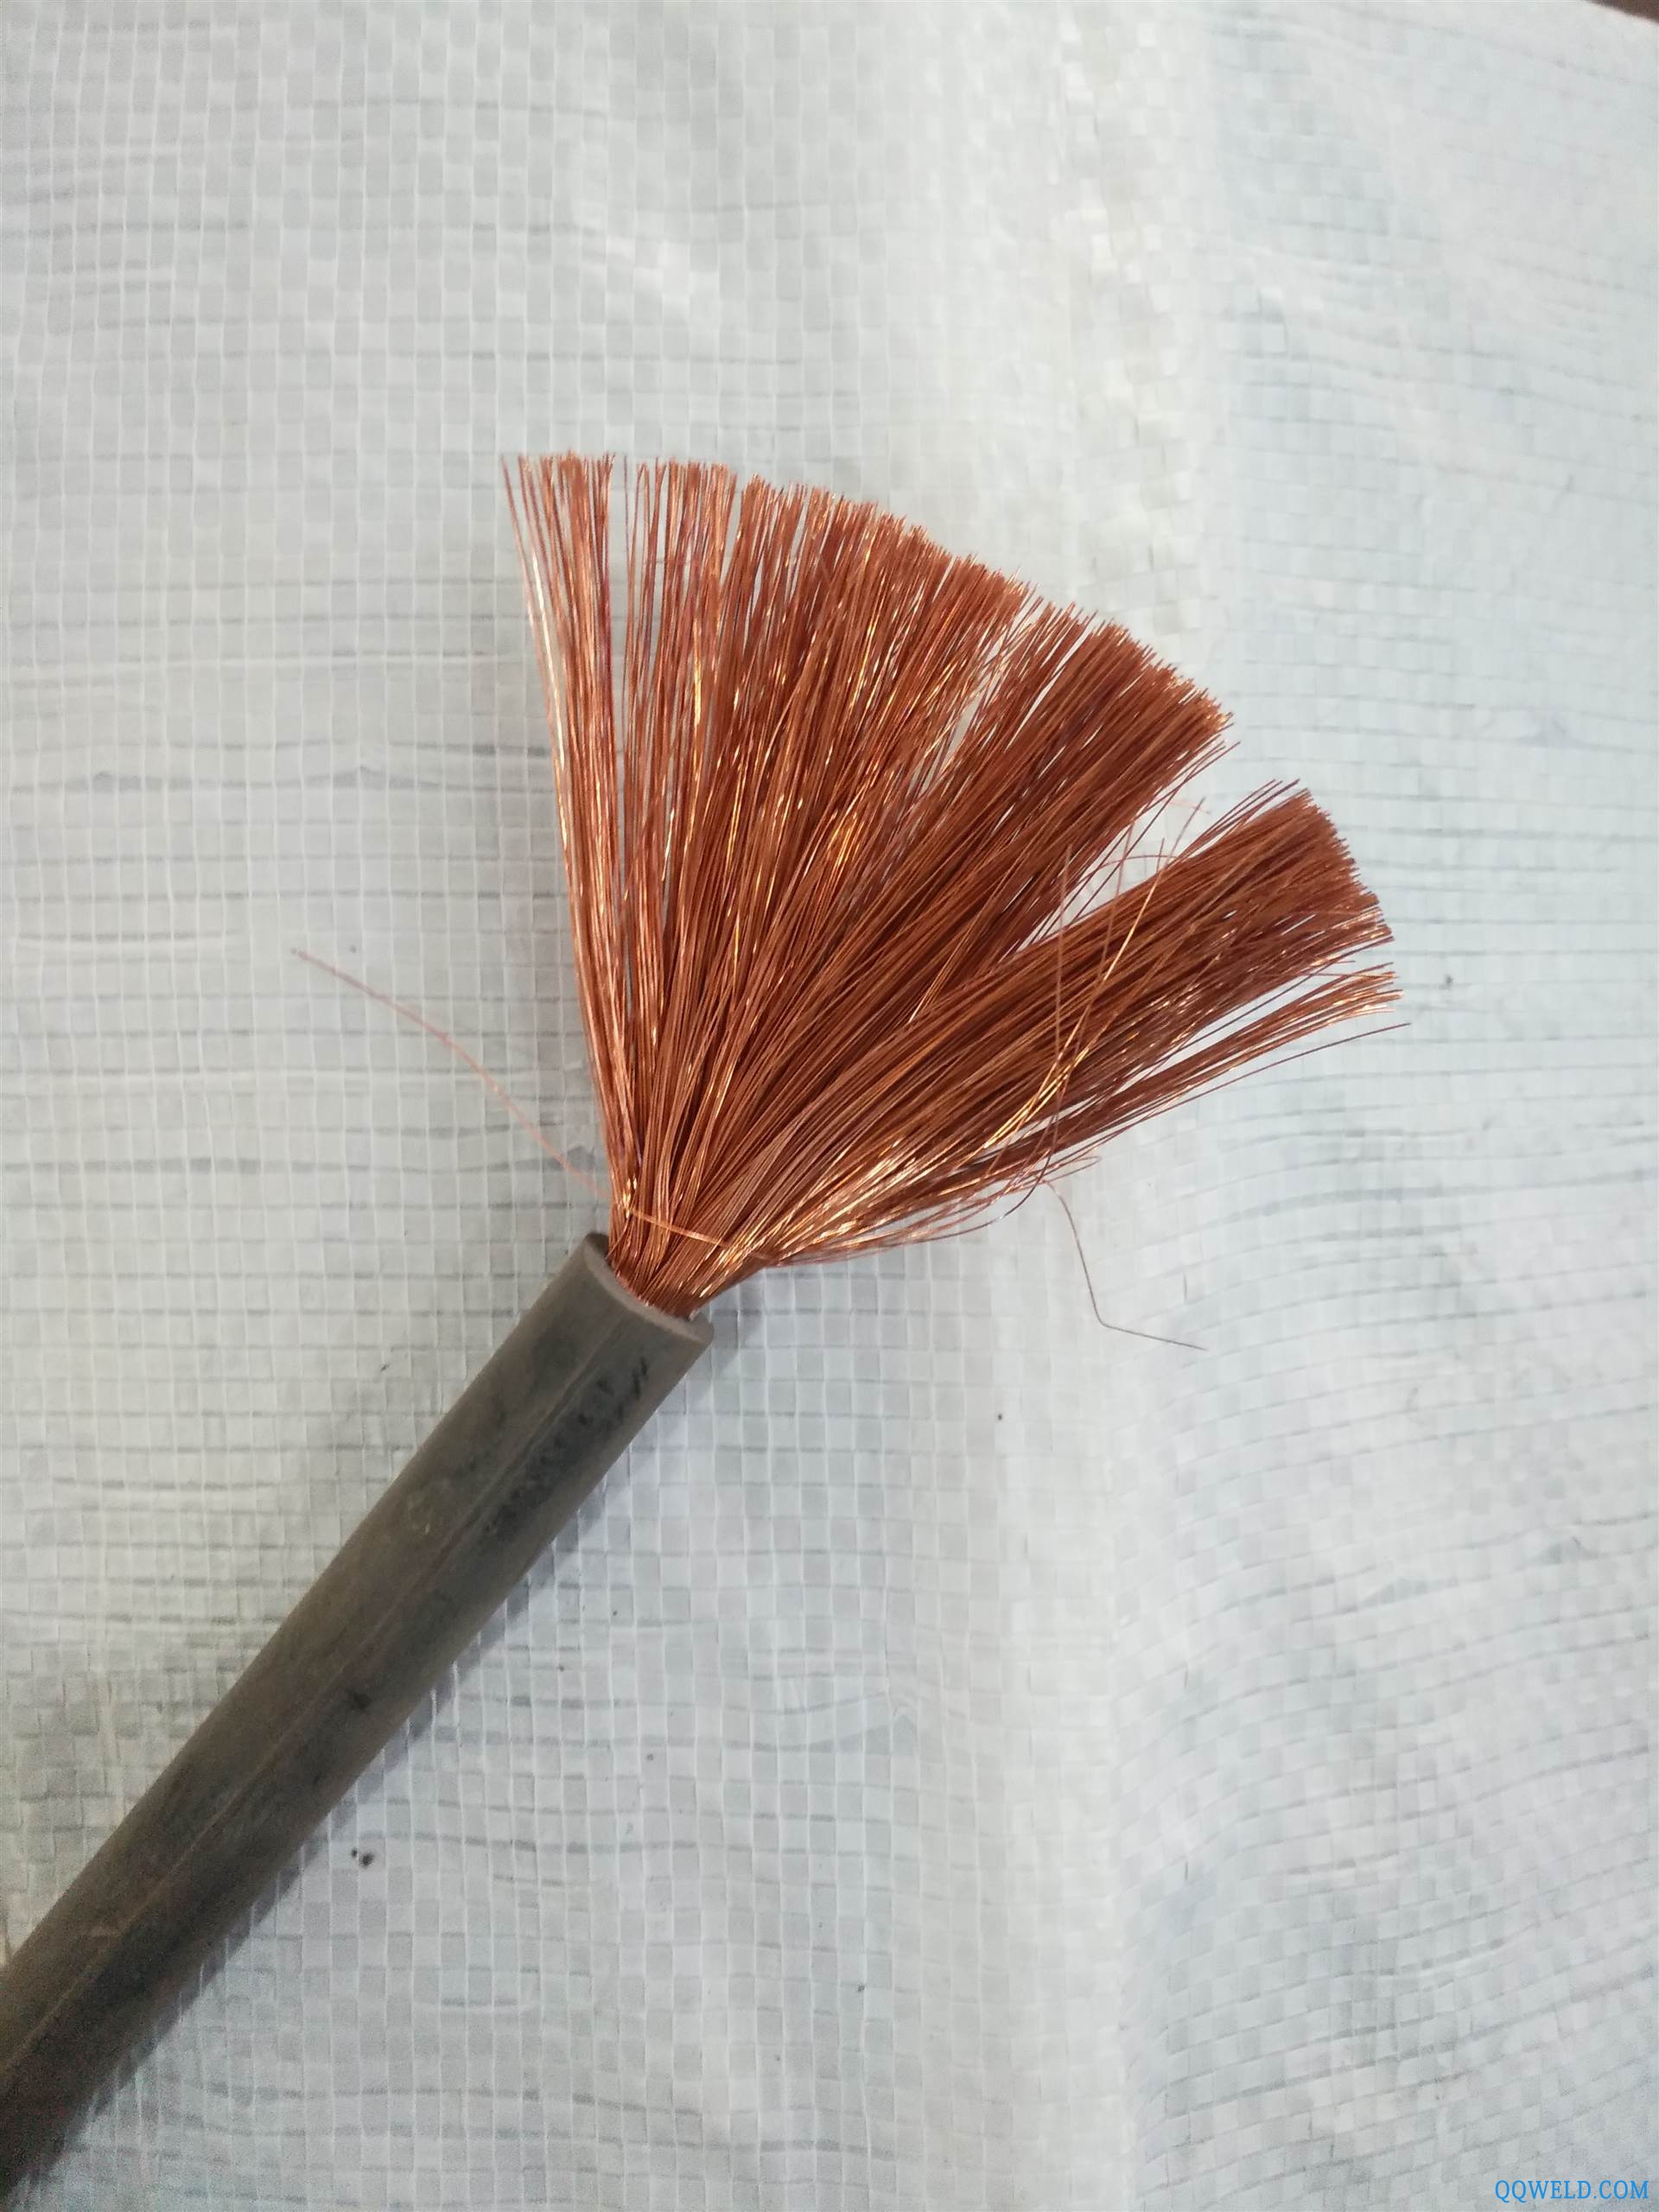 沈阳YH1*95电焊机电缆
 弧焊机器人,焊接机器人 川崎焊接机器人
 中国-博塔重工-两头直径不相等的特殊压力容器专用滚轮架