6.3.3 原点位置数据的修正
发生位置偏移时,应按照以下步骤修正原点位置数据
1. 调查下列脉冲值。
–未发生位置偏移时,这些值应相同
–若无差分,请前往“6.4 第2原点位置的设定”;若有差分,
则进行以下操作。
①事先示教完成检查点的命令值脉冲
命令值脉冲显示方法
I) 选择主菜单中的【机器人】
II) 选择【命令值】
②通过检查程序进行确认时,将机器人移动到检查点后的当前位
置脉冲 当前值脉冲显示方法
I) 选择主菜单中的【机器人】
II) 选择【当前值】
2. 求取脉冲值差分。
–差分脉冲 = 命令值脉冲 — 当前值脉冲
3. 在“原点位置较准”画面中,对更换了马达、编码器等的轴,
给其绝对值加上差分脉冲。
4. 按照6.1.2操作方法中“6.1.2.4 清空绝对值”的步骤进行原点
位置数据修正。
5. 确认命令值与当前值是否相同。。
–原点位置数据的修正工作结束。
–接着进行“6.4 第2原点位置的设定”。
6.4 设定第2原点位置
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
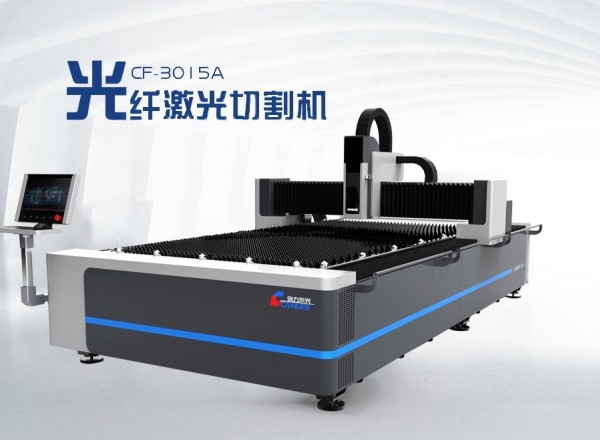 创力 CANLEE光纤激光切割机
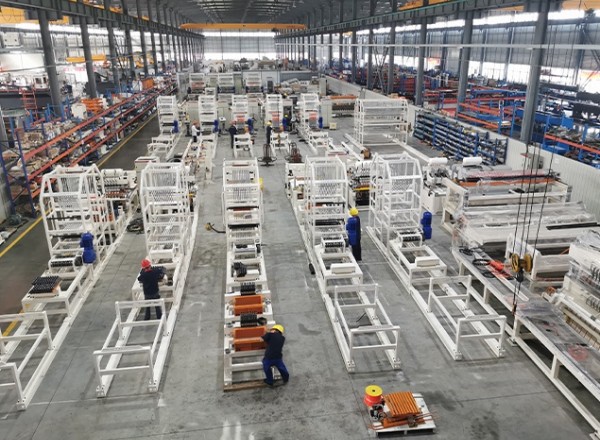 全自动焊接流水线
 大焊 焊机匠心品质 精工之作 行家之选
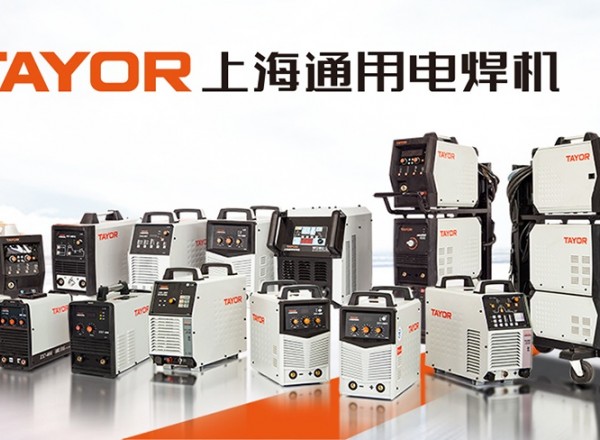 上海通用电气 全焊机系列展示
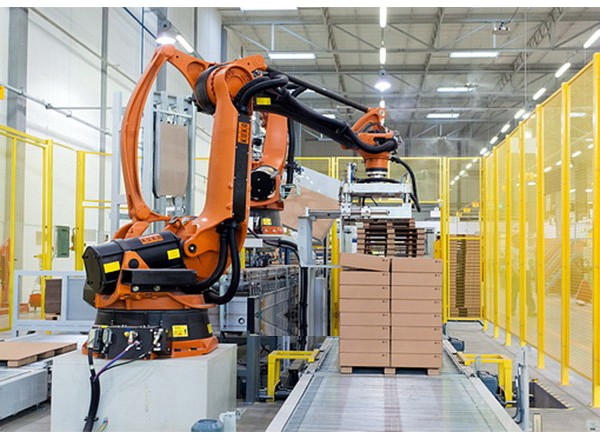 KUKA 库卡摩多机器人流水线作业
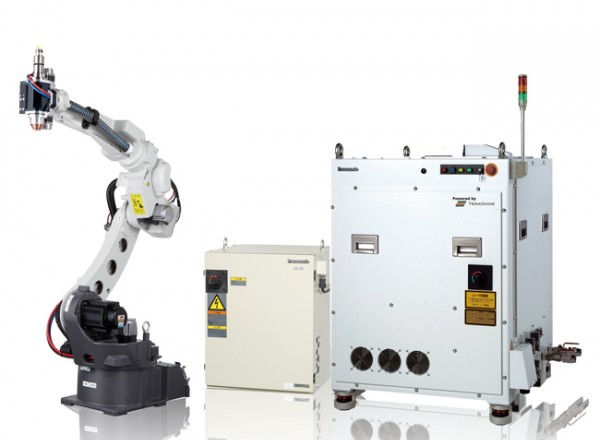 松下 旗下LAPRISS机器人激光焊接系统
 Ehave
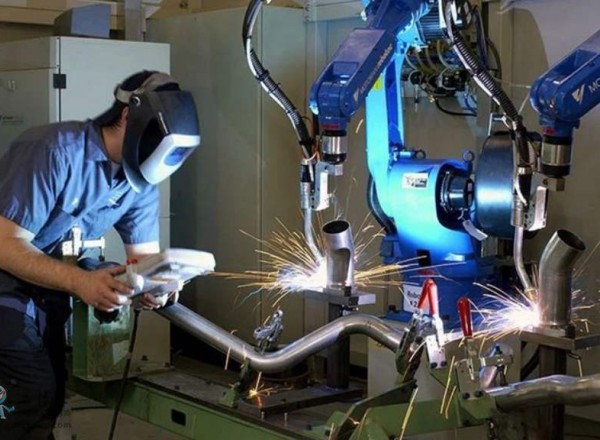 川崎工业焊接机器人 焊接管架
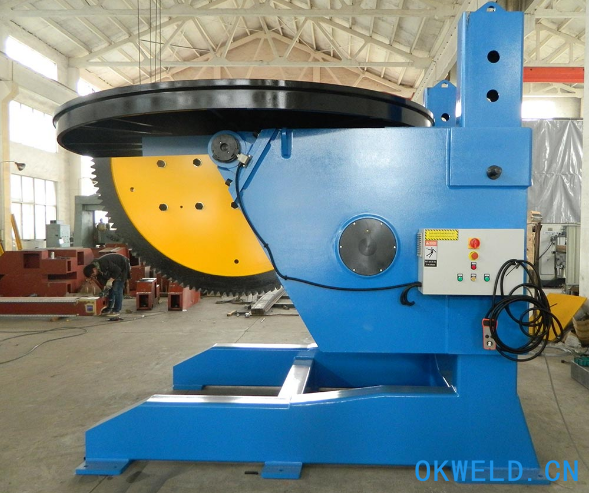 爱阁宝HB-100 非标变位机 变位机厂家 变位机价格
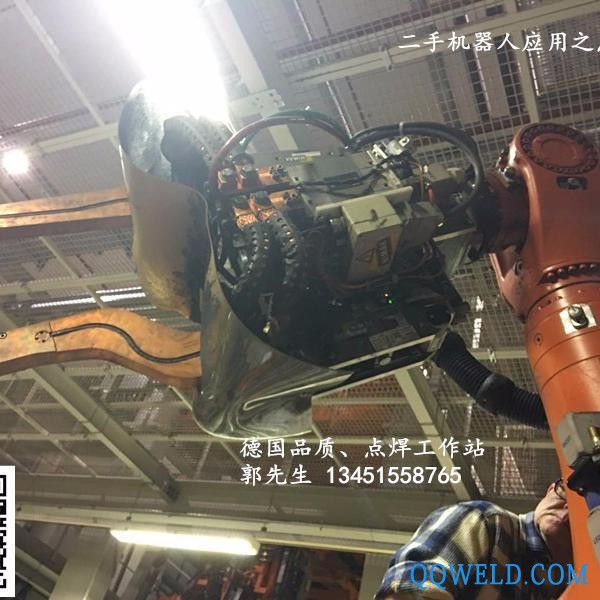 库卡焊接机器人kr150 二手机器人
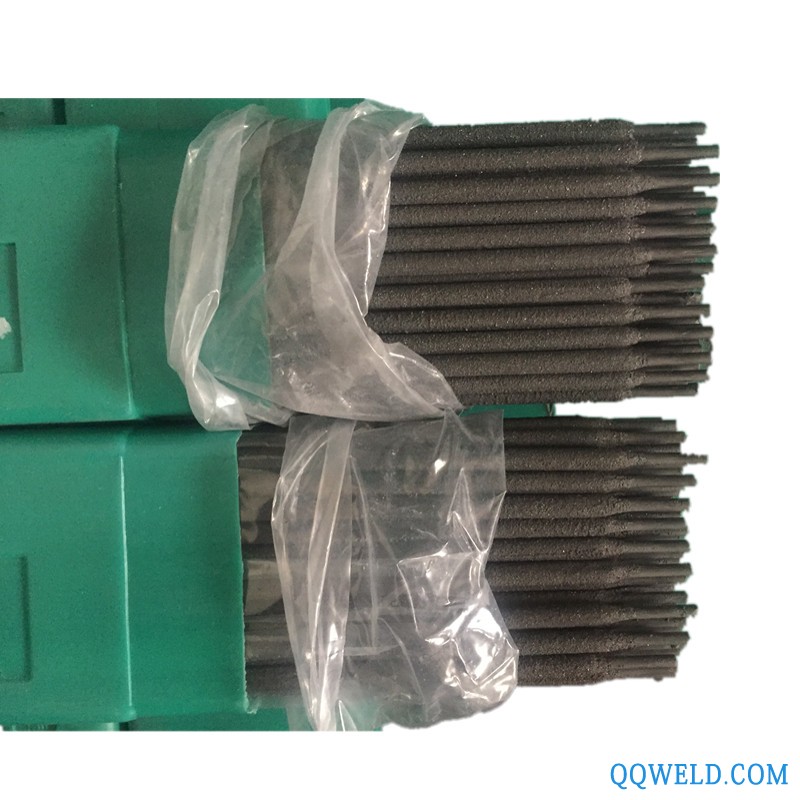 耐磨焊条D707超耐合金耐磨焊条高硬度堆焊焊条D998碳化钨耐磨焊条
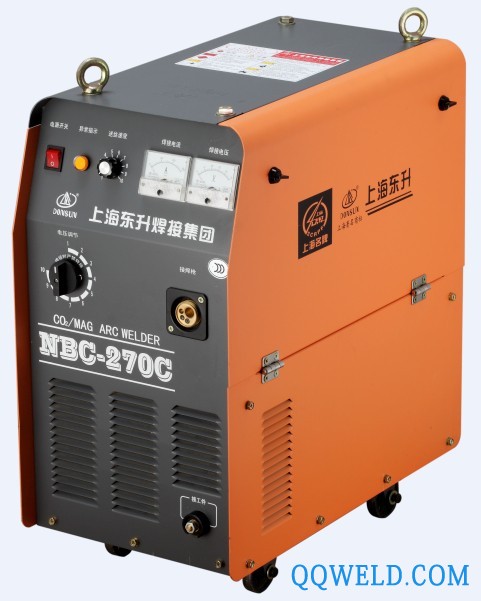 供应东升NBC-270C气保焊机,二氧化碳焊机
 郑州越达 焊接机器人 机器人焊机工作站 机器人焊接设备 厂家直销
 青海格尔木焊机家用小型晶闸管脉冲弧焊机YC-300WP5水槽台面焊机螺柱焊机M2-M10具体有哪些
 鼎华无铅有铅焊接工艺 4轴焊锡机器人 电脑控制 焊接机器人
 派克Parker-NX系列耐高低温伺服电机