6.4.2 设定第二原点位置的方法 ( 确认点 )
第二原点位置与机器人固有的原点位置不同,它是作为绝对原点数据的检查点而设定的位置,设定第二原点位置按下列操作顺序进行。
一台控制柜控制几台机器人和工装轴时,每台机器人或每台工装轴都必须设定第二原点位置。

6.4.3 发生报警后的处理

绝对原点数据准许范围发生异常报警后,进行
• 清除报警
• 接通伺服电源
然后进行位置确认。确认位置后,如 PG 系统有异常,进行更换处理。
主电源切断时的机器人当前值和主电源再次接通时的当前值,可以在 “电源通 / 断位置画面”确认。

 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
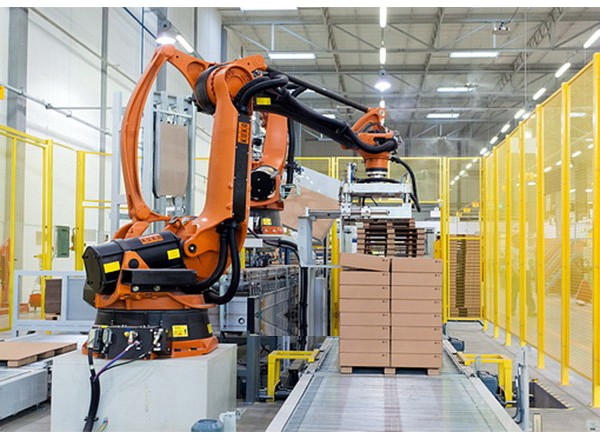 KUKA 库卡摩多机器人流水线作业
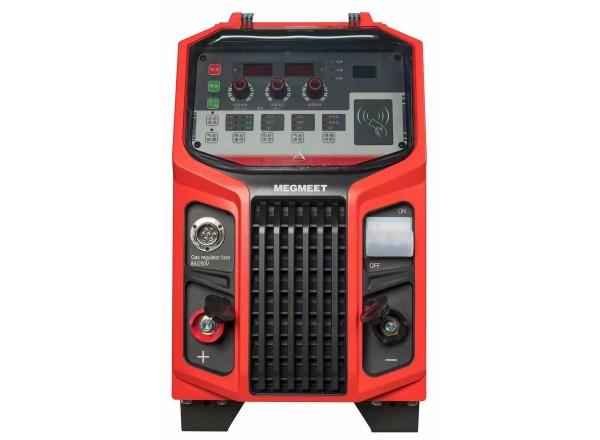 Ehave
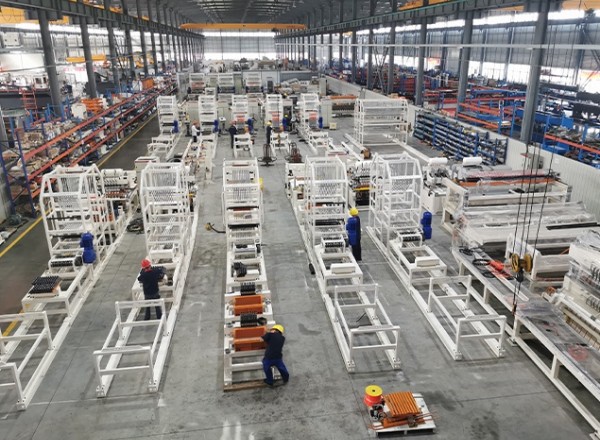 全自动焊接流水线
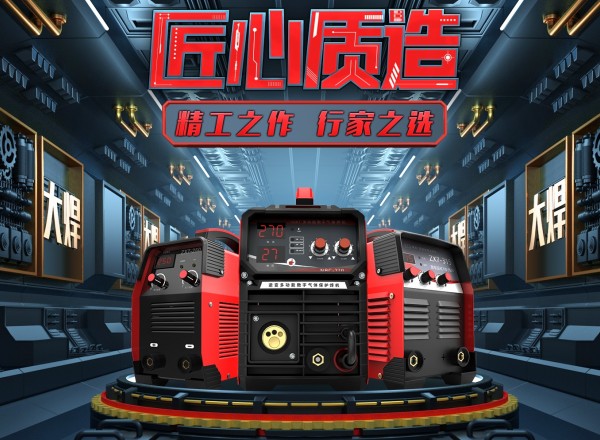 大焊 焊机匠心品质 精工之作 行家之选
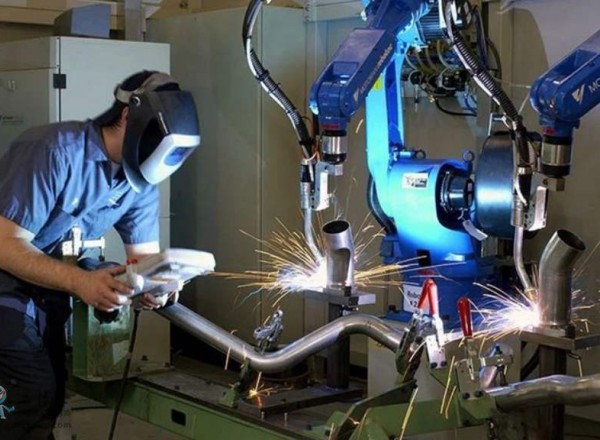 川崎工业焊接机器人 焊接管架
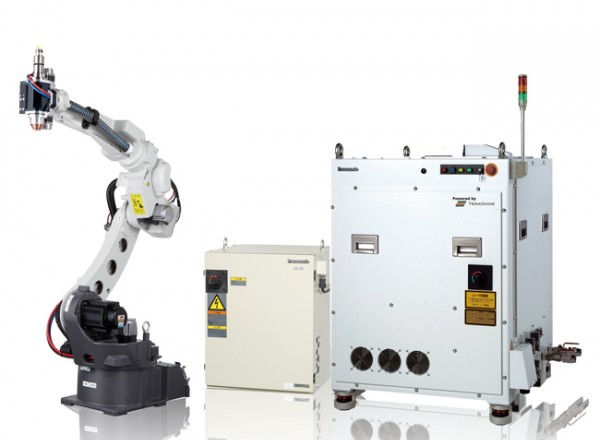 松下 旗下LAPRISS机器人激光焊接系统
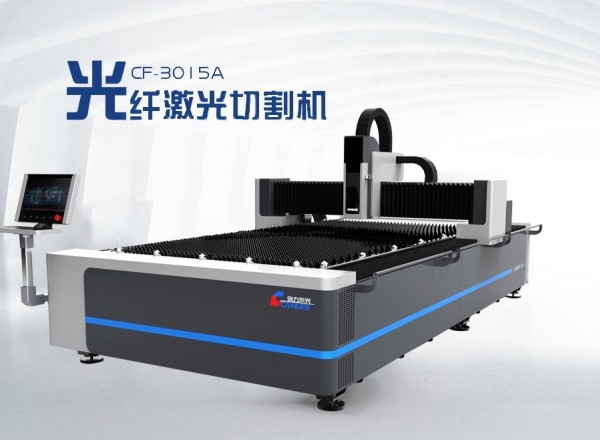 创力 CANLEE光纤激光切割机
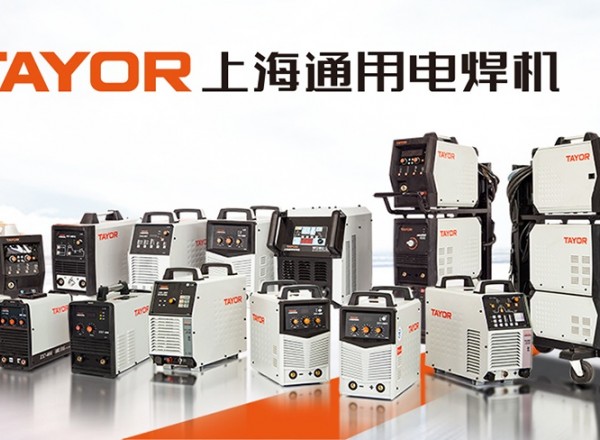 上海通用电气 全焊机系列展示
 焊接机|志盛|机器人焊接系统
 电焊机
 供应南京H65黄铜焊条,国标H68黄铜焊条,环保银铜焊条
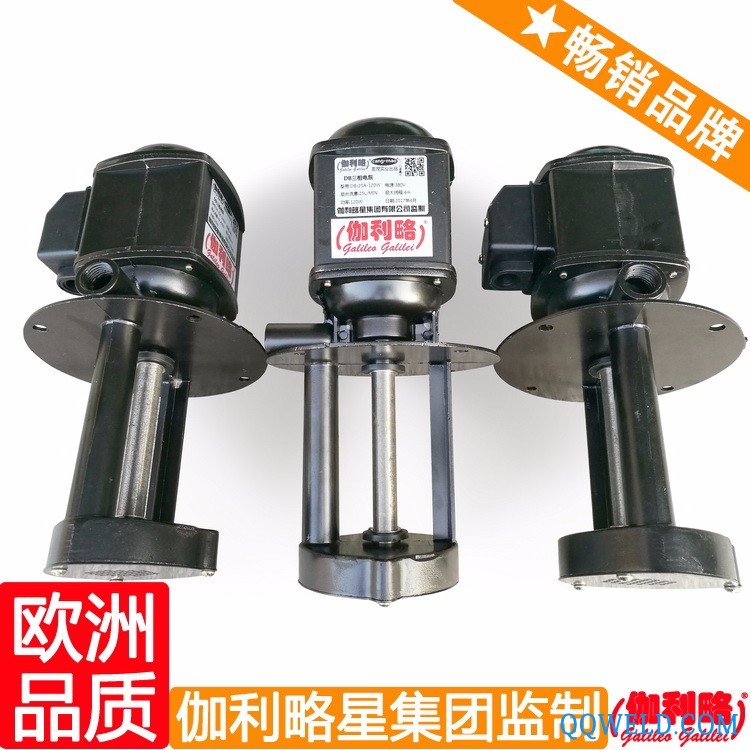 氩弧焊机冷却水泵 冷却水泵40-250b 冷却液水泵 唐
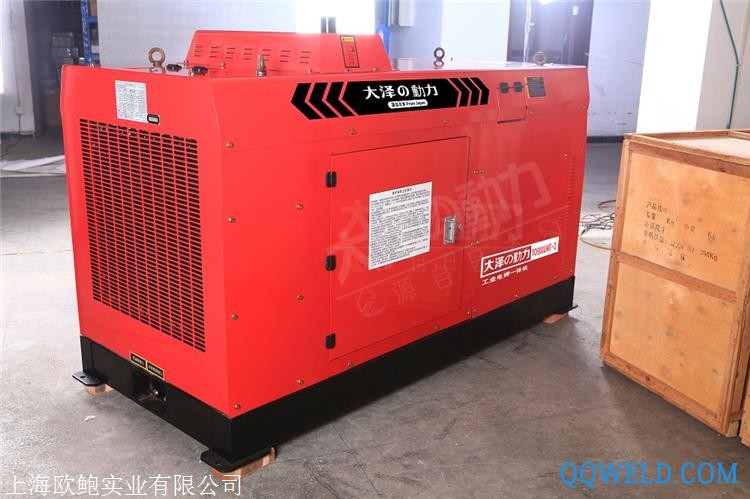 500A柴油发电焊机
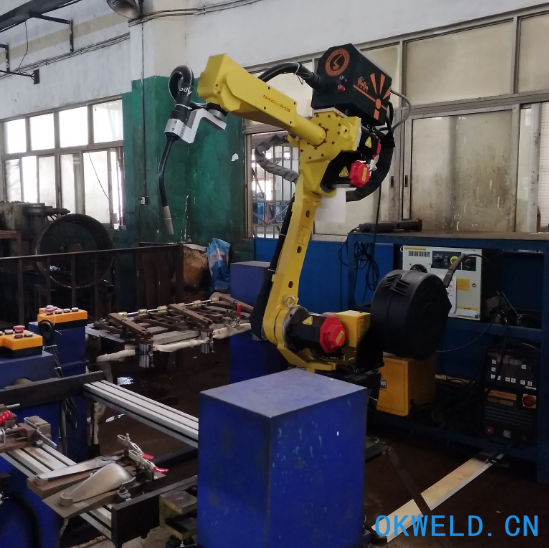 双工位焊接机器人
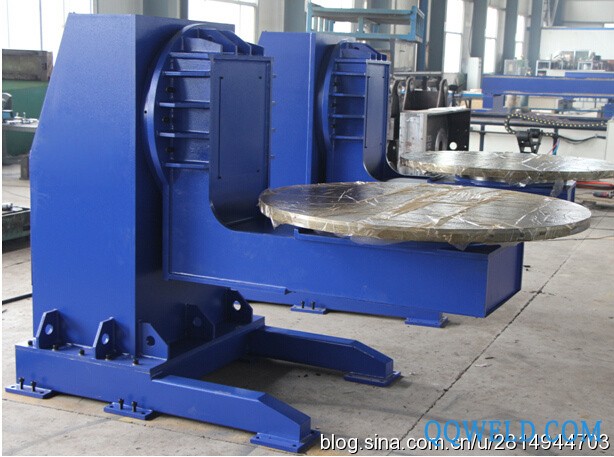 优惠供应万昊数控L型变位机
 硼钙石成分和应用