打开机器人示教器后,默认手动坐标系为关节坐标系。在此状态下,“Shift”+(J1~J6键)是单轴运动。我们需要将其切换到可以执行线性运动的直角坐标系。这次,单击“COORD”将手动操作的坐标系切换到“world”坐标系。发那科机器人的正确操作方法及步骤?

一、正确的操作方法
1)开机,将操作面板上的断路器置于on位置
2)打开电源前,检查工作区域是否包括机器人控制器等。检查所有安全装置是否正常。
3)将电源置于操作面板上的操作面板上
将电源开关设置为ON。关闭电源通过操作员面板上的暂停按钮停止机器人。将操作面板上的电源开关置于OFF位置)将操作面板的断路器置于OFF位置。注意:如果有打印机、软盘驱动器和视觉系统等外部设备连接到机器人,则必须在关闭前连接并关闭这些外部设备,以避免损坏。
二、步骤
共同的屏幕显示JOT-JOG-TOOL->USER-JOT状态指示灯接头-XYZ_~工具-XYZ接头按下安全开关并将TP开关设置为上按SHIFT键开始机器人示教。SHIFT任何松开钥匙和示教钥匙的机器人都将停止移动。
发那科机器人的正确操作方法及步骤?由于沿Z轴的线性运动与上述相同,因此仅切换到“+Z(j3)”和“-Z(j2)”。通过移动键。TP对应的键转动机器人的轴以示教矩形坐标(XYZ)。机器人沿笛卡尔坐标系轴直线移动,该坐标系分为两个坐标系:1)通用坐标系(世界):机器人的缺失坐标系用户坐标系:用户定义的坐标系工具坐标示教(工具)沿当前工具坐标系直线移动机器人。刀具坐标系用于在刀具方向匹配的笛卡尔坐标系中设置示教模式,并根据刀具方向在示教模式TP上设置坐标选择键。
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
 上海通用电气 全焊机系列展示
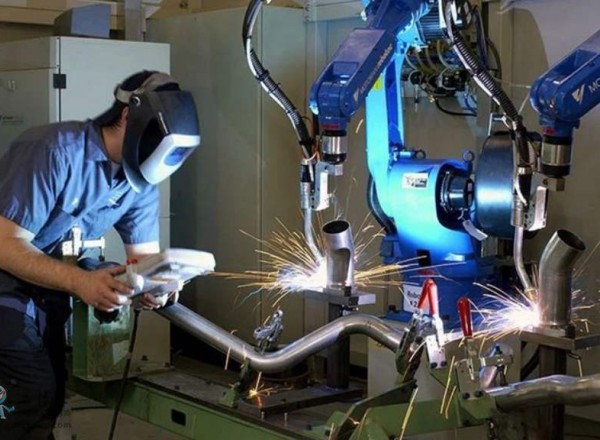 川崎工业焊接机器人 焊接管架
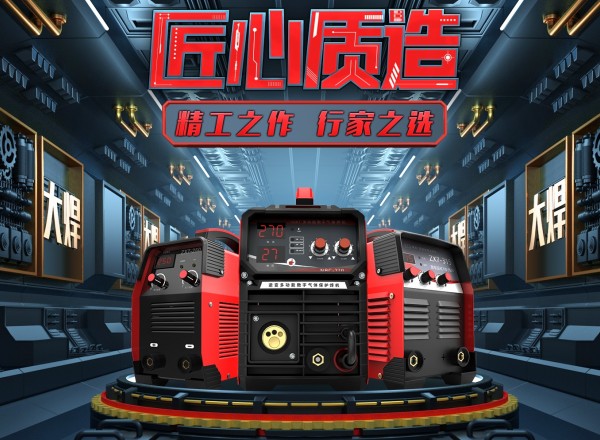 大焊 焊机匠心品质 精工之作 行家之选
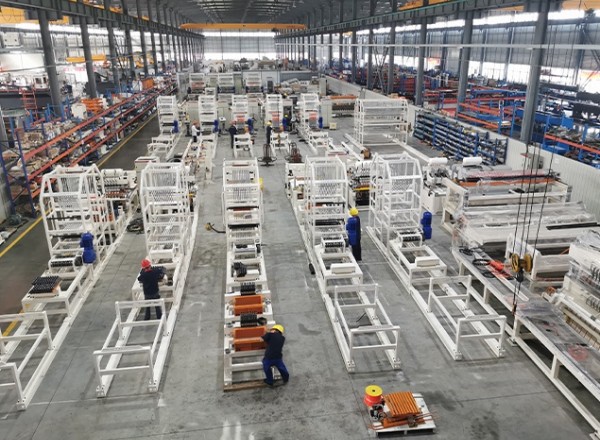 全自动焊接流水线
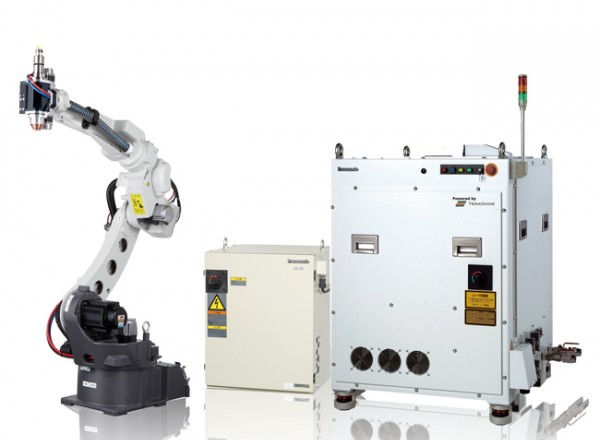 松下 旗下LAPRISS机器人激光焊接系统
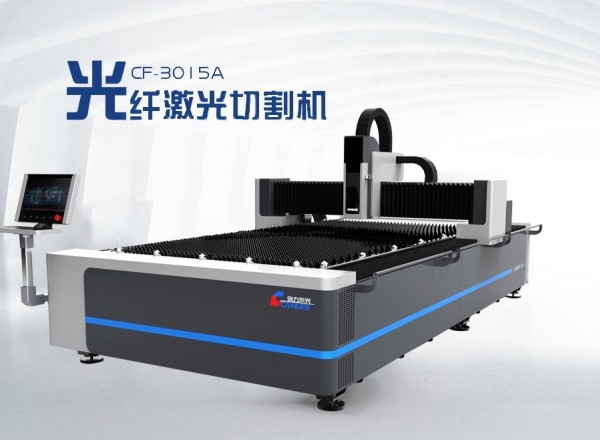 创力 CANLEE光纤激光切割机
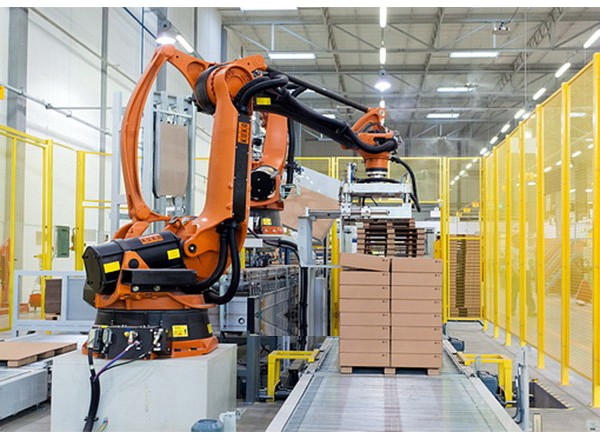 KUKA 库卡摩多机器人流水线作业
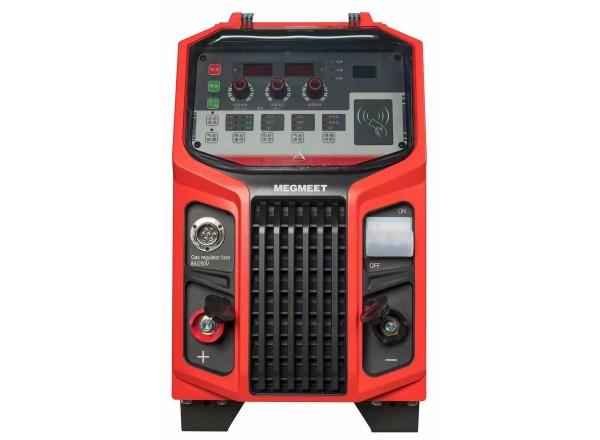 Ehave
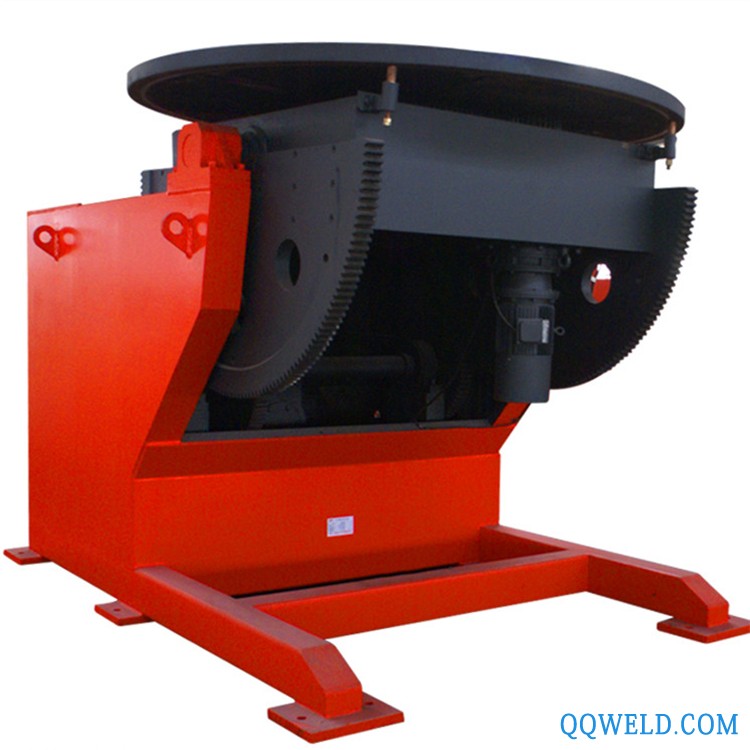 郑州越达-大通孔变位机 管法兰自动焊接专机 ZHB型焊接变位机
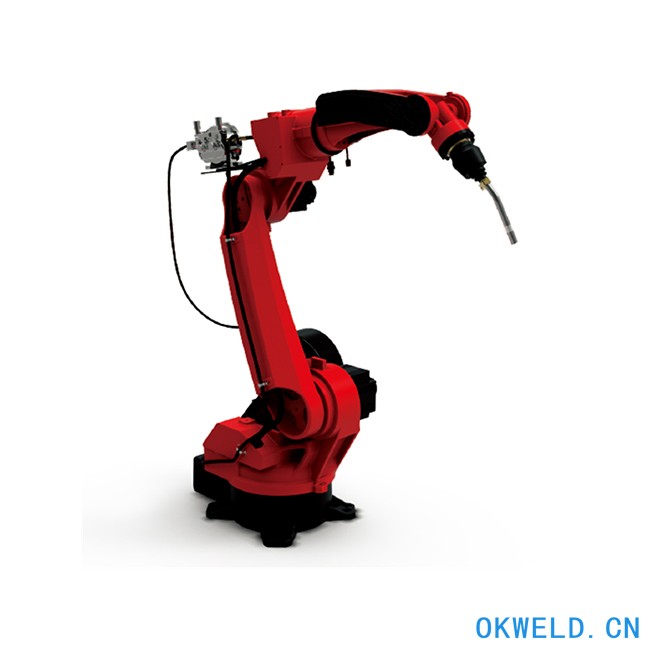 越达供应焊接机器人搬运机器人 机架焊接机器人全自动焊接机械手 质量可靠
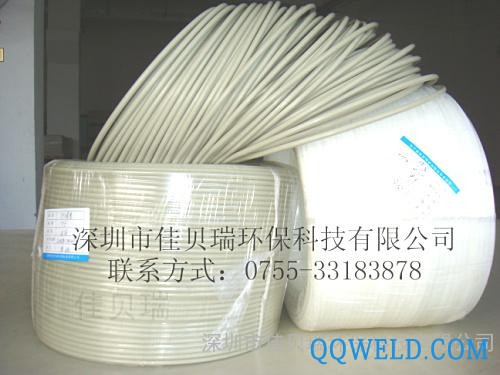 焊条/PP耐酸碱耐高温无毒无味PP焊条/白色PP焊条/4*4*6MMPP焊条
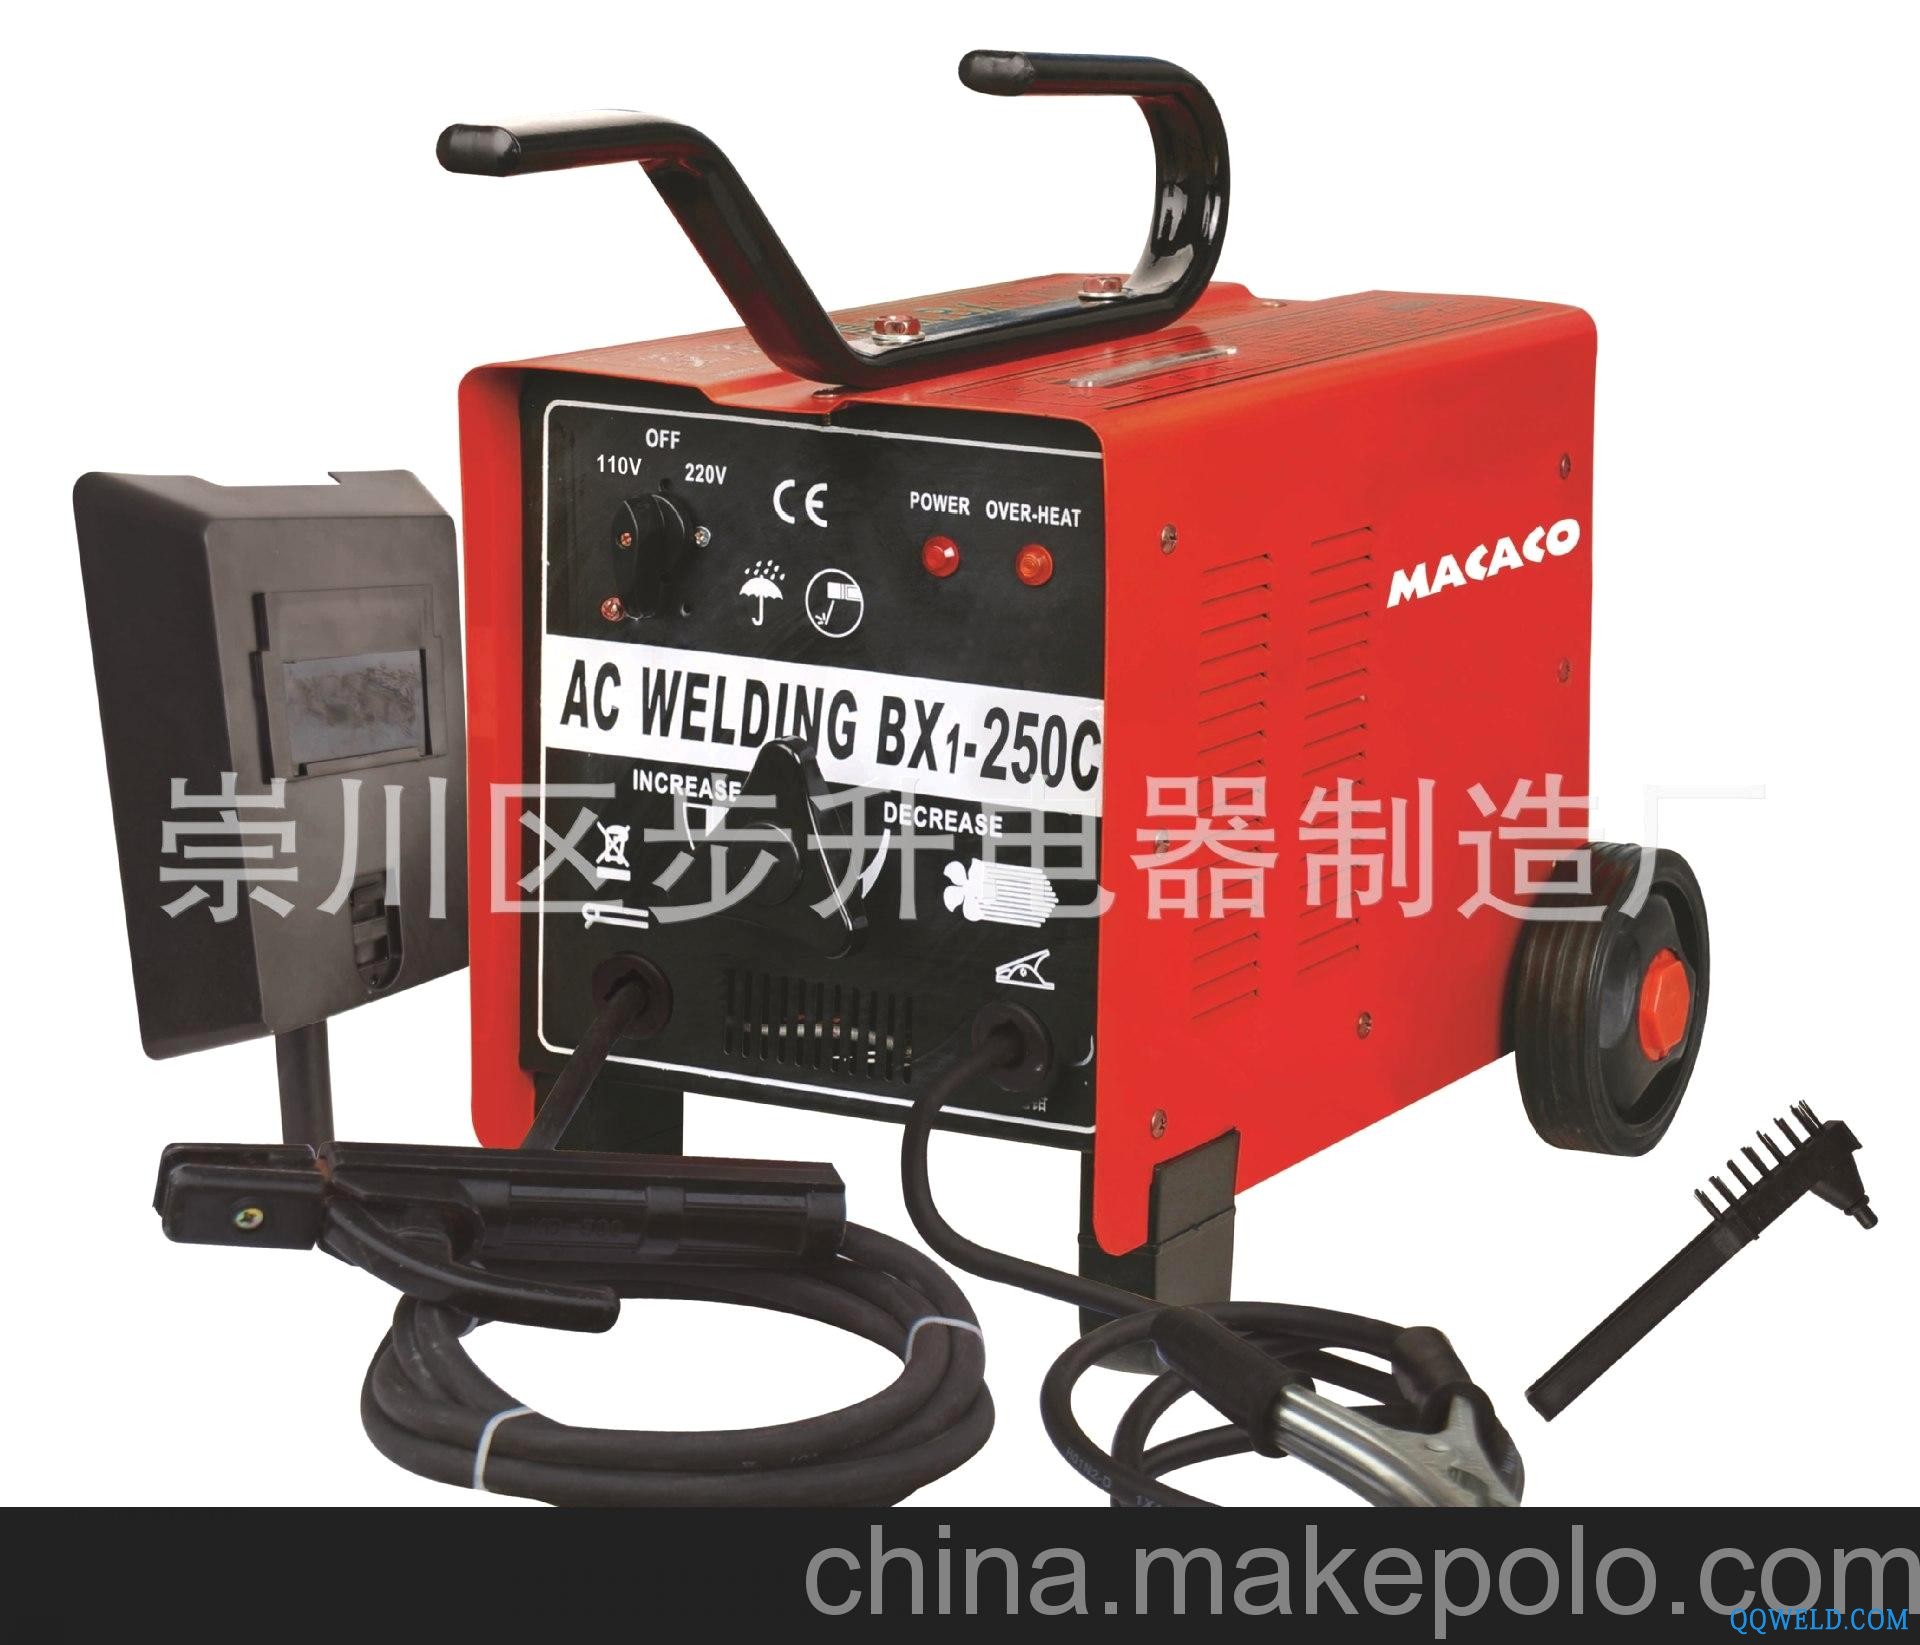 锐凌铜线电焊机
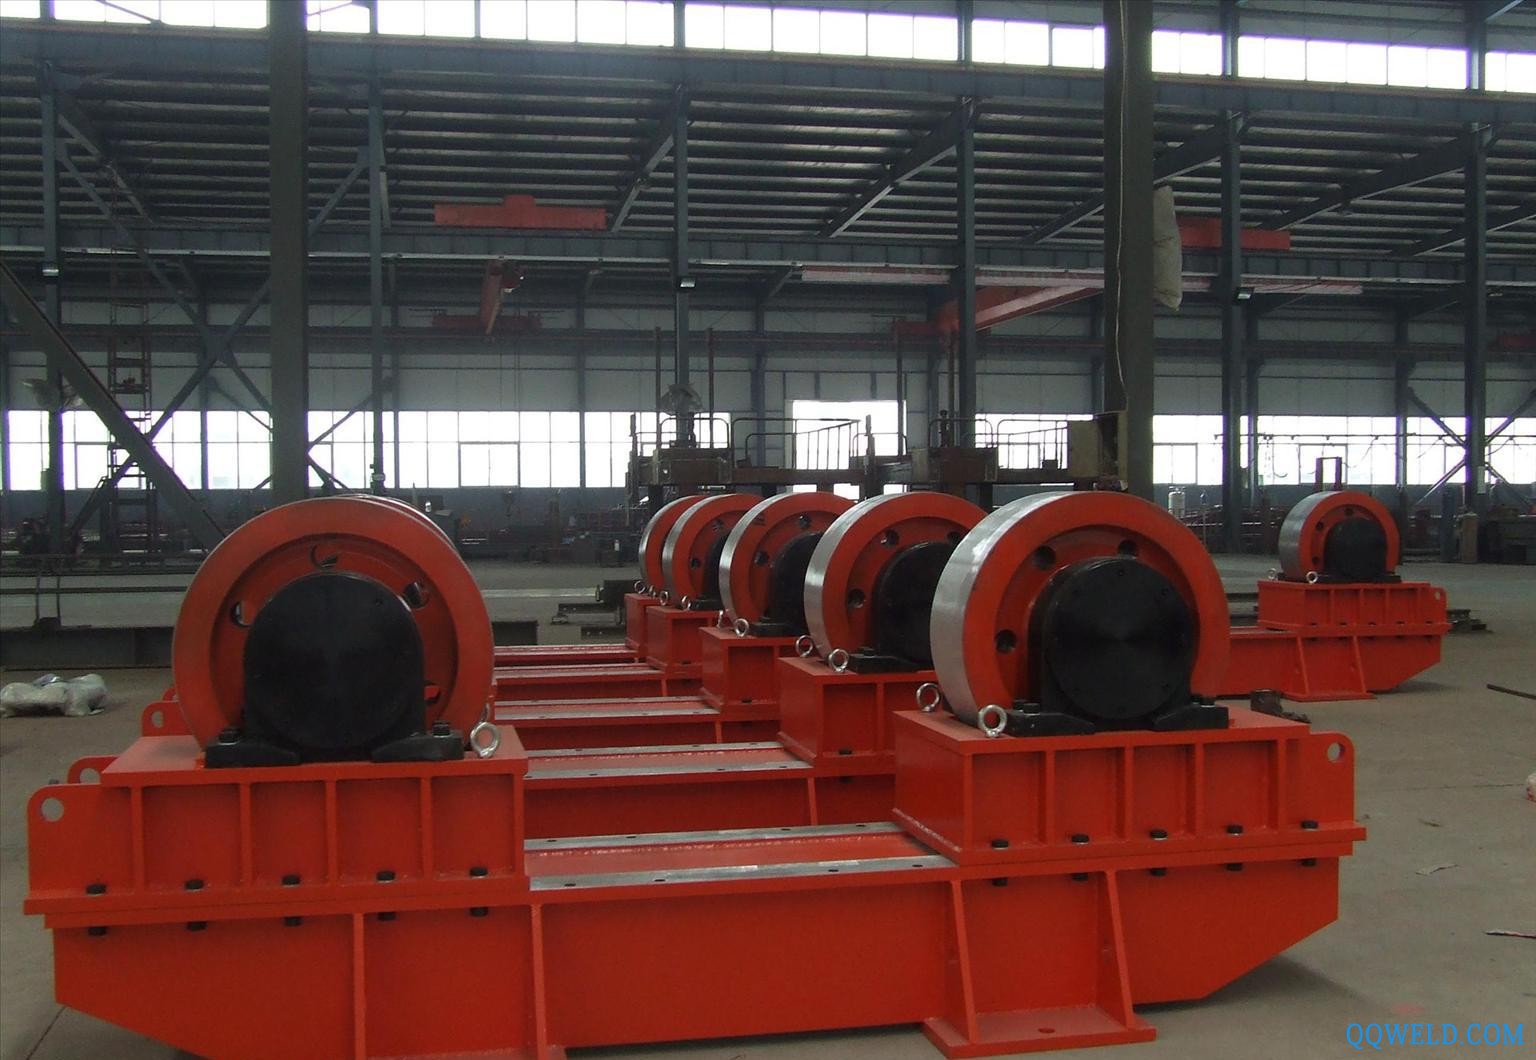 供应越达 可调转子40吨滚轮架 良好
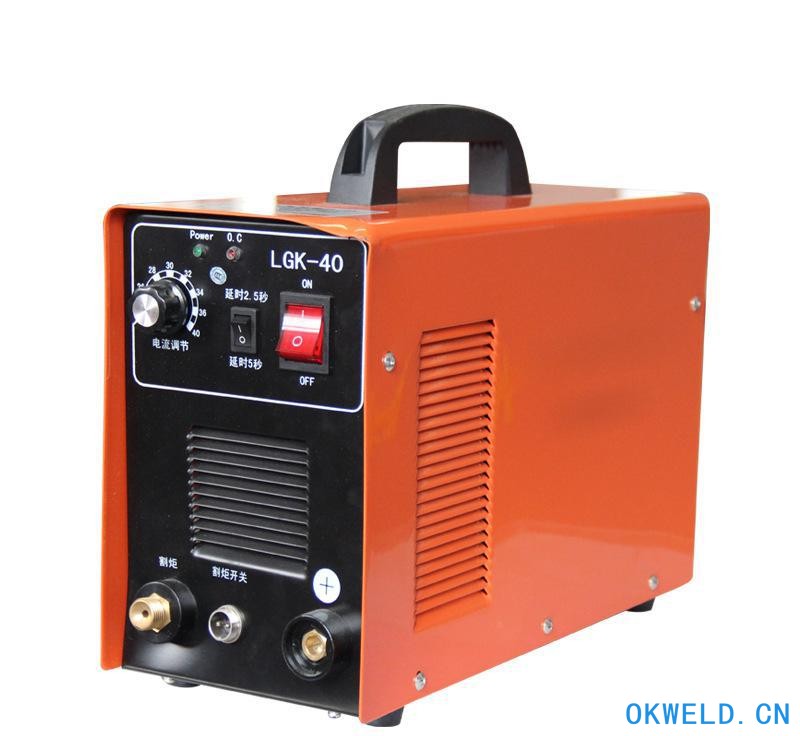 LGK-40逆变空气等离子电焊机 便携式 家用电焊机 逆变电焊机
 回转驱动 蜗轮蜗杆SE12回转机构减速器 回转支承轴承 鹏齐售
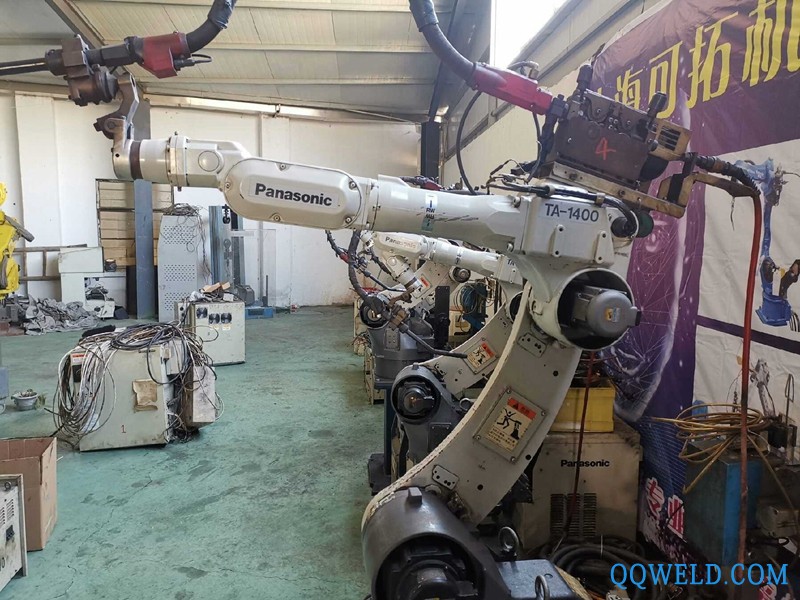 Panasonic/松下 松下焊接机器人TA1400