6.4.2 第二原点位置 (确认点)的设定方法
第二原点位置与机器人固有的原点位置不同,是作为绝对原点位置的确认
点设定的位置。
第二原点位置的设定,请按以下操作进行。
1 台控制柜控制多台机器人和工作站时,每台机器人和每个工作站都要设
定第二原点位置。
1. 选择主菜单的 【机器人】
2. 选择 【第二原点】
–显示第二原点位置画面。
–这时显示 【可以修改向第二原点位置移动及修改位置】。

3. 按翻页键或者选择 【翻页】
–控制轴组是复数时,选择设定第二原点控制组。

4. 按轴操作键
–把机器人移动到新的第二原点位置。
5. 按 【修改】、【回车】
–修改第二原点位置。
6.4.3 报警发生后的处理

1. 选择主菜单的 【机器人】
2. 选择 【第二原点】
–显示第二原点位置画面。

3. 按翻页键或者选择 【翻页】
控制轴组是复数时,选择设定第二原点控制组。

4. 按 【前进】
–控制点移动到第二原点位置。
–移动速度变为这是选择的手动速度。
5. 选择菜单的 【数据】
6. 选择 【位置确认】
–显示 【进行位置确认操作】的信息。
–第二原点位置的脉冲和当前值脉冲进行比较,如差值在允许范围
内的话,是可以进行再现的状态。
–如果超过允许范围的话,再次发生异常报警。
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
 大焊 焊机匠心品质 精工之作 行家之选
 上海通用电气 全焊机系列展示
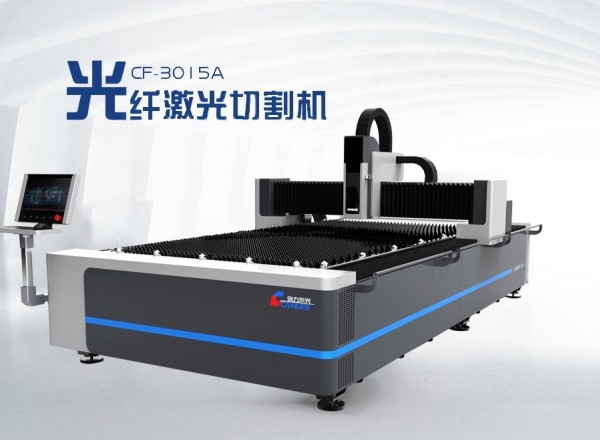 创力 CANLEE光纤激光切割机
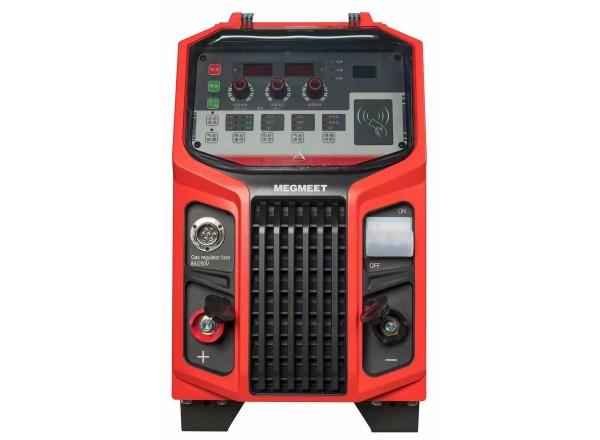 Ehave
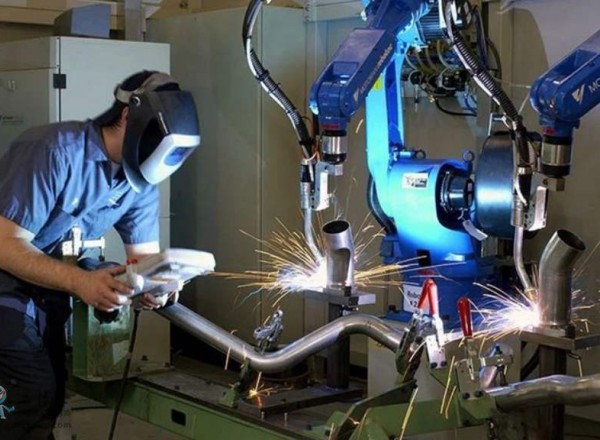 川崎工业焊接机器人 焊接管架
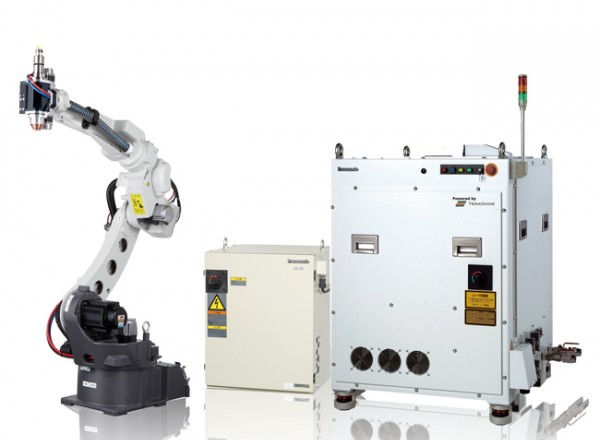 松下 旗下LAPRISS机器人激光焊接系统
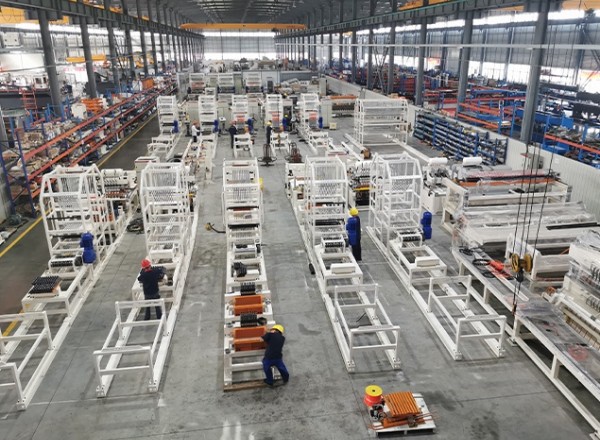 全自动焊接流水线
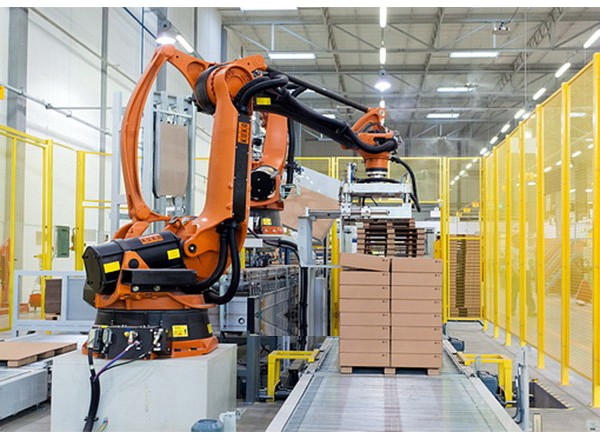 KUKA 库卡摩多机器人流水线作业
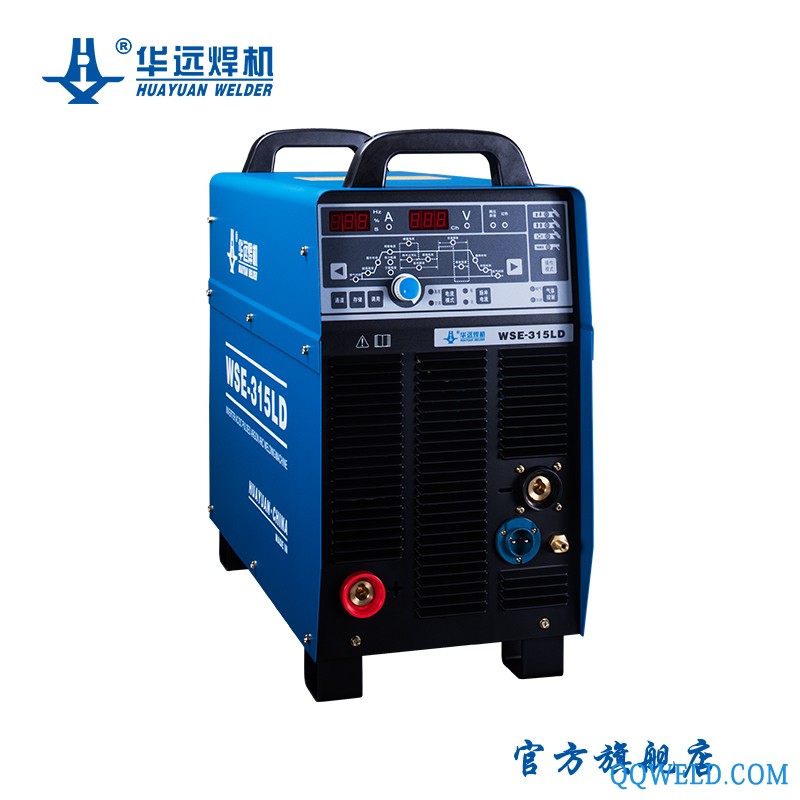 WSE-315LD/315MD/500HD 逆变式交直流 氩弧焊机 脉冲氩弧焊机 氩弧焊机 直流氩弧焊机
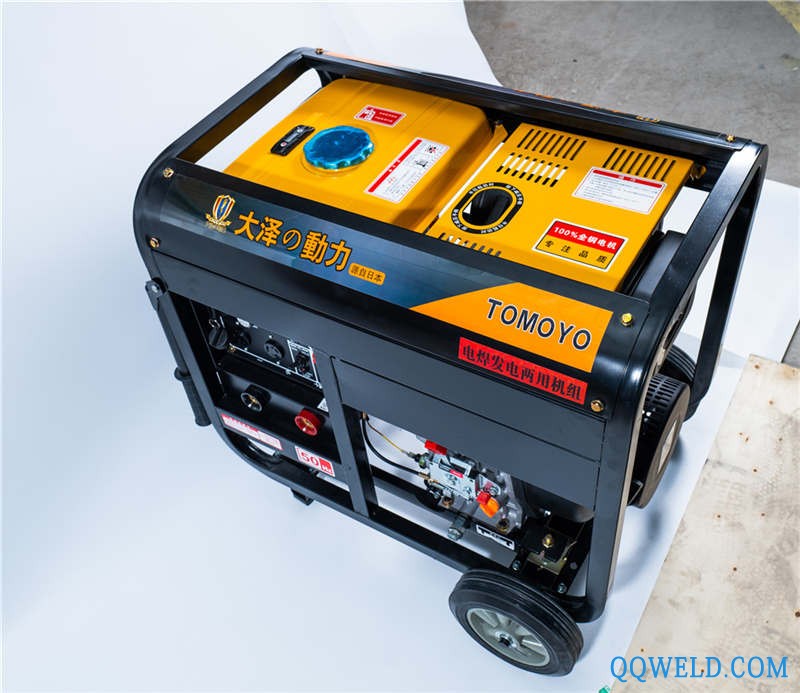 大泽190A柴油发电电焊机 电焊机电缆
 佛山强力(康仕达)TIG-200T逆变直流焊机/氩弧焊机(特
 供应越达滚轮架、200吨防窜滚轮架
 扬州焊接机器人 南京豪精 MIG工作站 点焊机 南京厂家直销 焊接机器人 专用焊机
 瑞凌东升MIG-350脉冲气保焊机数字双脉冲全自动气保焊机焊铝专业机双脉冲气保焊机
 乌鲁木齐家用电焊机|250焊机|有哪些优点
 金象牌简装电焊机-11千瓦双用220V/380V