1 上位机直接移动ABB机器人 介绍了通过PCSDK ,上位机获取当前机器人位置。
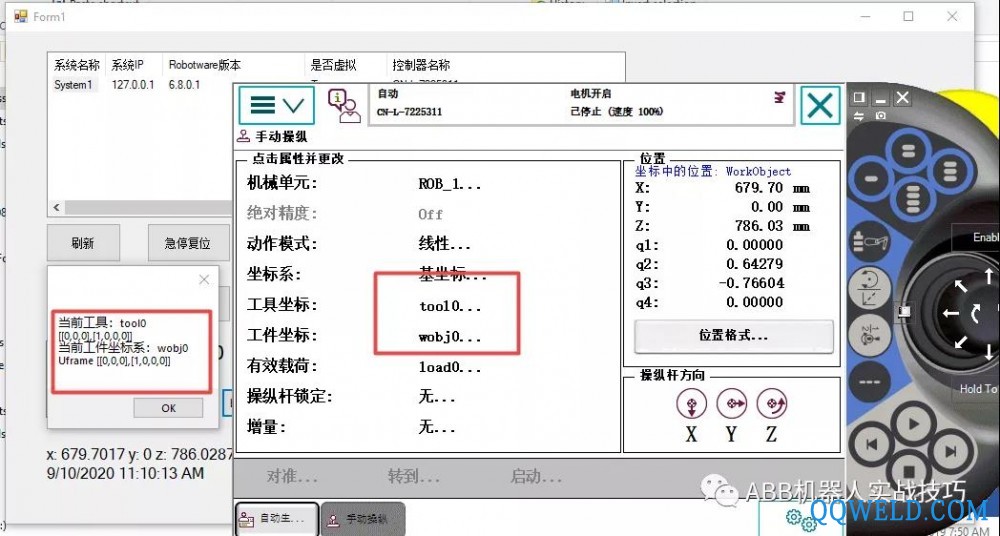
2. 如果希望获取当前使用的工具坐标和工件坐标名字和对应数据,任何实现?
3. 可以通过MechanicalUnit类中的Tool和Workobject属性获得

4. 要使用上述类,需要在代码中添加相关引用
using ABB.Robotics.Controllers.MotionDomain;
5. 创建对应代码如下:
Tool t = controller.MotionSystem.ActiveMechanicalUnit.Tool;
//获取当前工具
WorkObject w= controller.MotionSystem.ActiveMechanicalUnit.WorkObject;
//获取当前工件坐标系
ToolData t1 = (ToolData)t.Data;
//转化为ToolData
WobjData w1 = (WobjData)w.Data;
//转化为WobjData
string s1 = "";
s1 = "当前工具:"+t.Name+" ";
s1 = s1 + t1.Tframe.ToString() + " ";
s1 = s1+"当前工件坐标系:" + w.Name + " ";
s1 = s1 + "Uframe "+w1.Uframe.ToString() + " ";
MessageBox.Show(s1);
 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
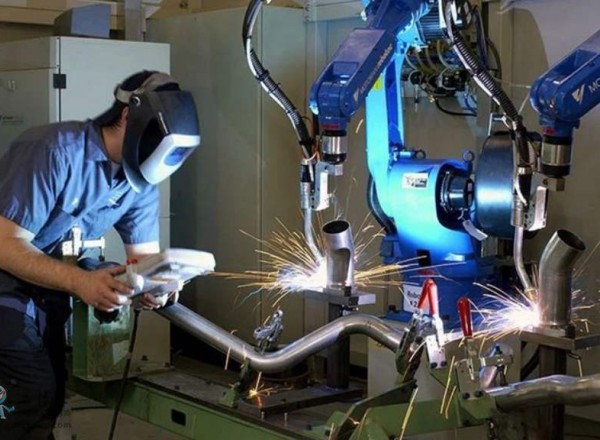 川崎工业焊接机器人 焊接管架
 大焊 焊机匠心品质 精工之作 行家之选
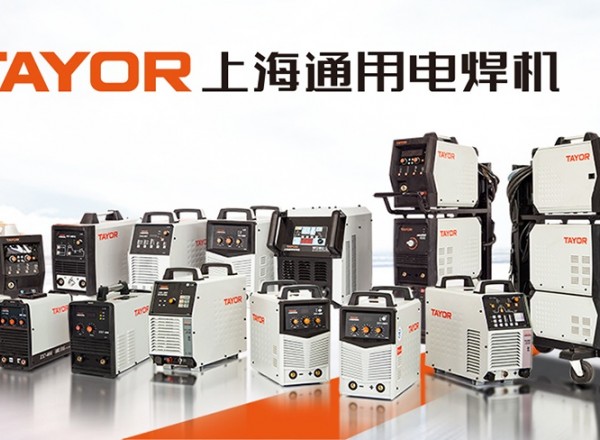 上海通用电气 全焊机系列展示
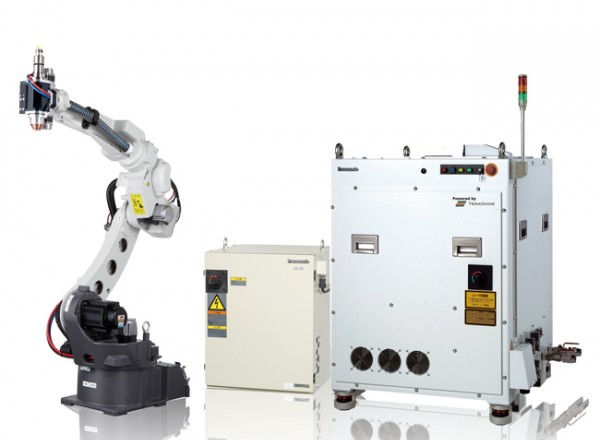 松下 旗下LAPRISS机器人激光焊接系统
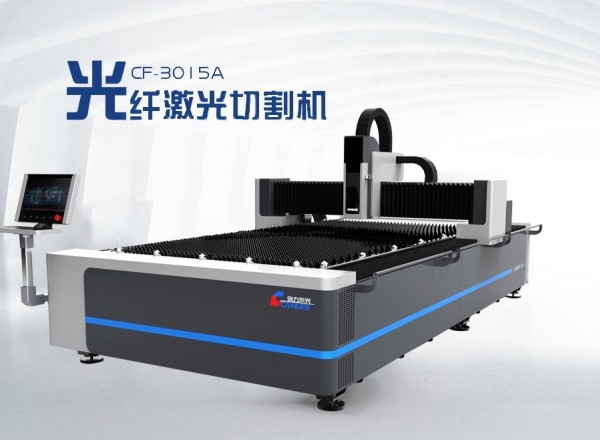 创力 CANLEE光纤激光切割机
 Ehave
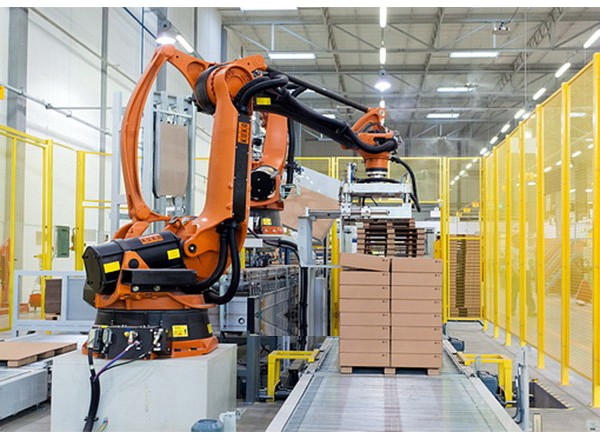 KUKA 库卡摩多机器人流水线作业
 全自动焊接流水线
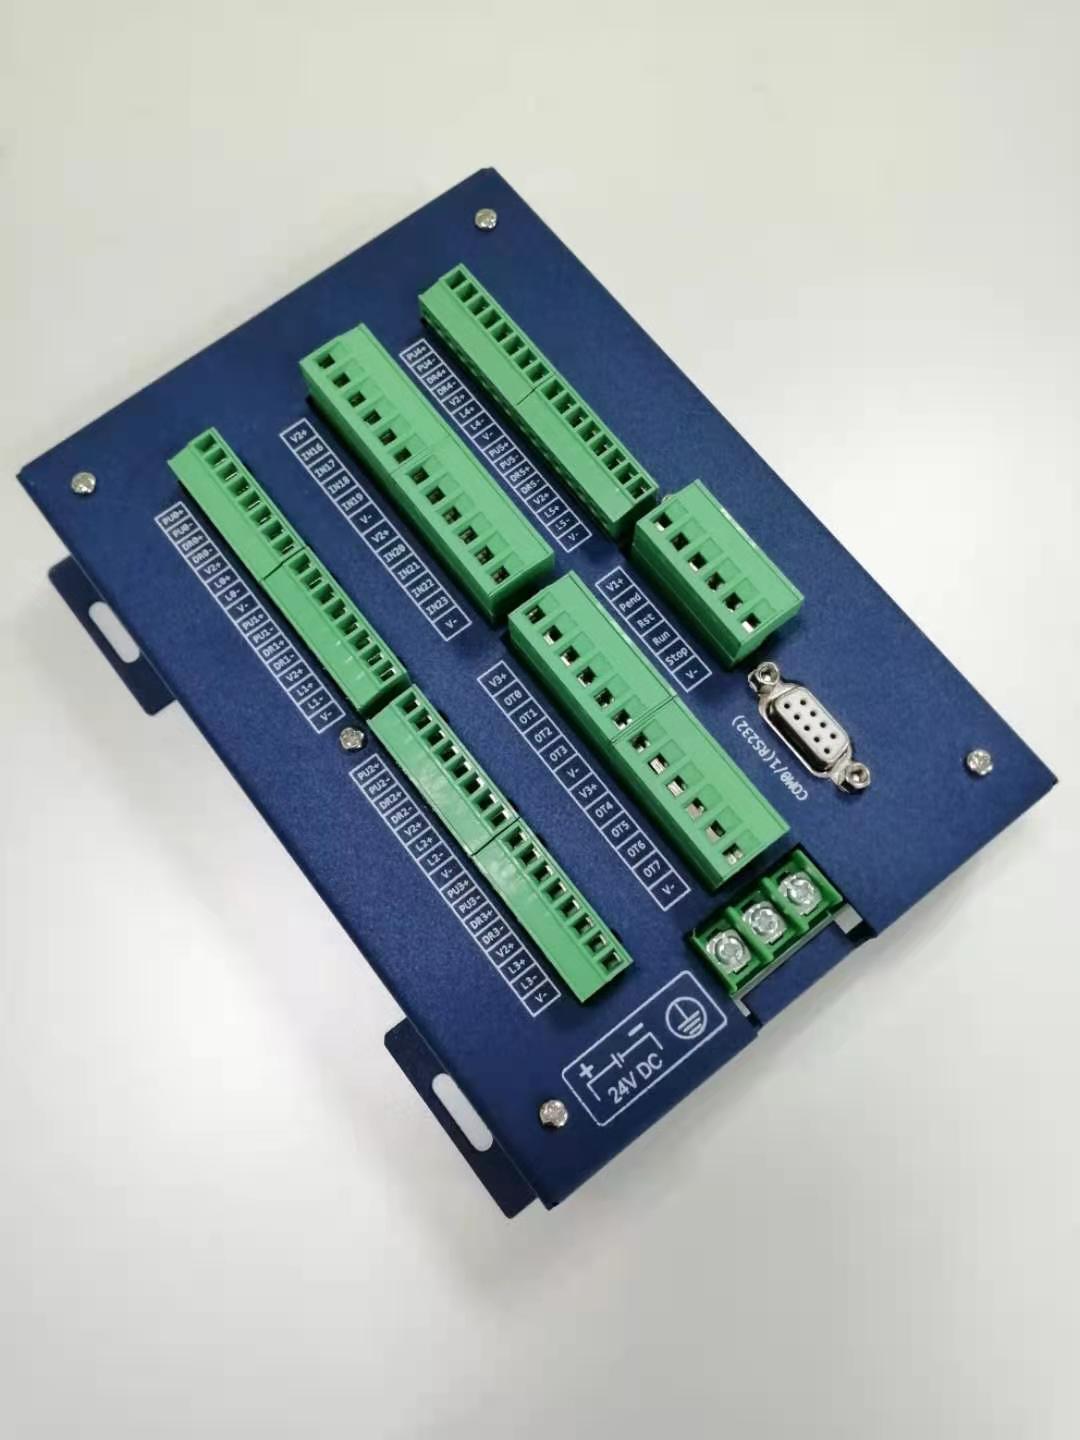 焊接控制系统
 上海全自动焊锡机 全自动机器人自动焊接机送锡点焊机PCB板焊锡机
 ABB 架焊接机器人
 博塔重工批量供新型第四代小吨位特制滚轮架 供应聚氨酯轮滚轮架
 帕柯迪高 叉车焊接机器人工作站 焊接机器人
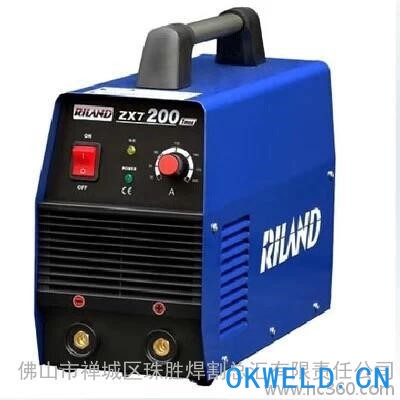 深圳瑞凌WS200P脉冲电焊机/氩弧焊两用焊机
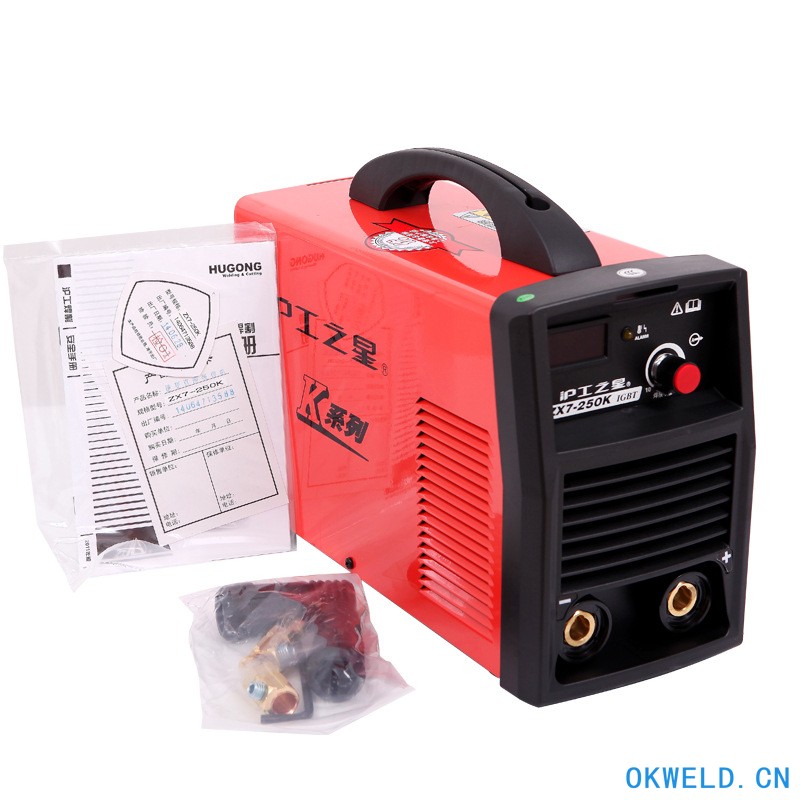 上海沪工之星ZX7250K电焊机家用小型手提逆变式手工电弧焊机220v
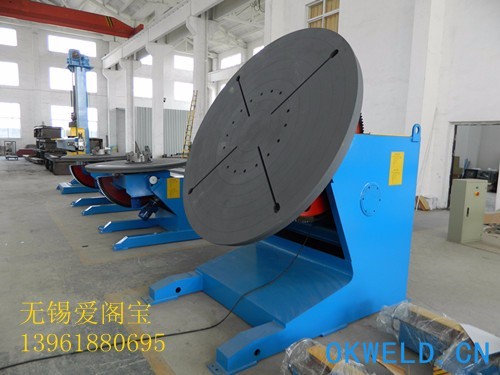 优质焊接变位机 变位机批发