6.1.2 机器人的原点位置姿态
MOTOMAN-HP6 的原点位置姿态如下所示。

6.2 使用确认程序确认有无位置偏移
按照以下步骤,确认是否发生了位置偏移。
1. 调出为确认有无位置偏移而示教确认点的程序 (确认点用程序),使机器人低速移动。

2. 确认工具尖端的位置
如下图所示,如果工具尖端与标记一致,则没有发生位置偏移。继续执行 “6.4 第 2 原点位置的设定”。
如果工具尖端对于作为目标的确认点走过了或没到位,则发生了位置偏移。如果是更换了电机或编码器的情况,只移动更换了的轴;如果是内存丢失或机器人与工件发生碰撞,则移动全部轴,把机器人移动到目标位置。移动了机器人后,执行 “6.3 原点位置数据的修正。

 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
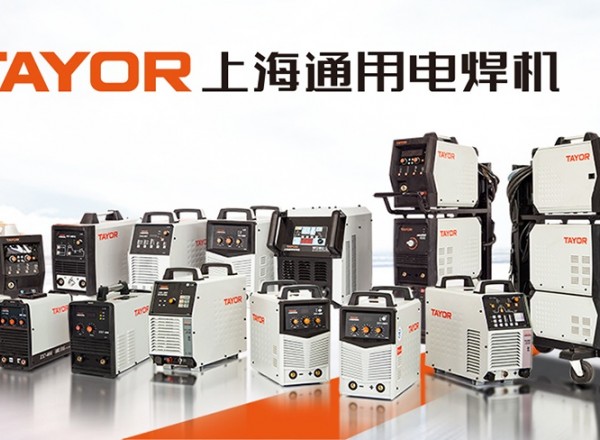 上海通用电气 全焊机系列展示
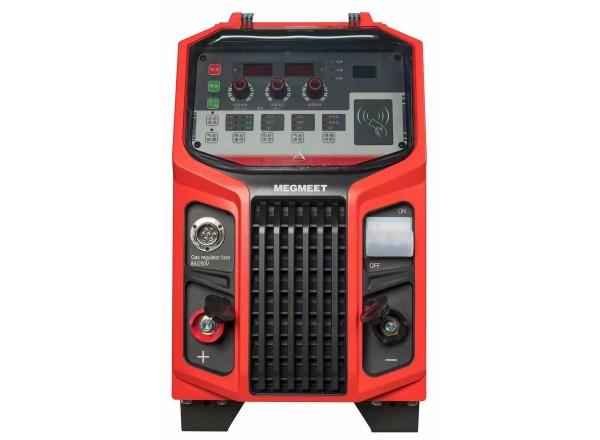 Ehave
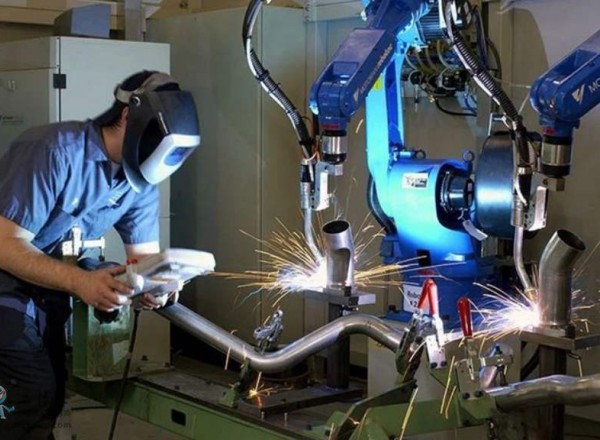 川崎工业焊接机器人 焊接管架
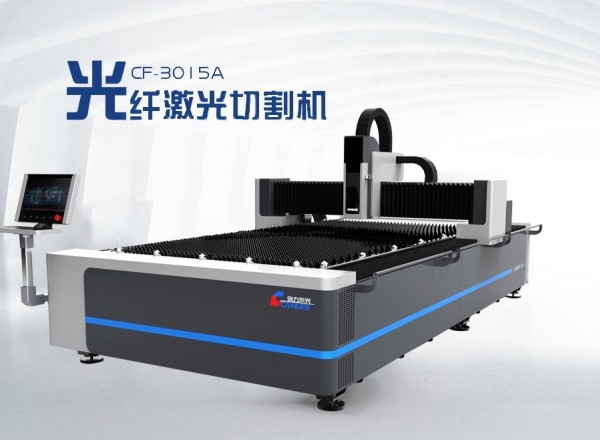 创力 CANLEE光纤激光切割机
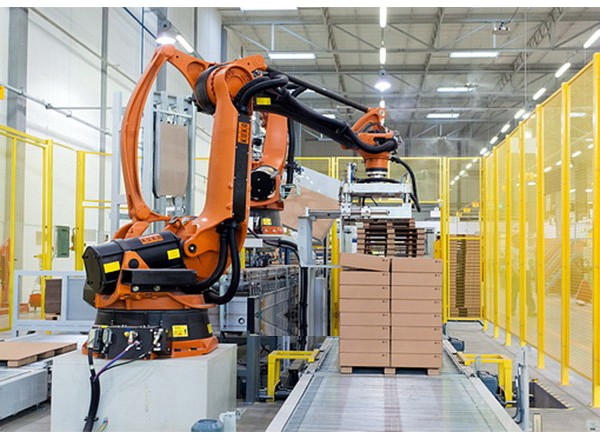 KUKA 库卡摩多机器人流水线作业
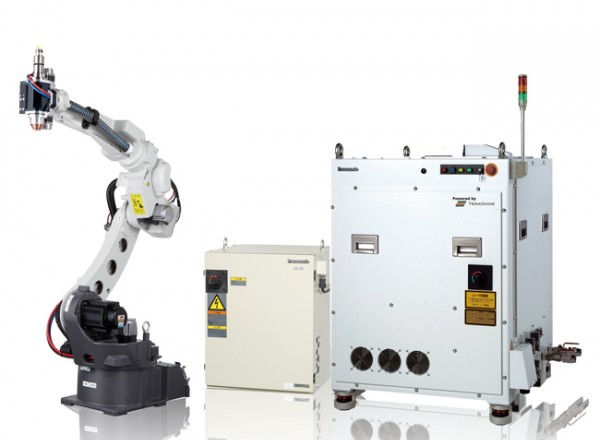 松下 旗下LAPRISS机器人激光焊接系统
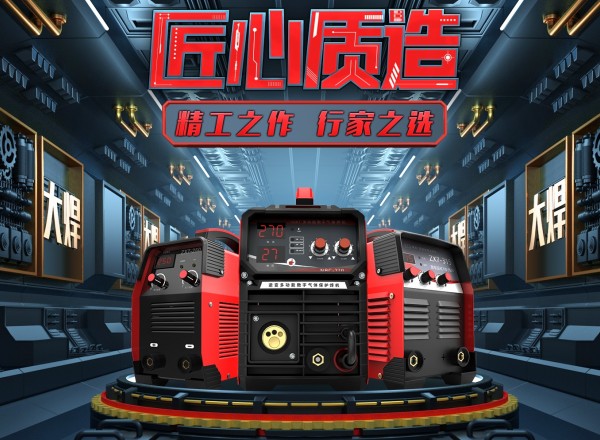 大焊 焊机匠心品质 精工之作 行家之选
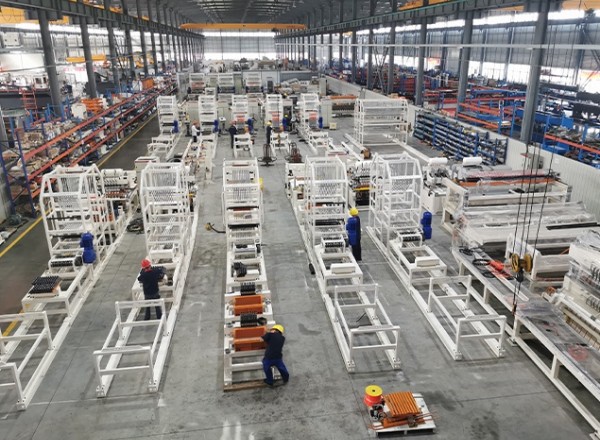 全自动焊接流水线
 三麦热风炉.烤箱热风炉.商用烤箱
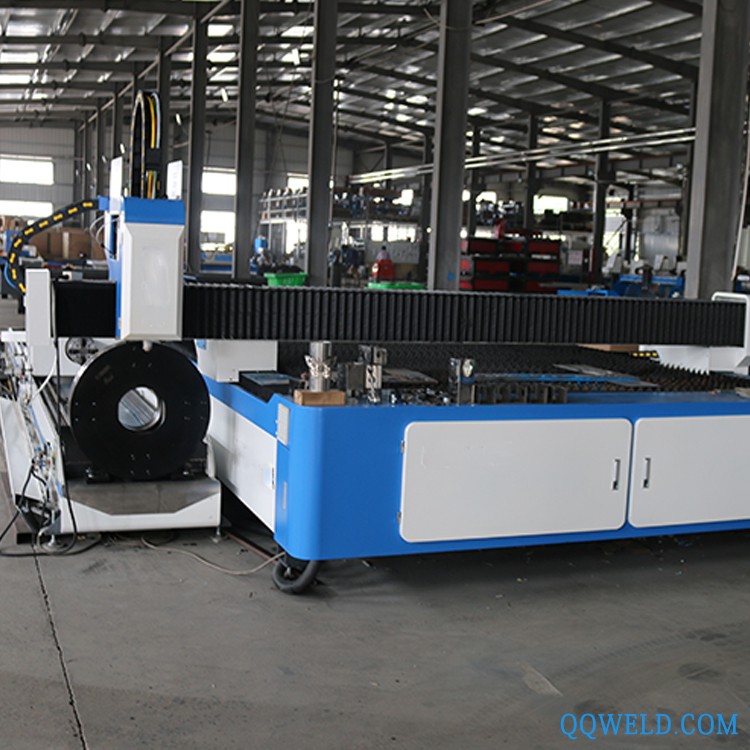 中旺 大型激光切割机 数控激光切割机 光纤激光切割机 源头厂家
 逆变TIG-180A 佛山氩弧焊机 多功能氩弧焊机
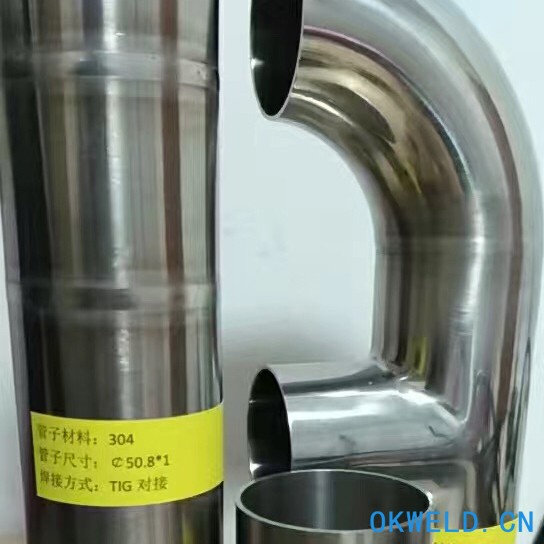 自动氩弧焊机
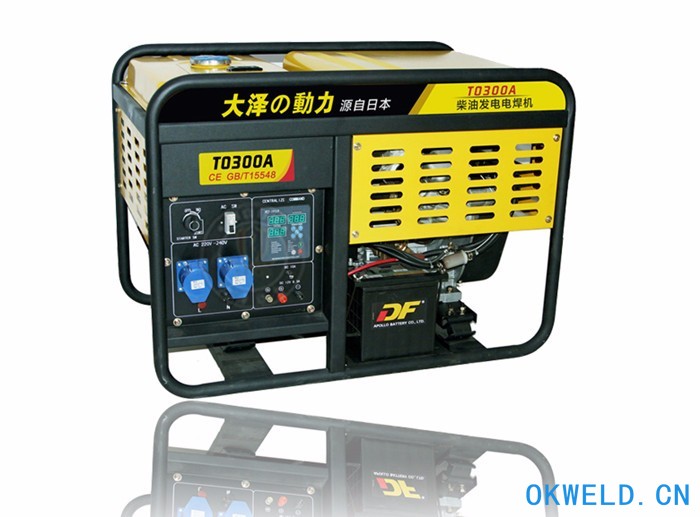 TO300A300A柴油发电焊机,发电带电焊机
 WP60 南京顺风压缩机有限公司整机
 ,华荣WS-200A 逆变直流氩弧焊机 手工氩弧两用焊机 家用便携式焊
 派克Parker-EY系列永磁无刷伺服电机