PC SDK并未提供ABB机器人实际运行速度绝对值的输出接口。
可以利用机器人系统输出TCPSpeed,关联相关模拟量输出信号。上位机利用Signal Value Changed事件订阅该信号的变化并关联到图形化控件。
创建虚拟模拟量输出信号ao_speed,如下图。并关联该信号到系统输出TCP Speed上,


为更好的显示速度变化,可以采用HslCommunication的UserGaugeChart控件,如文首的仪表盘。可以在Visual Studio中的NuGet管理器中下载HslCommunication,或者在下图打开程序包管理器控制台,并且输入Install-Package HslCommunication进行安装。安装完毕后,在当前项目对应文件夹的Package文件夹下找到HslCommunication.dll,拖入Visual Studio的工具箱。
在窗体程序中,拖入UserGaugeChart控件,并设置相应最大最小数据,报警数据,单位等(此处假设机器人最大速度为1000mm/s)。上位机侧,在机器人登录机器人控制器后,添加对ao_speed信号的订阅,代码如下。机器人启动后,可以看到机器人实时速度变化。
voidsubscribe()
{
Signal sigspeed =controller.IOSystem.GetSignal("ao_speed");
sigspeed.Changed += newEventHandler
}
privatevoidsig_Changed(object sender,SignalChangedEventArgs e)
{
this.Invoke(new EventHandler(UpdateGUIsig), sender, e);
//为了避免界面线程和主线程冲突,采用委托方式
}
privatevoid UpdateGUIsig(object sender,System.EventArgs e)
{
Signal s = (Signal)sender;
userGaugeChart1.Value =Math.Round(s.Value*1000);
//TCP Speed输出为 m/s,此处转化为mm/s,即乘以1000。显示数据取整。
}

 凯泉KAIQUAN
 铁锚
 大桥
 金桥
 京雷
 天泰
 博威合金BOWAY
 马扎克Mazak
 威尔泰克
 迈格泰克
 斯巴特
 MAOSHENG贸盛
 Miller米勒
 新世纪焊接
 西安恒立
 上海特焊
 新天激光
 海目星激光
 迅镭激光
 粤铭YUEMING
 镭鸣Leiming
 领创激光
 天琪激光
 亚威Yawei
 邦德激光bodor
 扬力YANGLI
 宏山激光
 楚天激光
 百超迪能NED
 金运激光
 LVD
 Tanaka田中
 BLM
 易特流etal
 百盛激光
 Messer梅塞尔
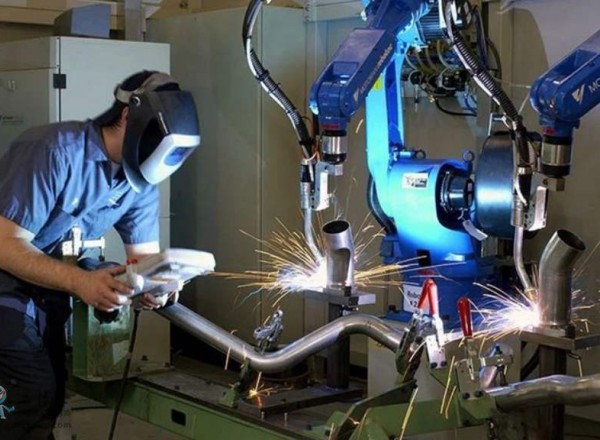 川崎工业焊接机器人 焊接管架
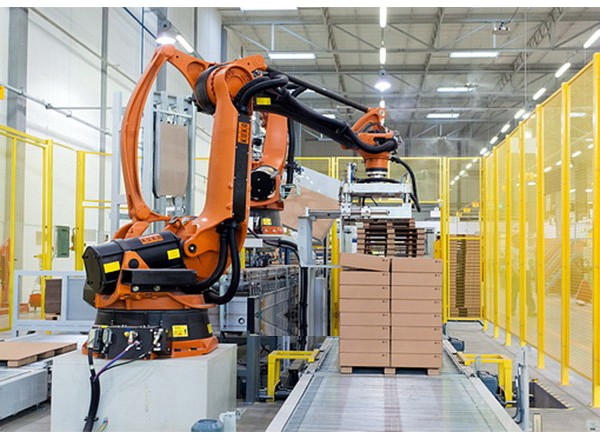 KUKA 库卡摩多机器人流水线作业
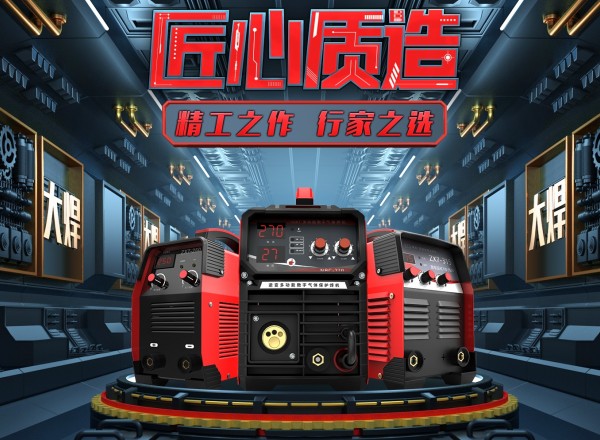 大焊 焊机匠心品质 精工之作 行家之选
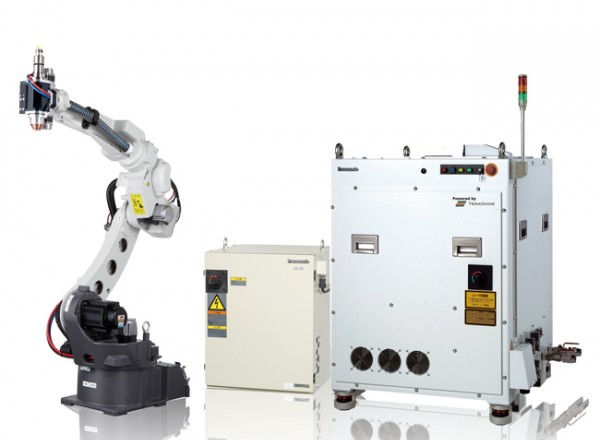 松下 旗下LAPRISS机器人激光焊接系统
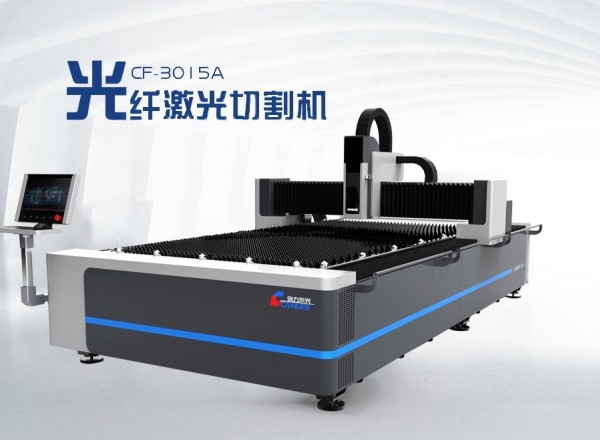 创力 CANLEE光纤激光切割机
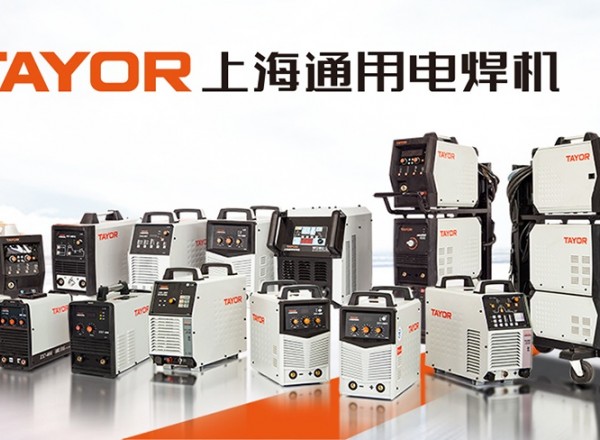 上海通用电气 全焊机系列展示
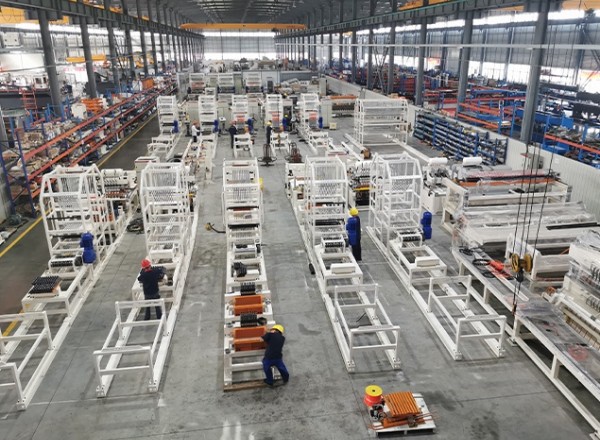 全自动焊接流水线
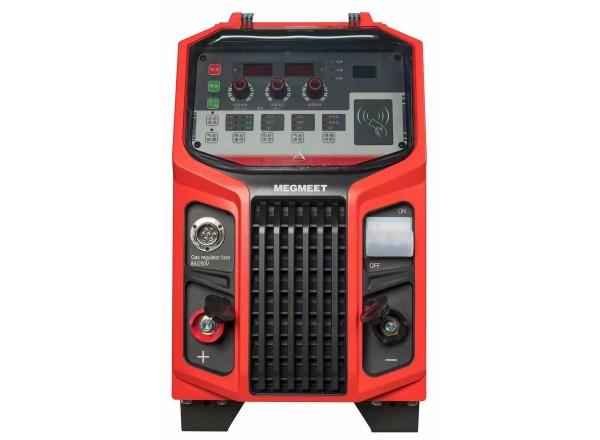 Ehave
 隔膜阀
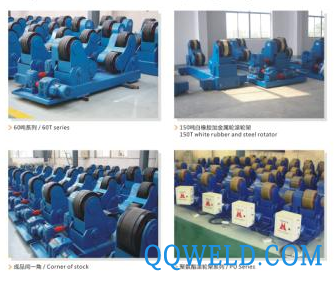 恒通焊接滚轮架HGK/HGZ全系列滚轮架
 湘潭市 KUKA 码垛机器人 搬运机器人 焊接机器人
 UN系列闪光对焊机
 供应焊接机器人 ABB机器人供应 进口焊接机器人
 销售泰州船用空压机配件
 程煤激光切割机 圆管激光切割机 平板激光切割机
 IRB2600 工业机器人 焊接机器人